Scroll(次のセクションへ)
精度を、現場へ|RobotPhoenix日本向けサイト
Focus Products
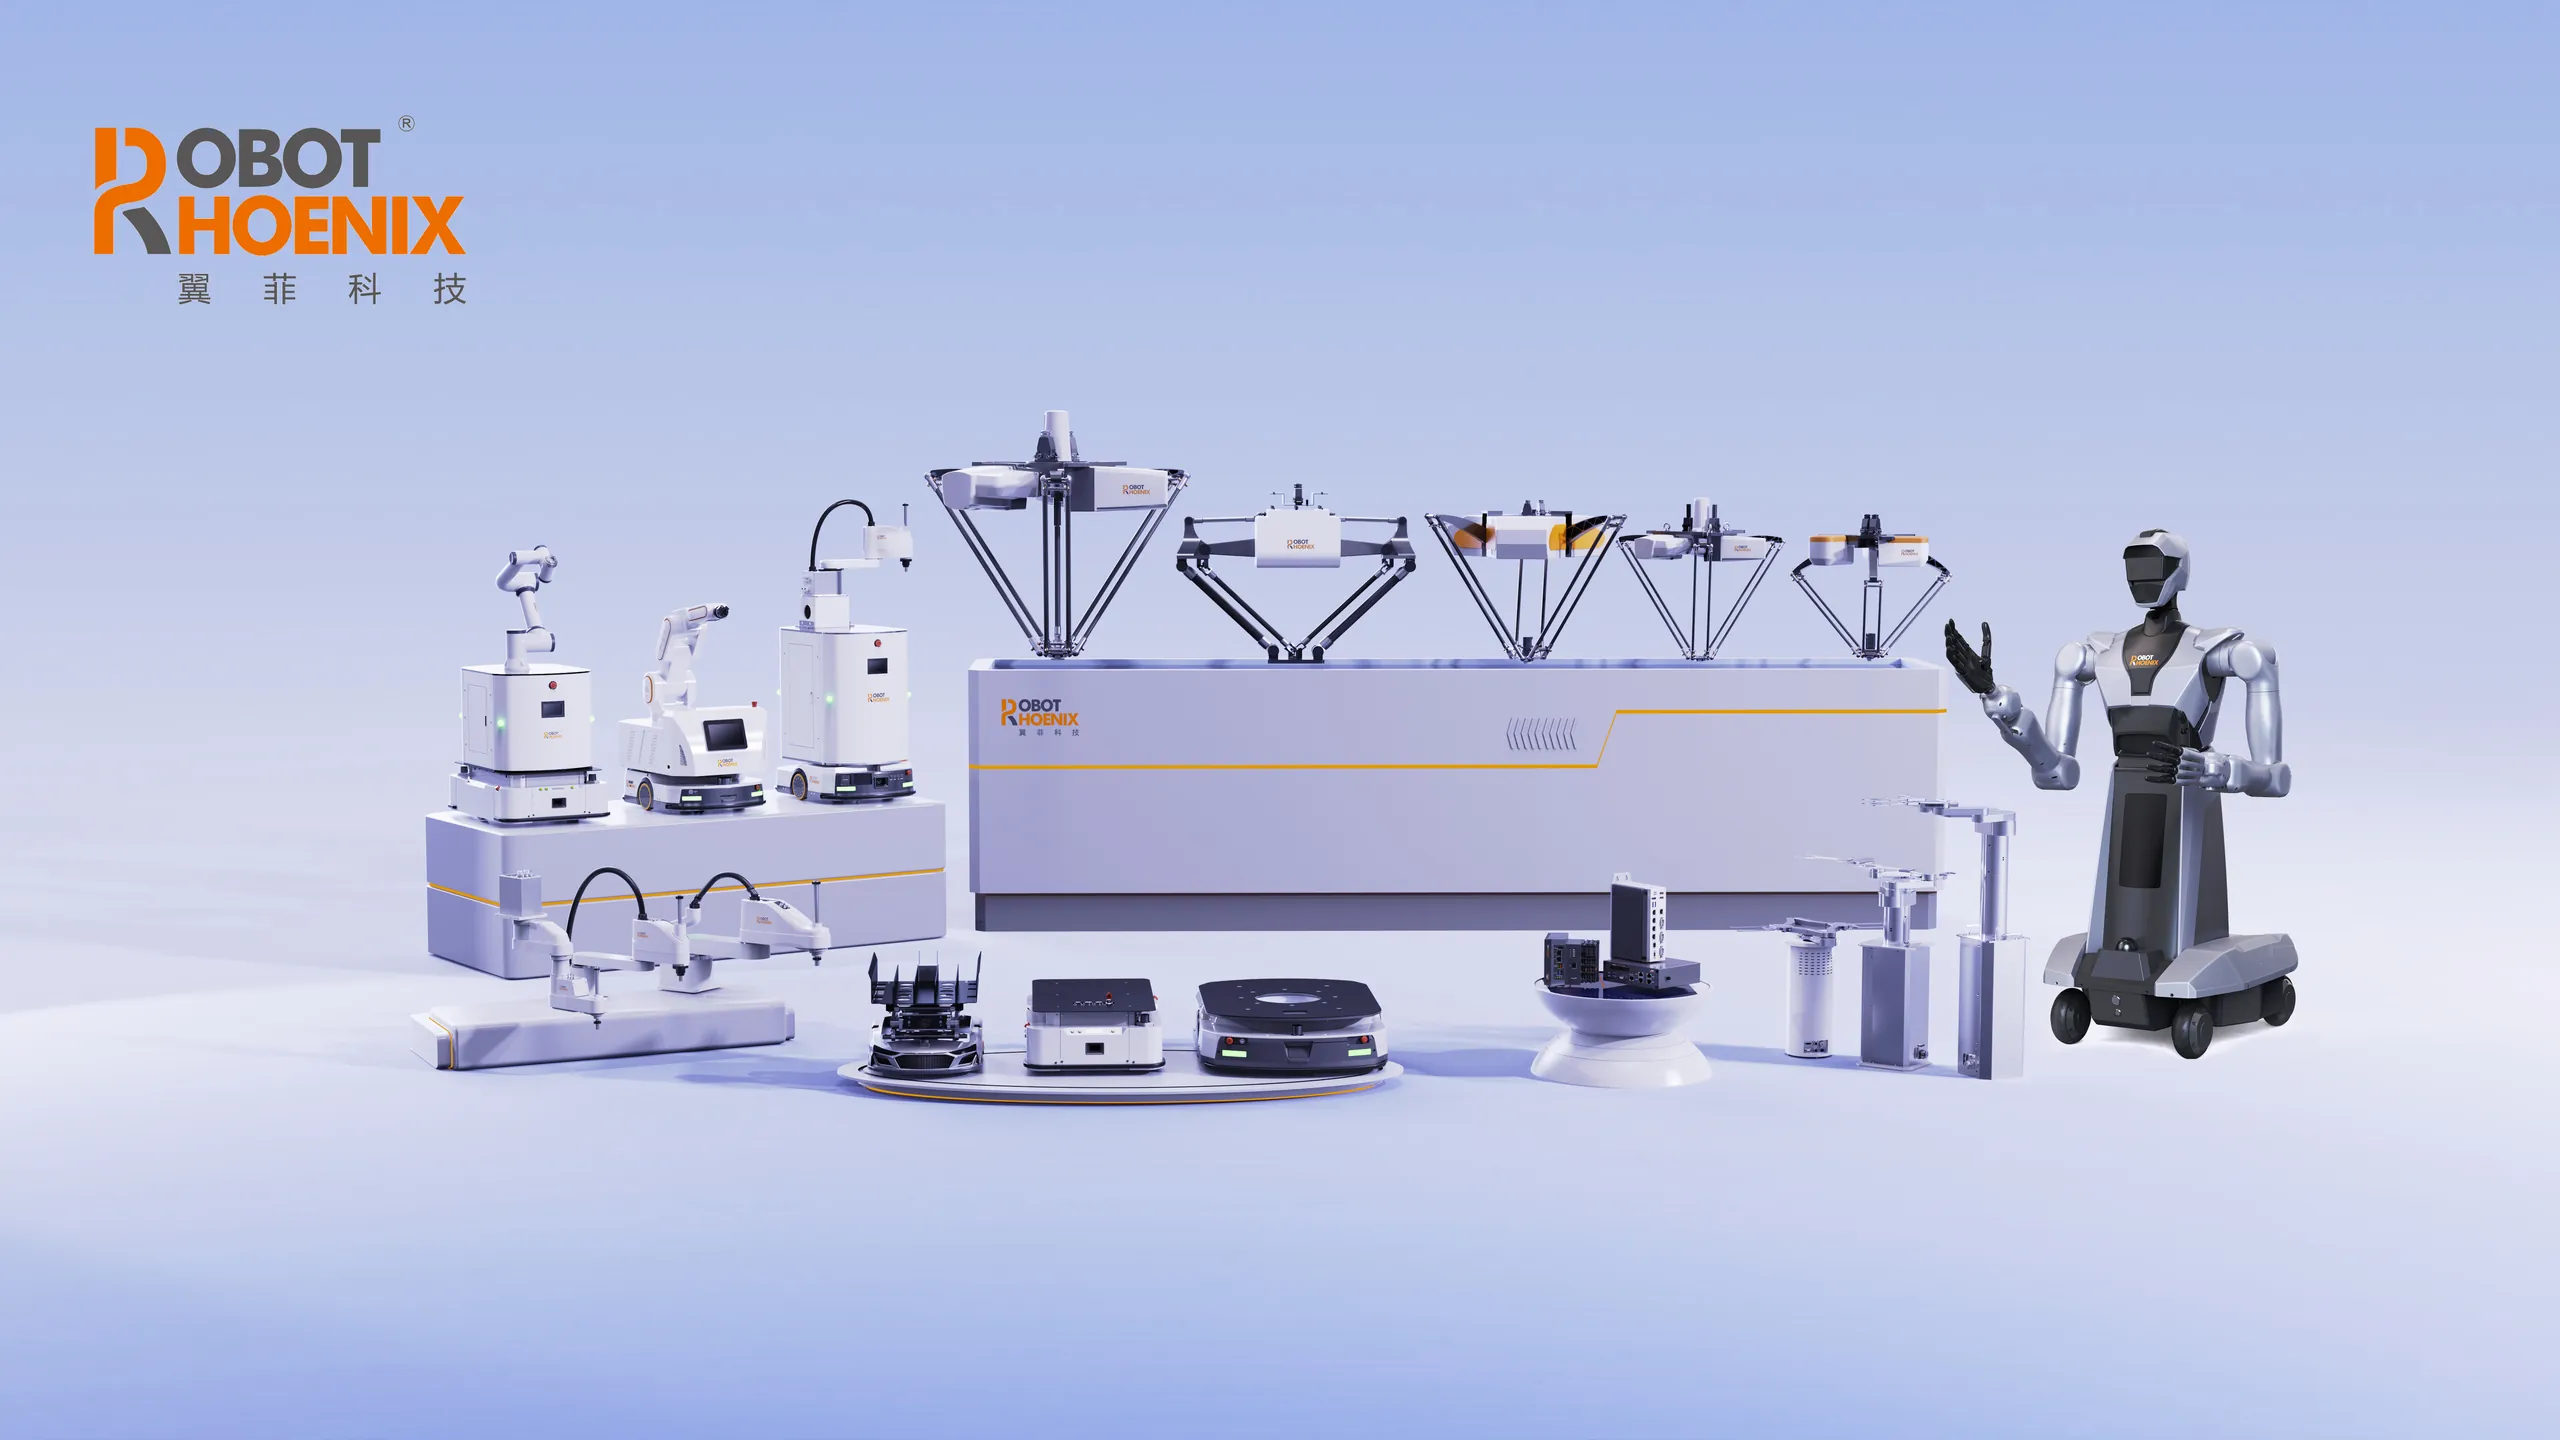
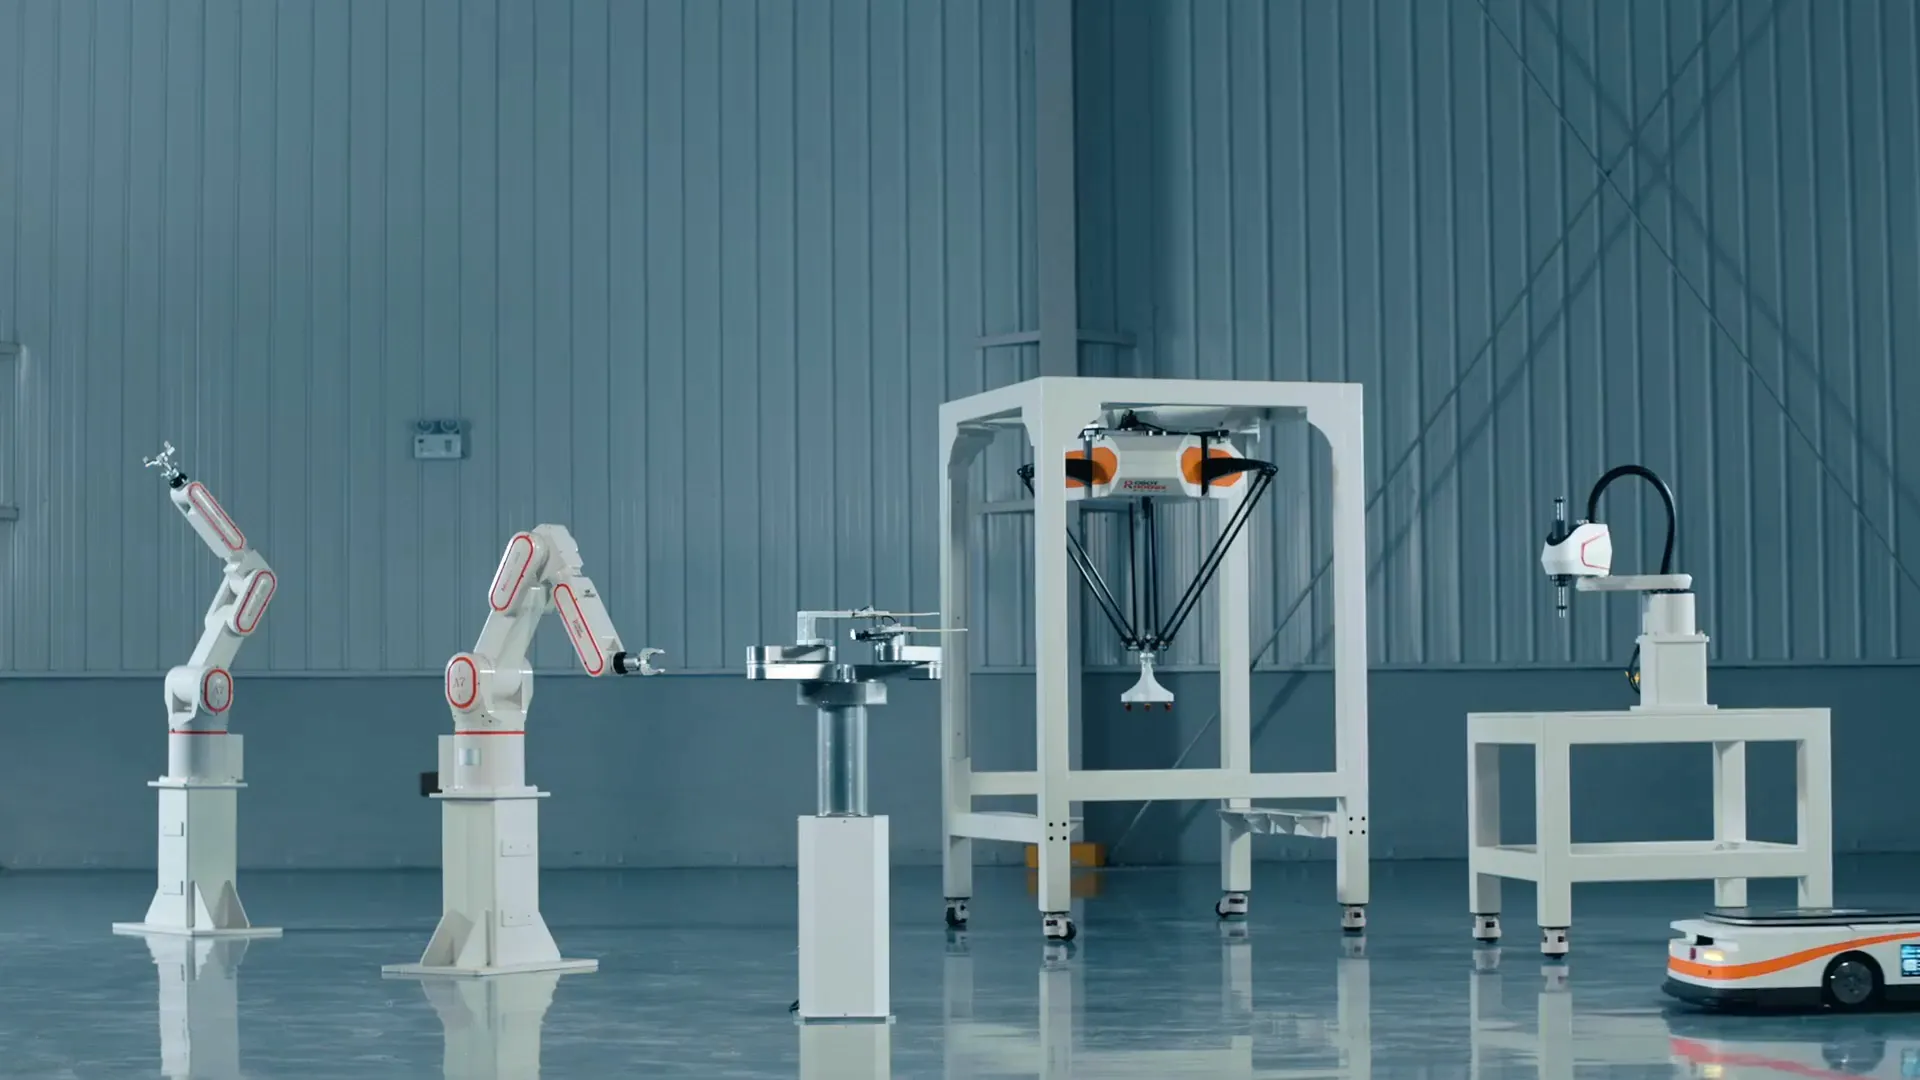
日本市場の重点製品
日本の現場に向けて、重点的にご紹介している製品です。製品を選ぶと、映像・主な仕様・要点が切り替わります。
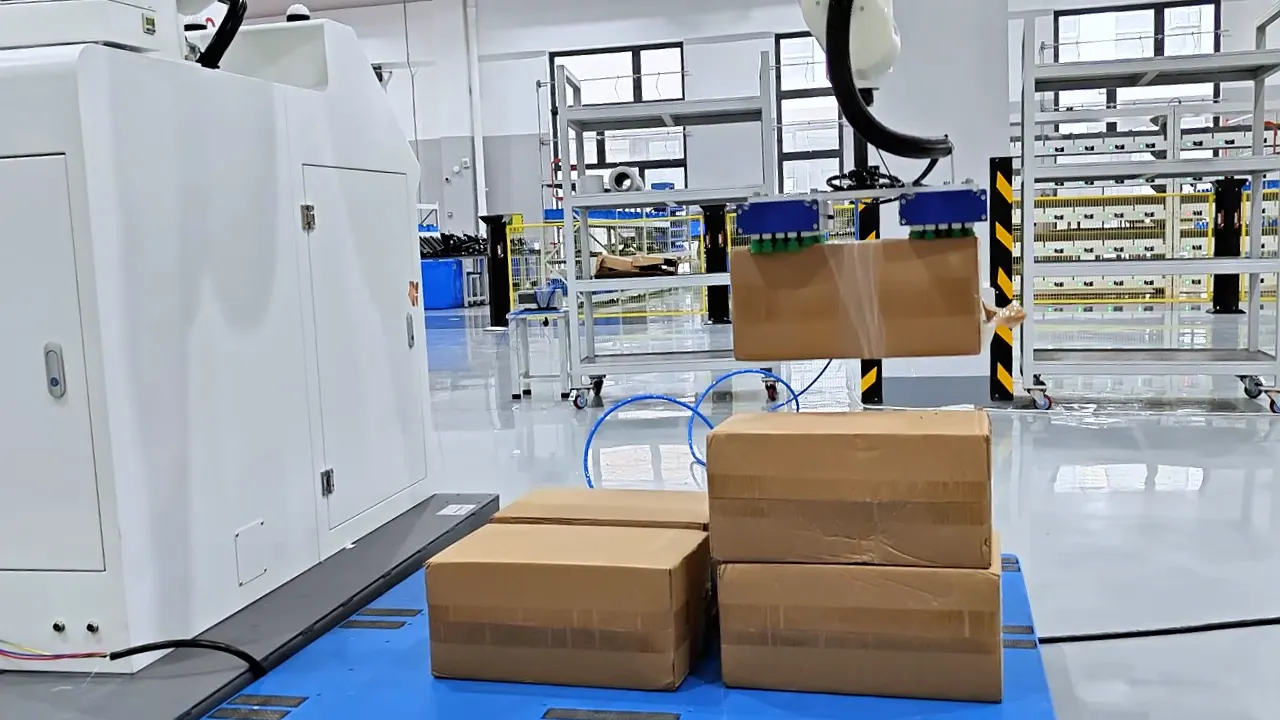
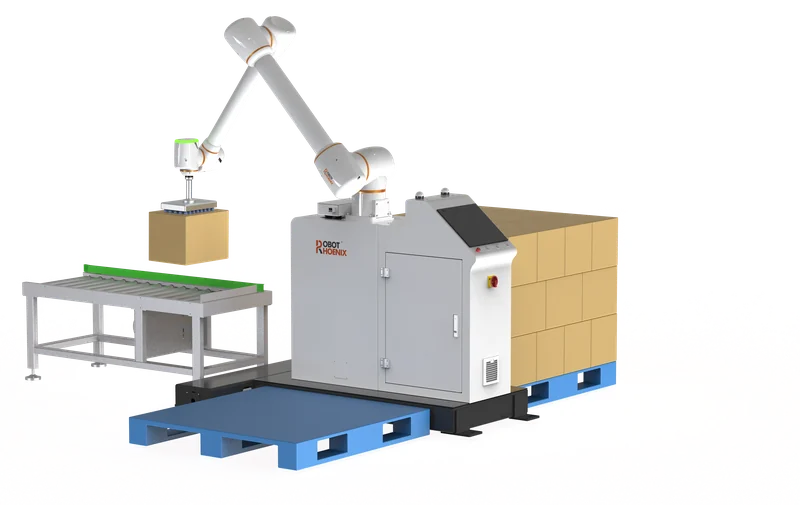
02/04Elephantシリーズ
パレタイジング
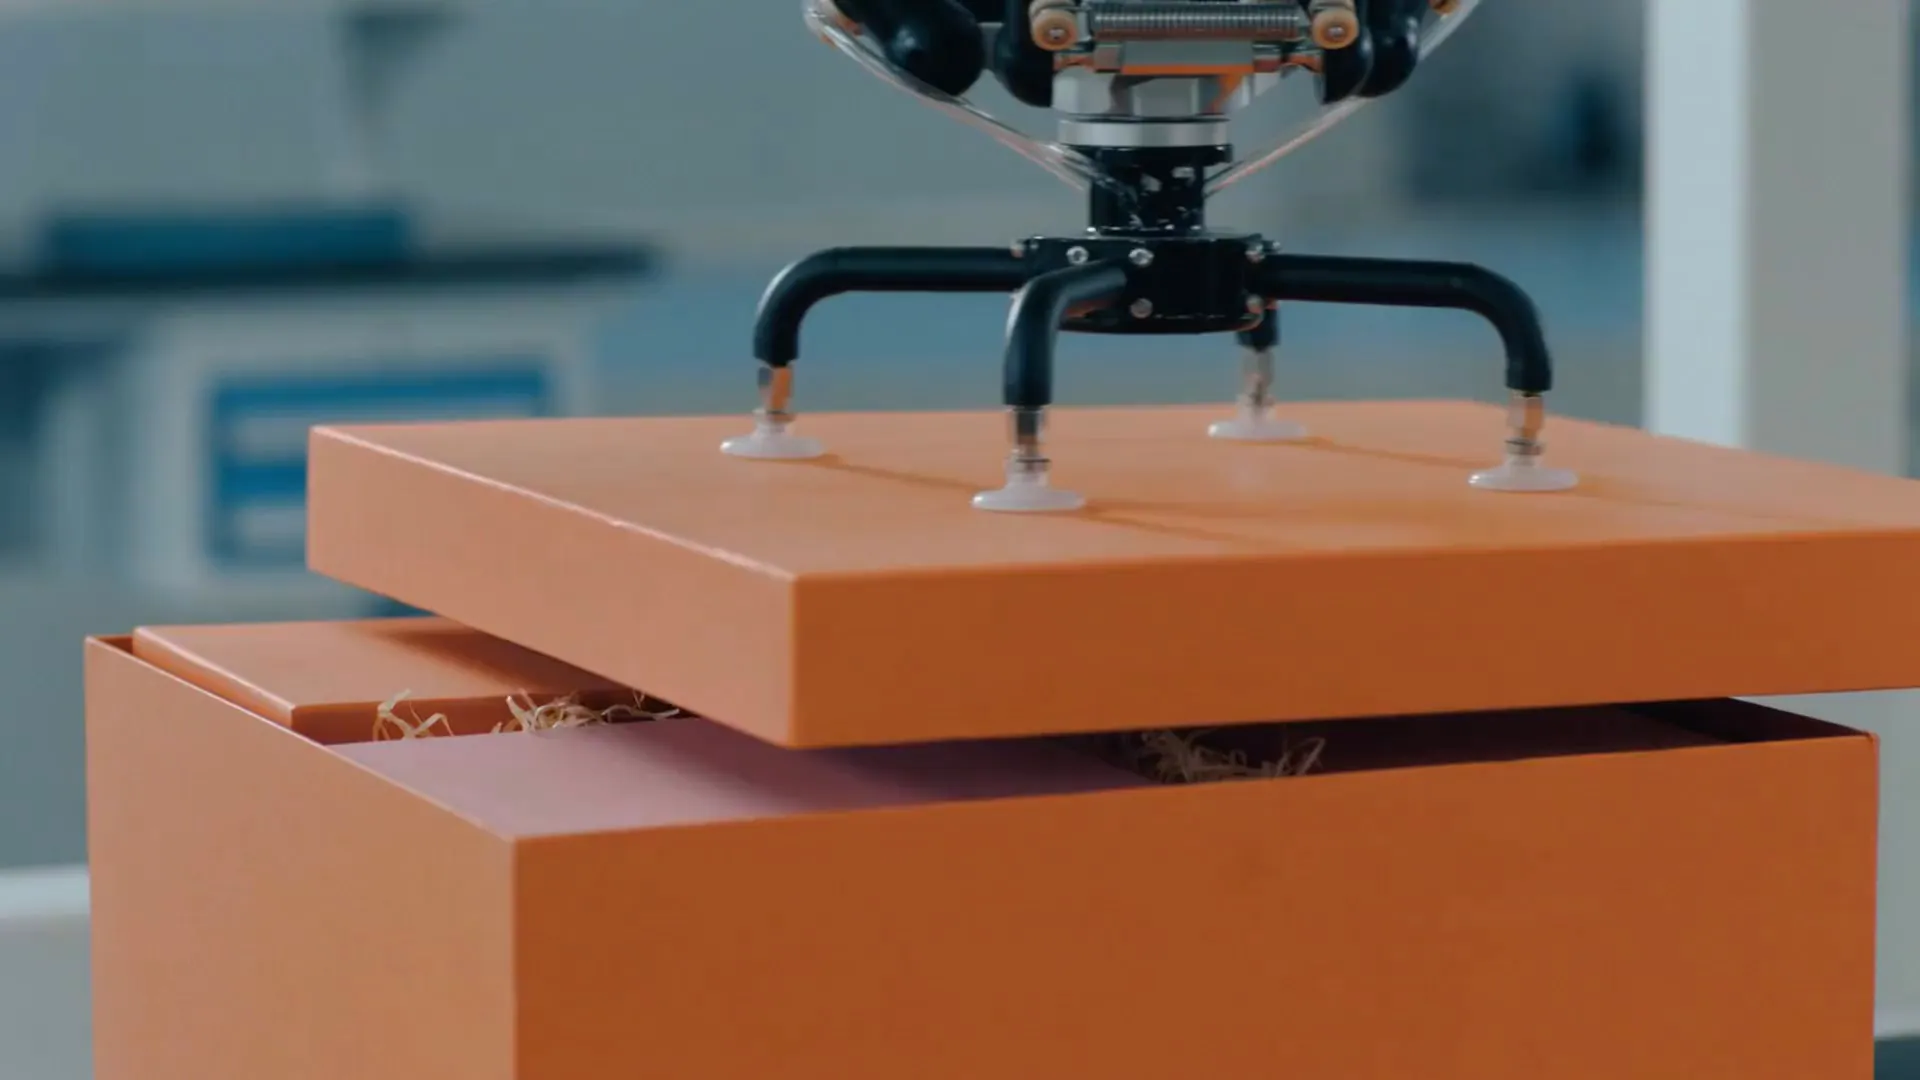
協働ロボット・コンベヤ・パレットを一体にした構成で、段ボール箱の積み付けを自動化するパレタイジングロボットです。
主な仕様日本語校正前
1型式を掲載
- 設置・調整(目安)
- 2時間
- 品種切り替え(目安)
- 5分
- 設置面積(最小)
- 1,942 × 1,525mm
仕様:本社英語サイトの掲載値の範囲(2026年10月時点)
- AGV/AMRと組み合わせたパレットの搬送も検討できます
- 荷姿・積み付けパターン・設置スペースは、現場の条件を確認してご提案します
製品画像:RobotPhoenix 本社提供(製品CG)
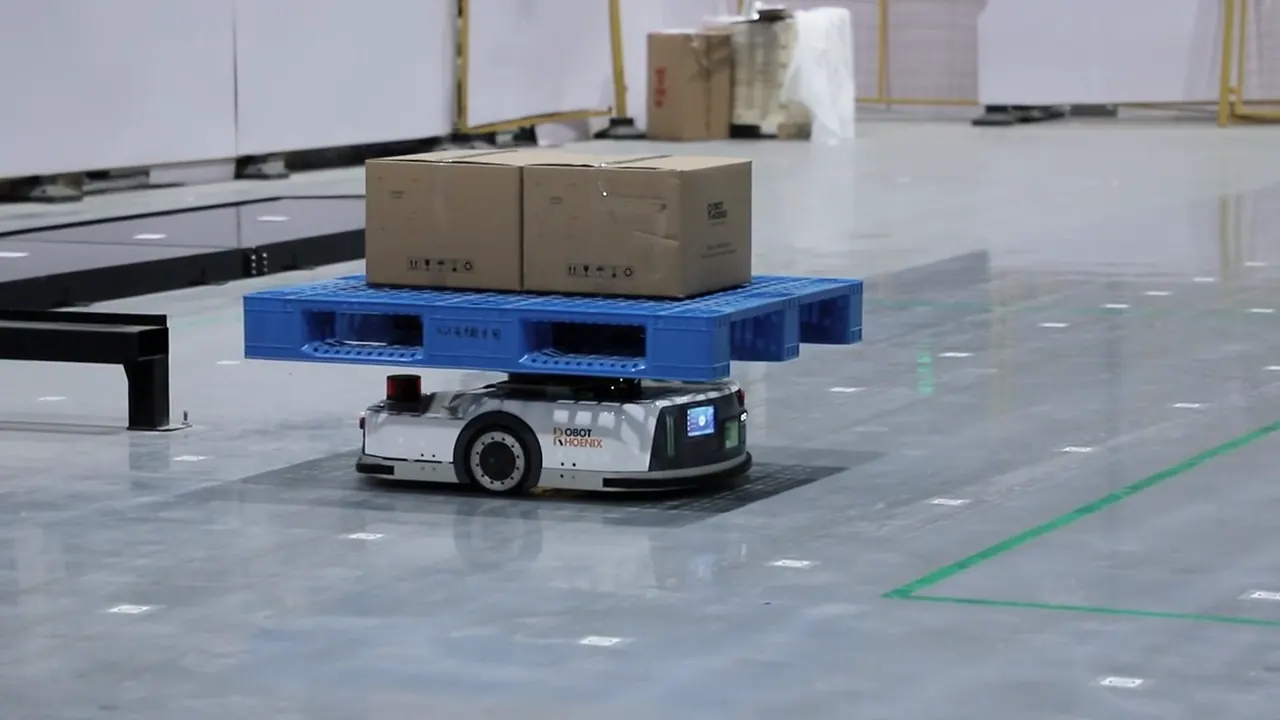
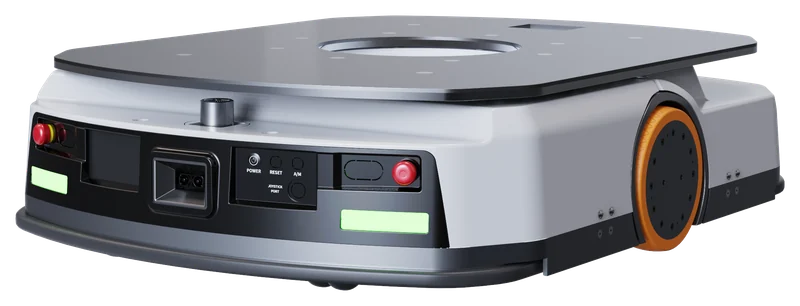
03/04Camelシリーズ
AGV/AMR
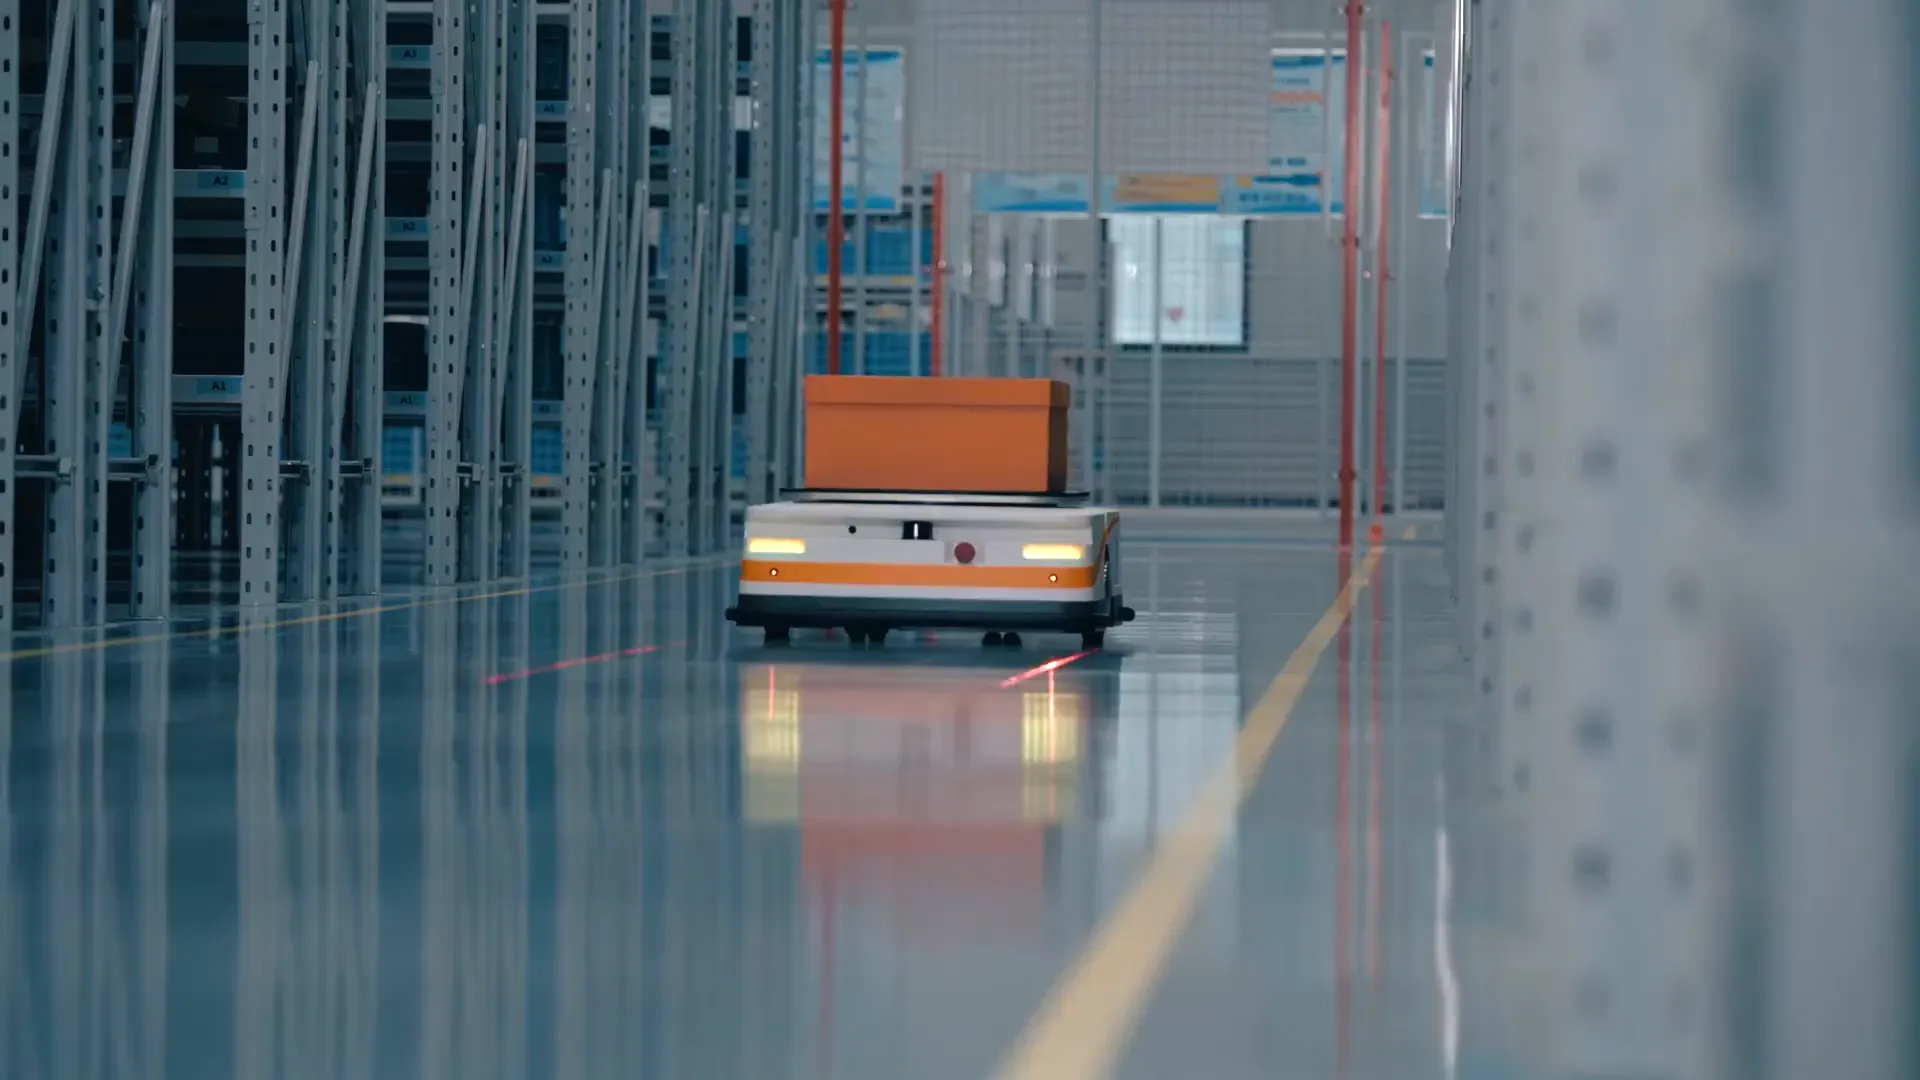
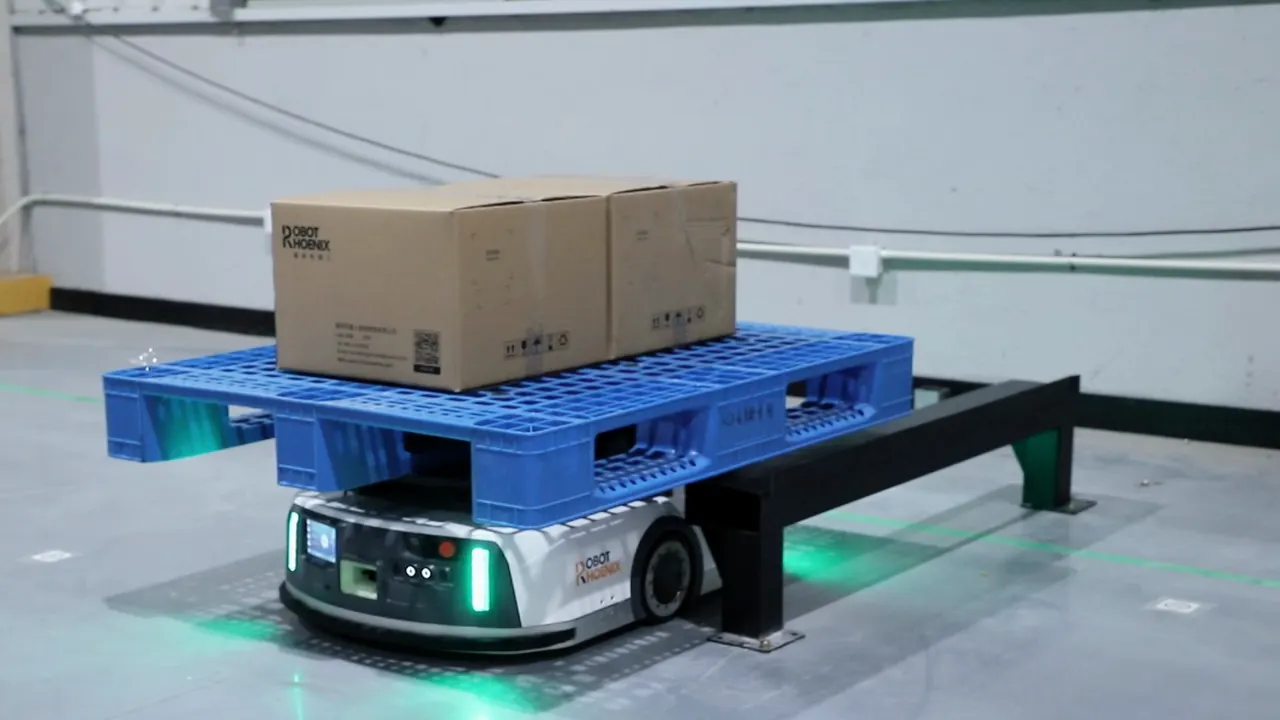
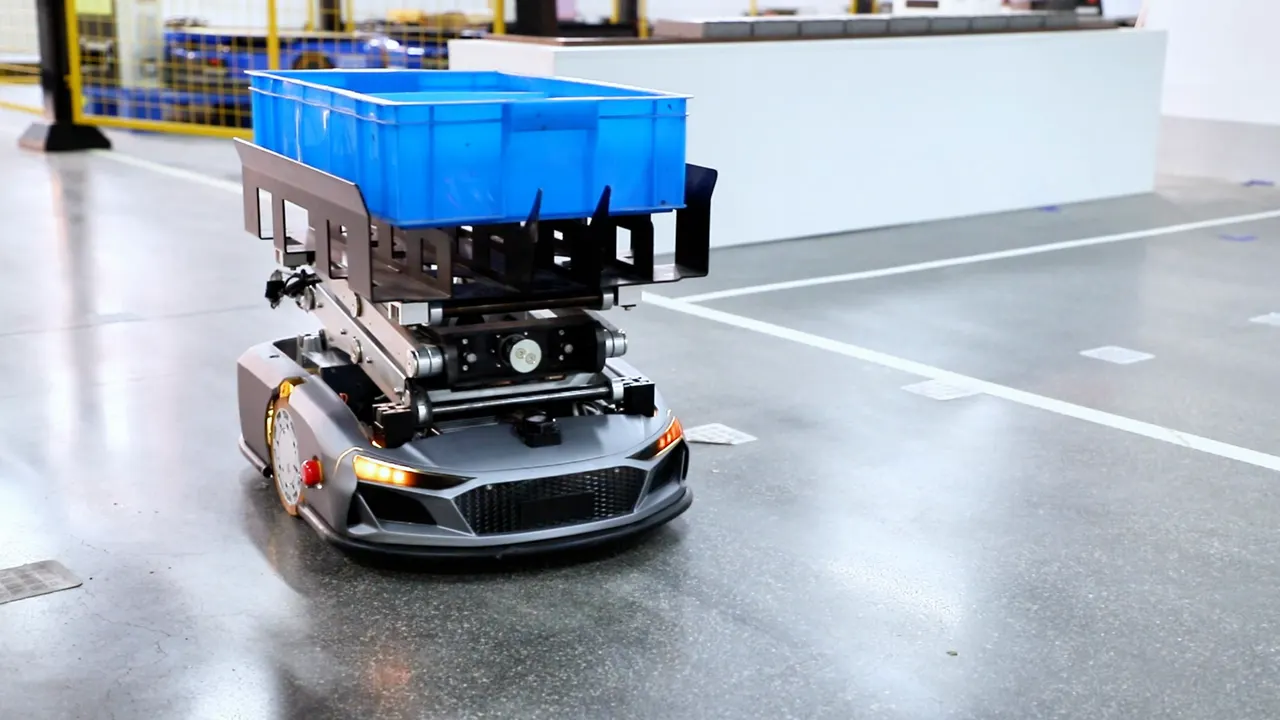
工程間・倉庫内の搬送を自動化するAGV/AMR。パレットやコンテナなど、搬送物に合わせた機種をご紹介します。
主な仕様日本語校正前
17型式を掲載
- 停止位置精度
- ±5〜±30mm
仕様:本社英語サイトの掲載値の範囲(2026年10月時点)
- パレットの下に潜り込んで持ち上げ、搬送する潜り込み型
- リフト機構でコンテナを受け渡す機種、低床型・フォークリフト型・複合型など
- 搬送タスクと運行ロジックから、工程間の搬送の自動化を検討します
製品画像:RobotPhoenix 本社提供(製品CG)
04/04Pythonシリーズ
SCARA
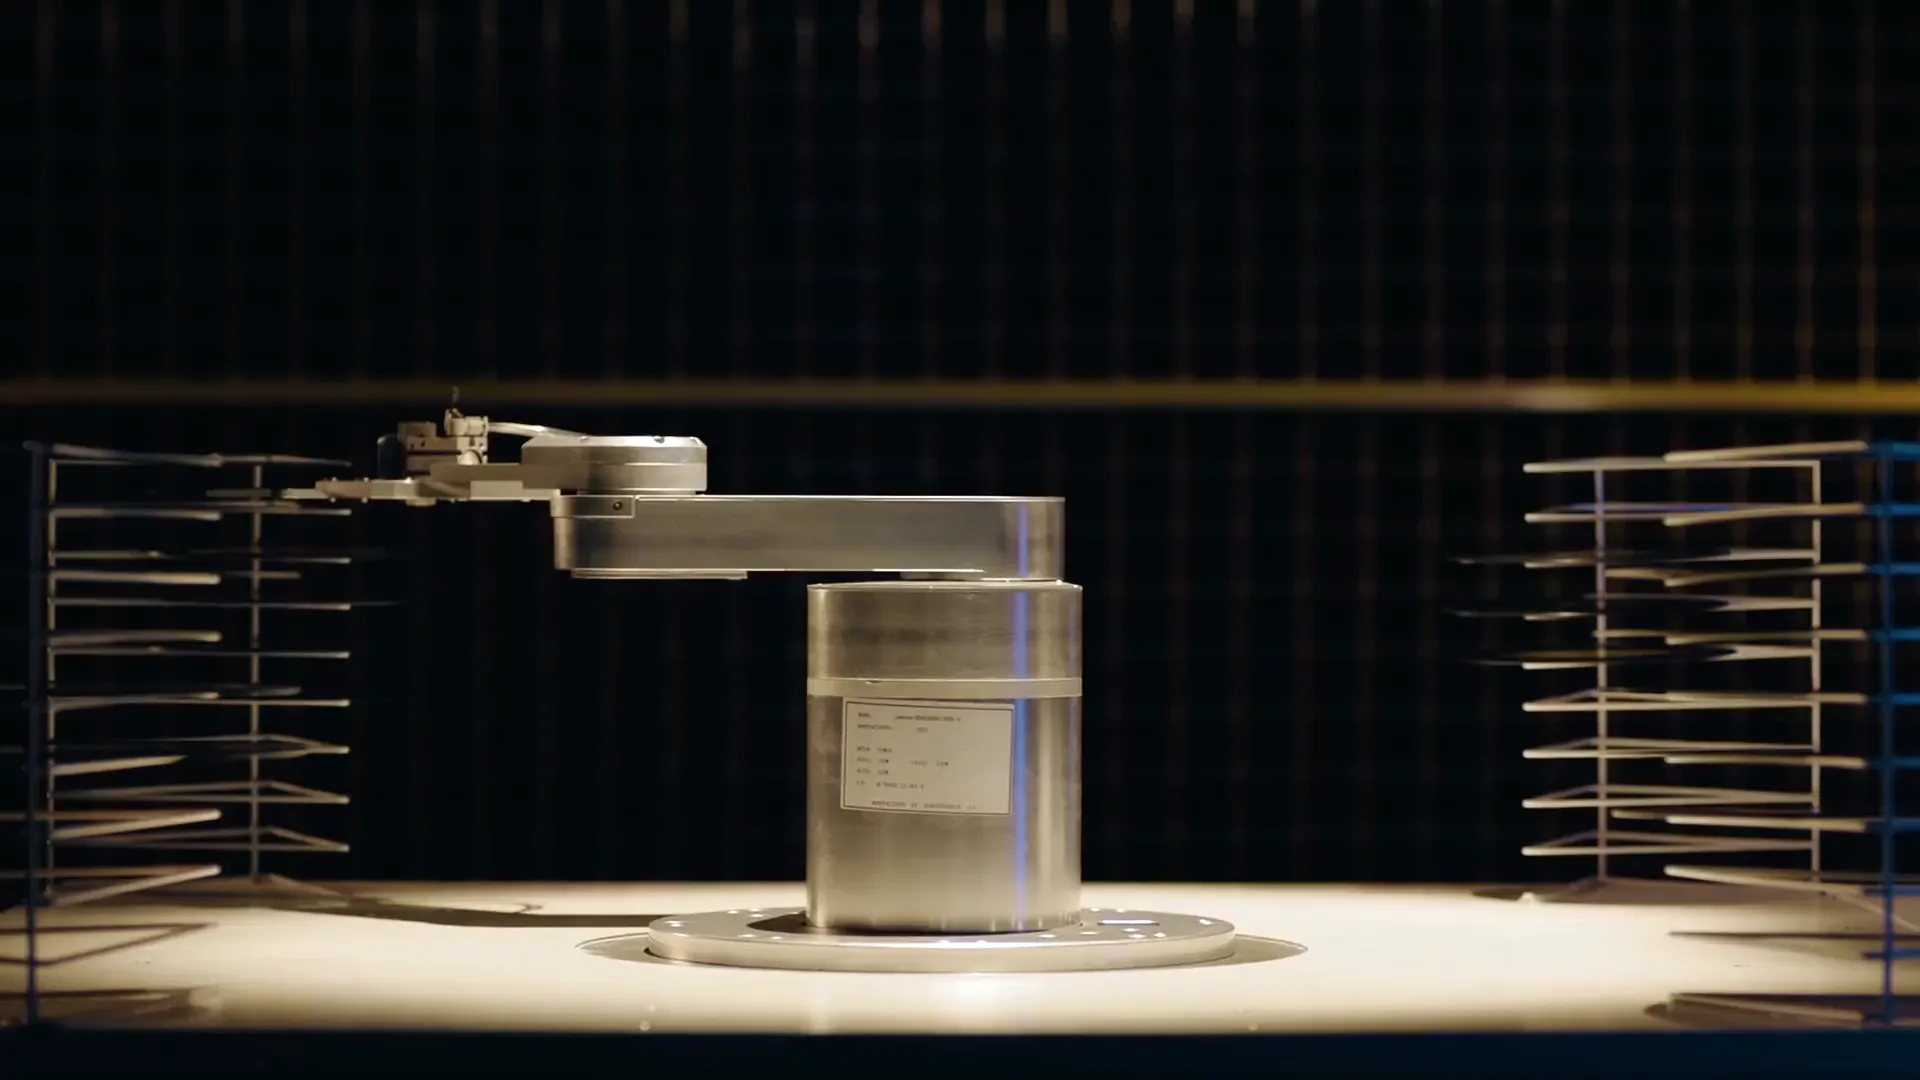
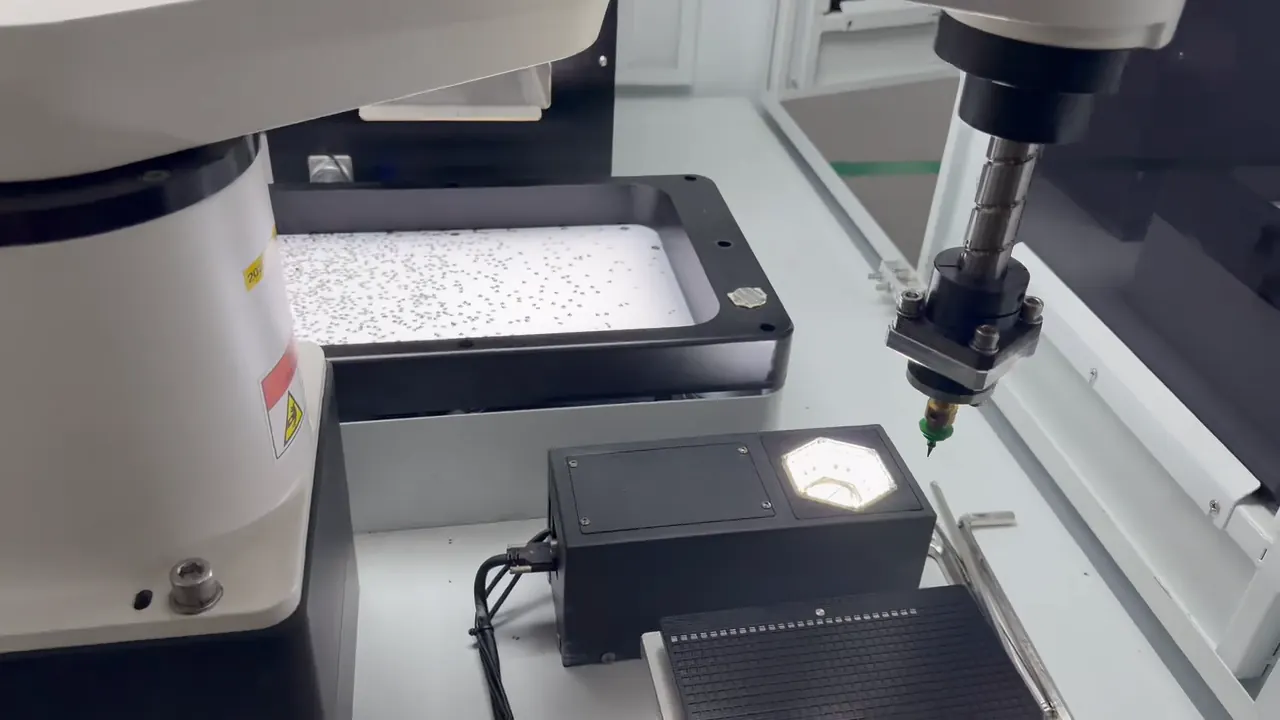
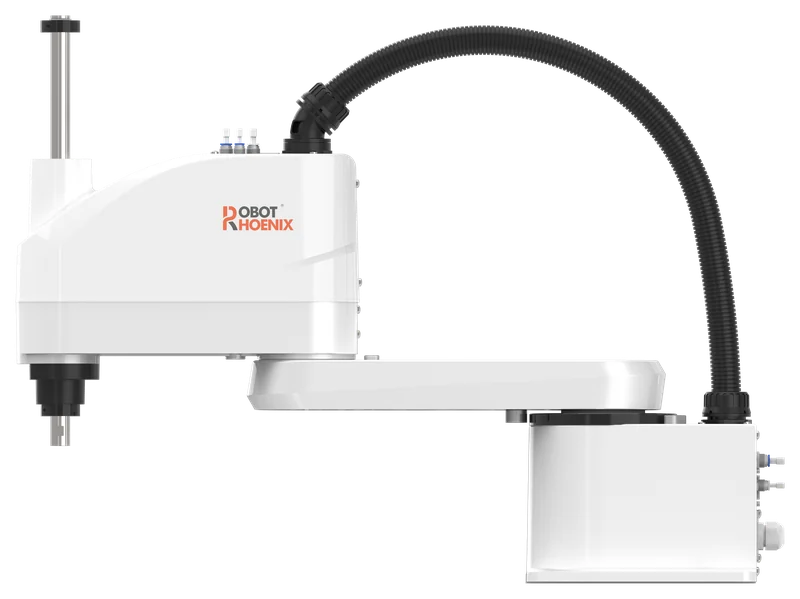
水平多関節のSCARAロボット。部品の取り出し・整列・組立など、水平方向の移載が多い工程に向けた製品です。
主な仕様日本語校正前
12型式を掲載
- アーム長
- 400〜1,000mm
- 定格可搬質量
- 3〜10kg
- 最大可搬質量
- 6〜20kg
仕様:本社英語サイトの掲載値の範囲(2026年10月時点)
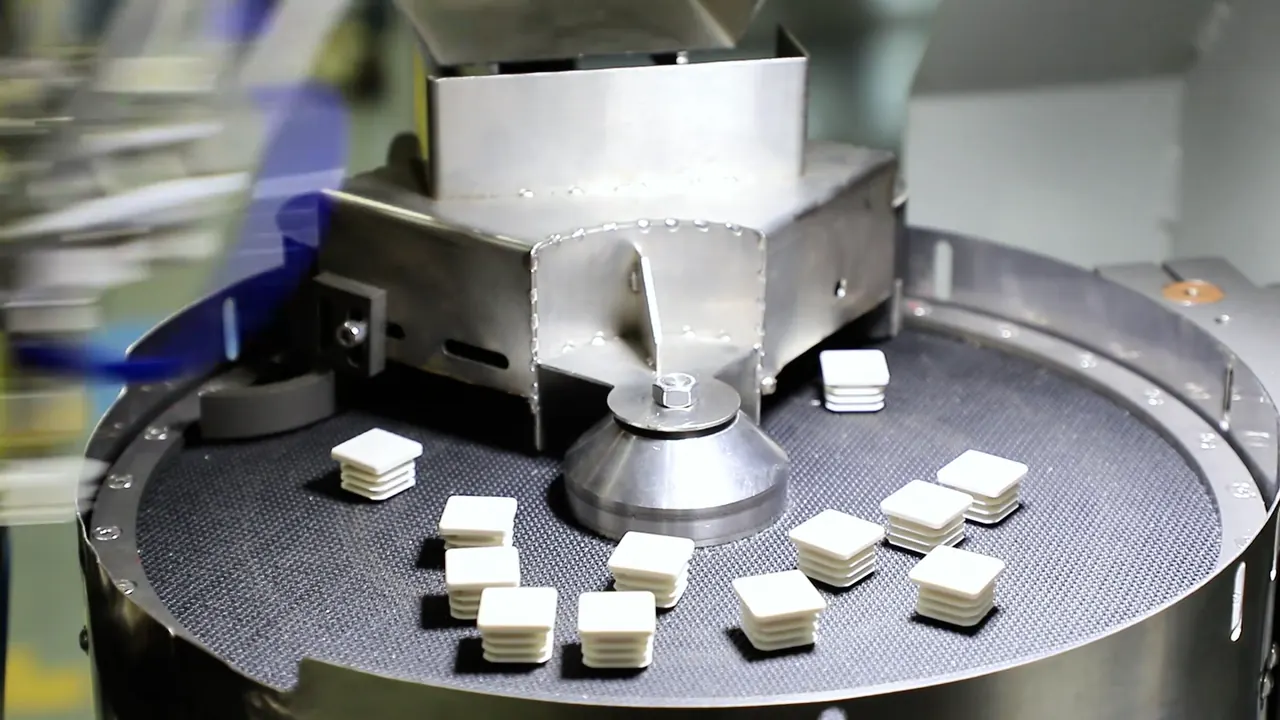
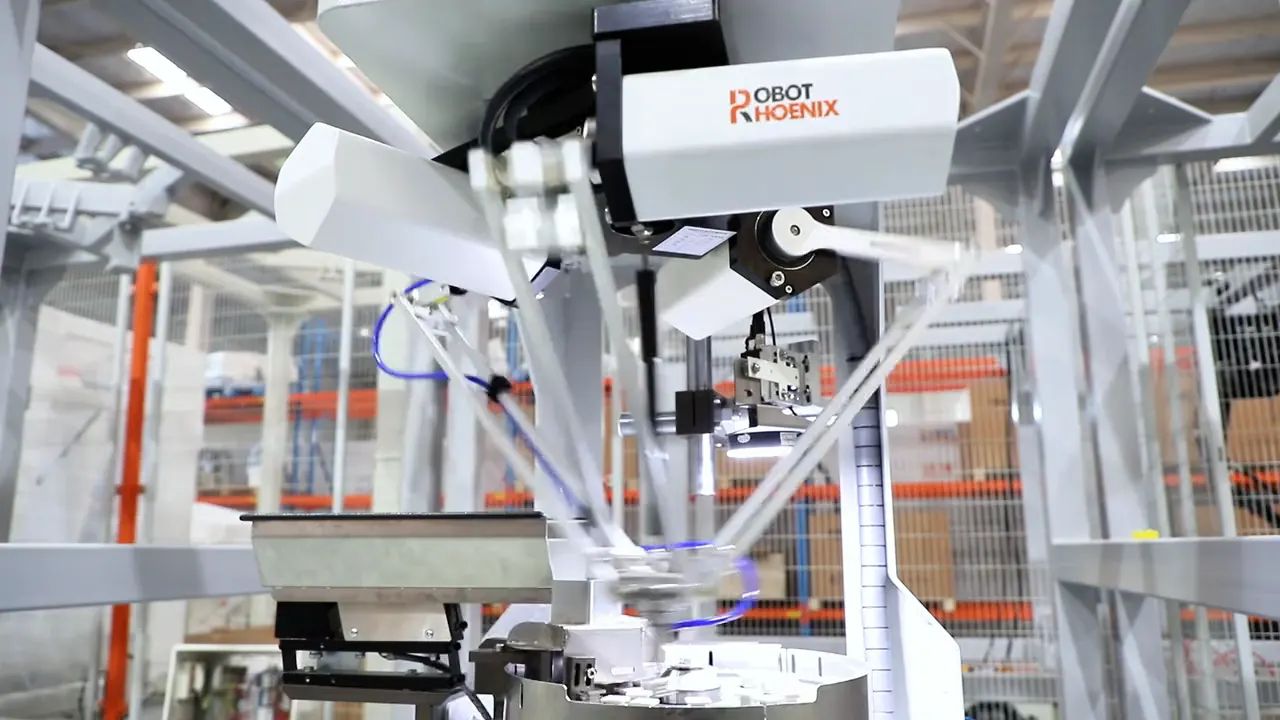
- 振動式パーツフィーダ・画像認識と組み合わせた、トレーへの整列
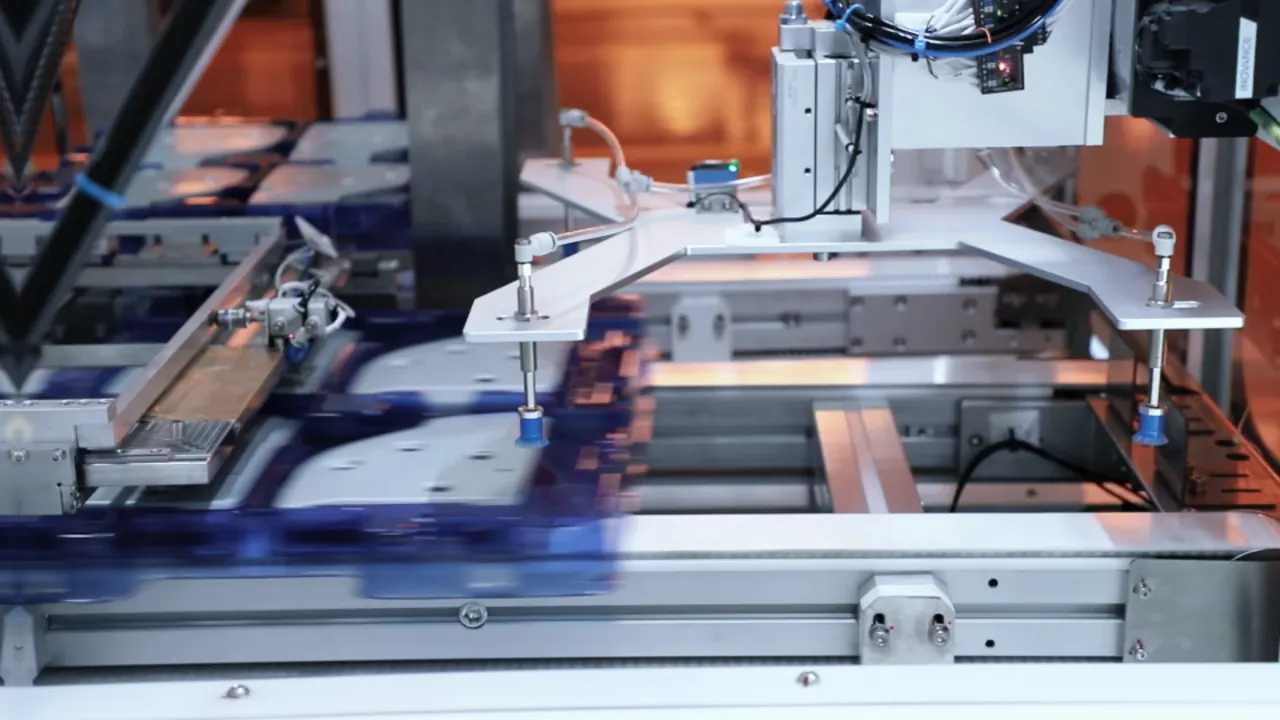
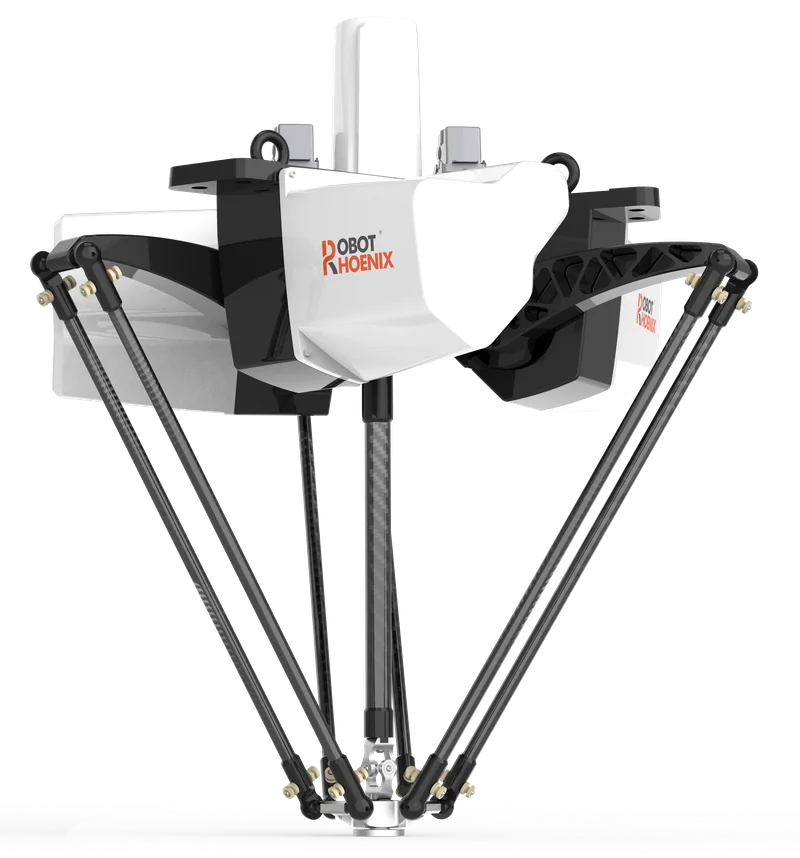
- パラレルリンクロボットとの協調動作
製品画像:RobotPhoenix 本社提供(製品CG)
アプリケーション
業種から探す
各業種の現場から、自動化の可能性をご紹介します。
すべてのアプリケーション- 食品・飲料Food & Beverage
- 医薬品Pharmaceuticals
- 日用品Household Products
- 電子・電機部品Electronics & Electrical Parts
- 半導体・精密製造Semiconductor & Precision
- 自動車Automotive
- 物流・倉庫Logistics & Warehousing
- エネルギ関係Energy
- その他・製造業Other Manufacturing
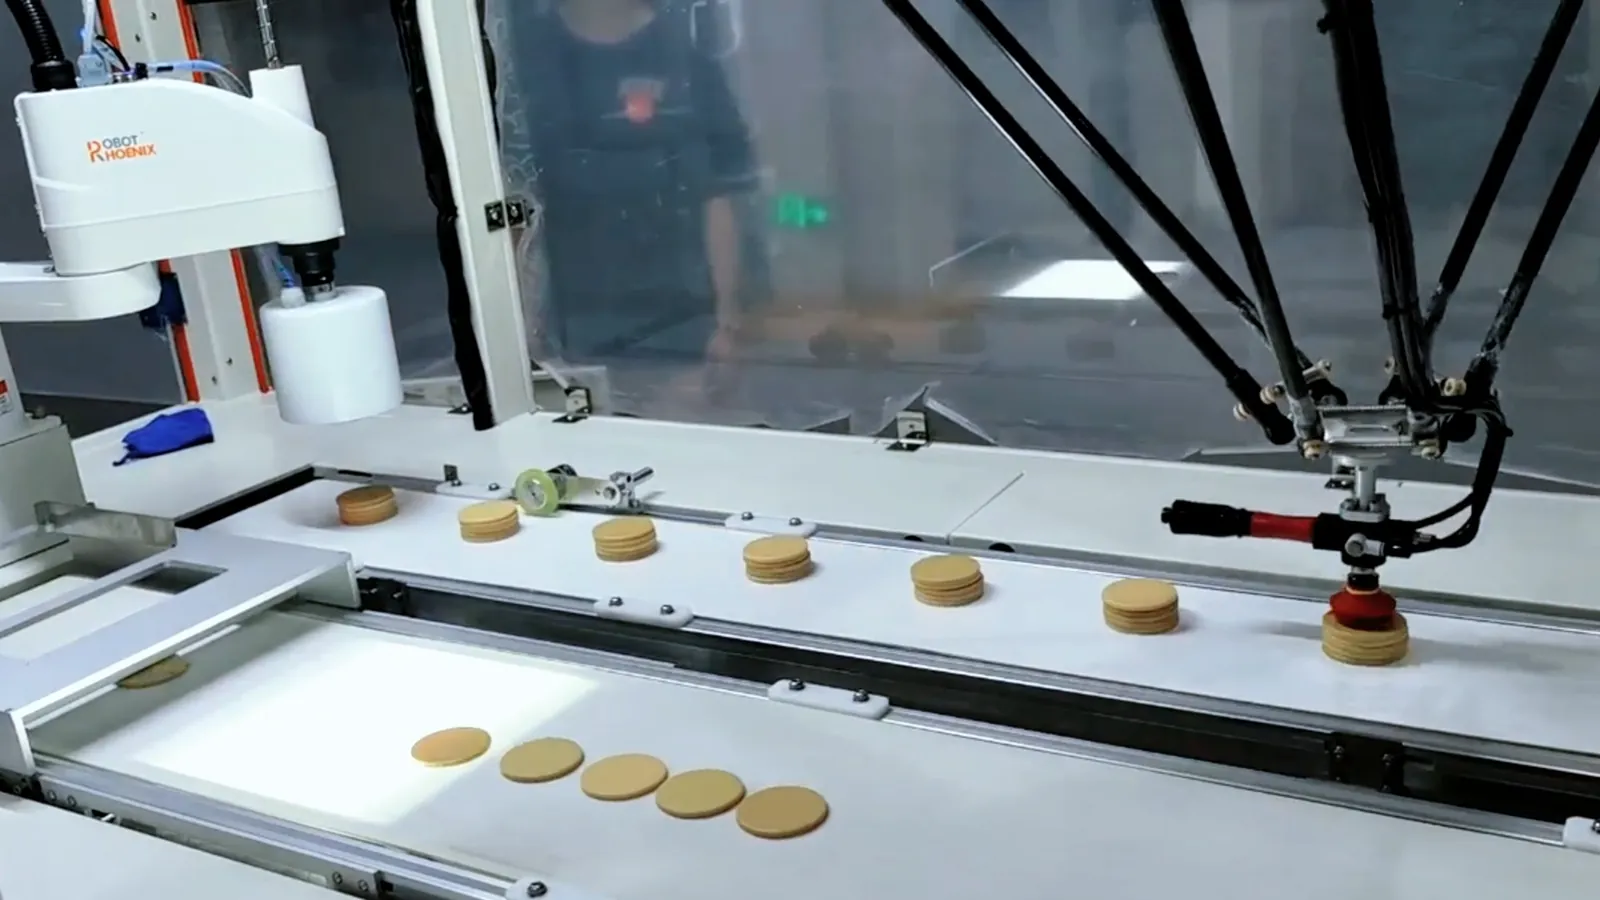
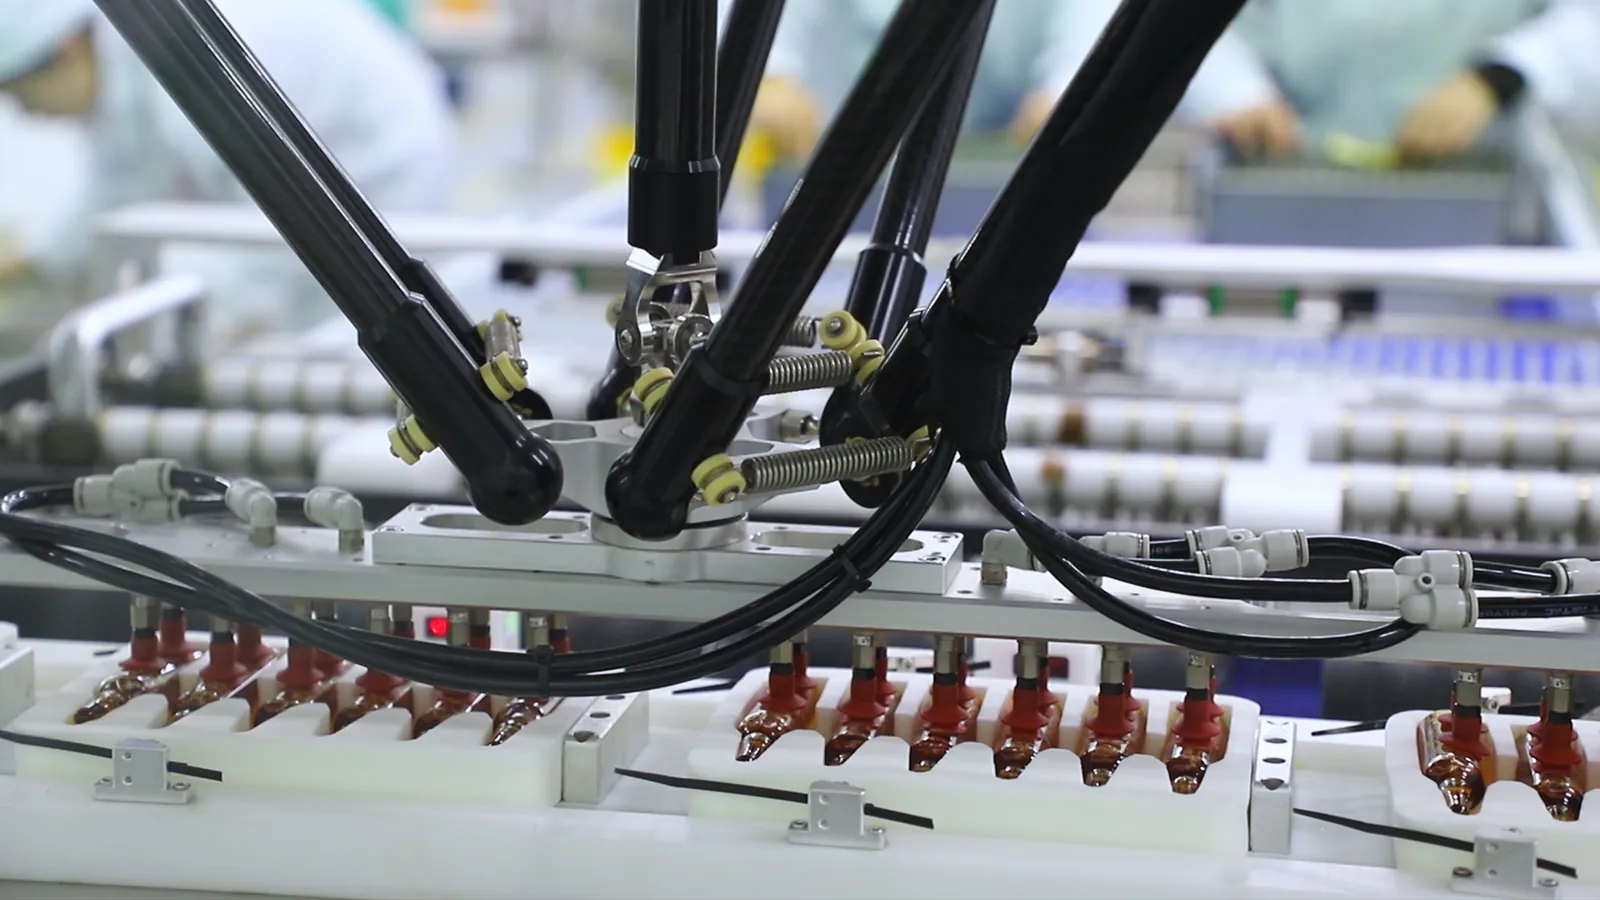
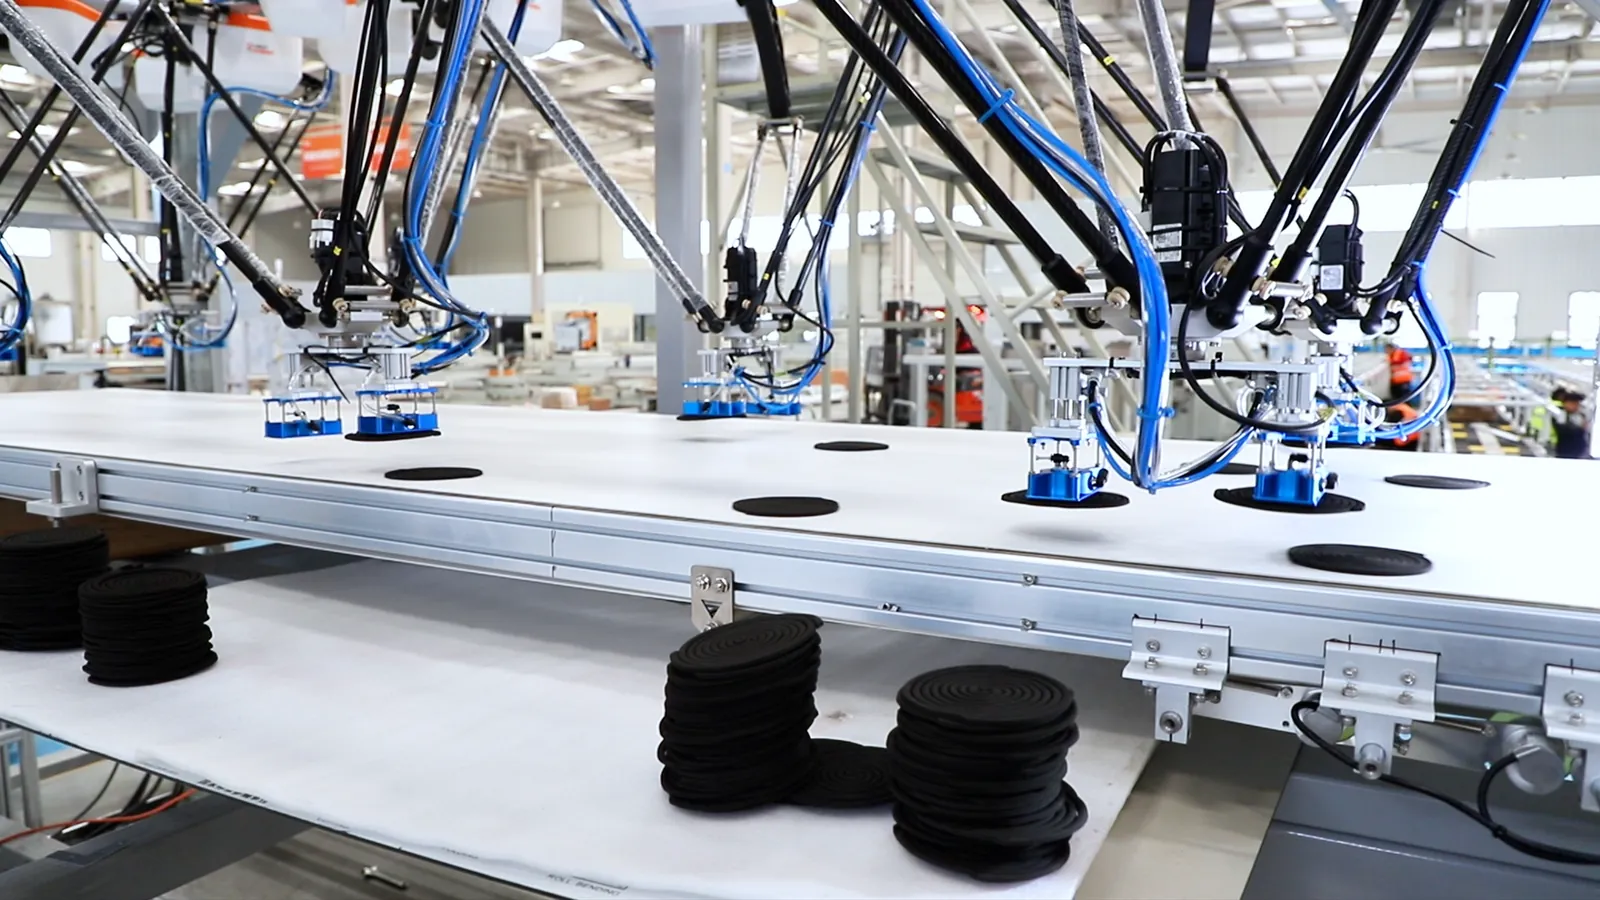
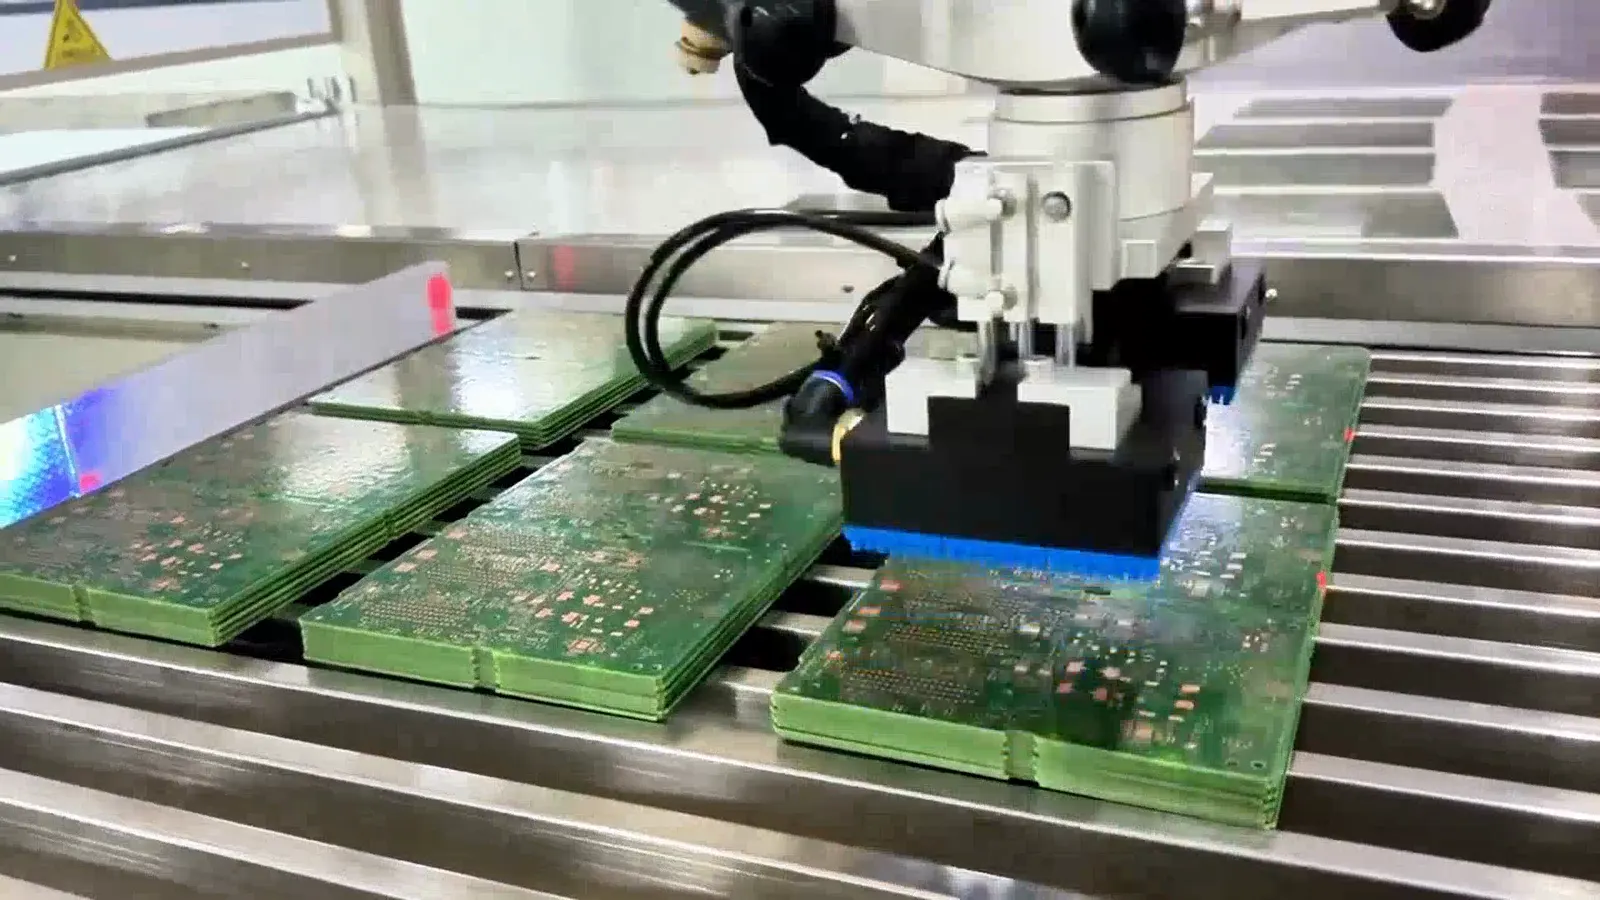
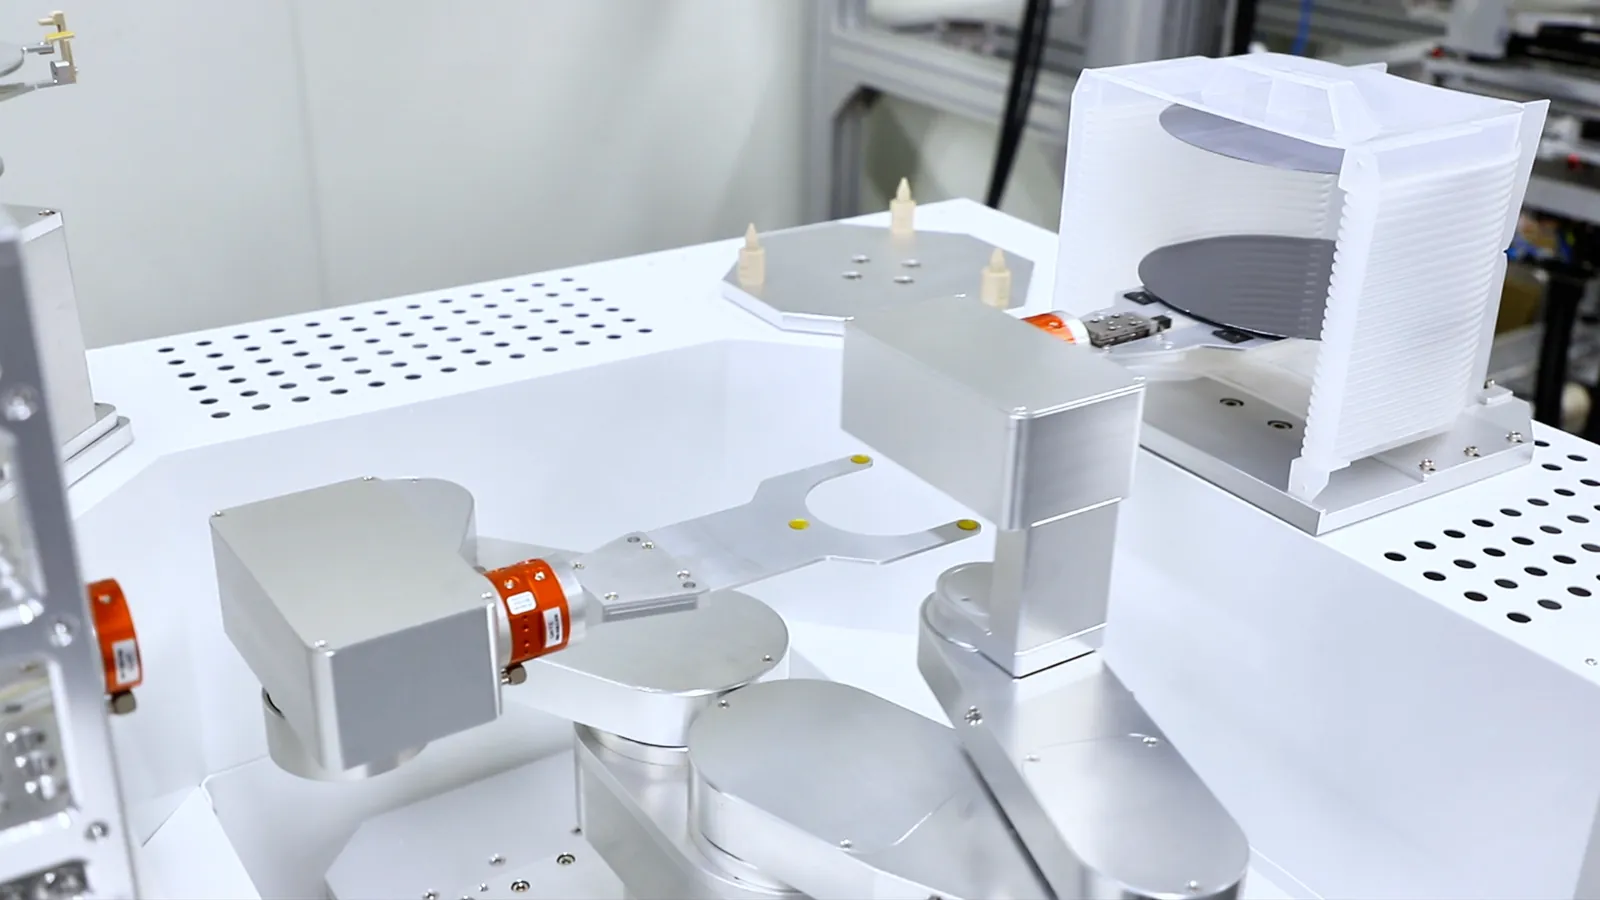
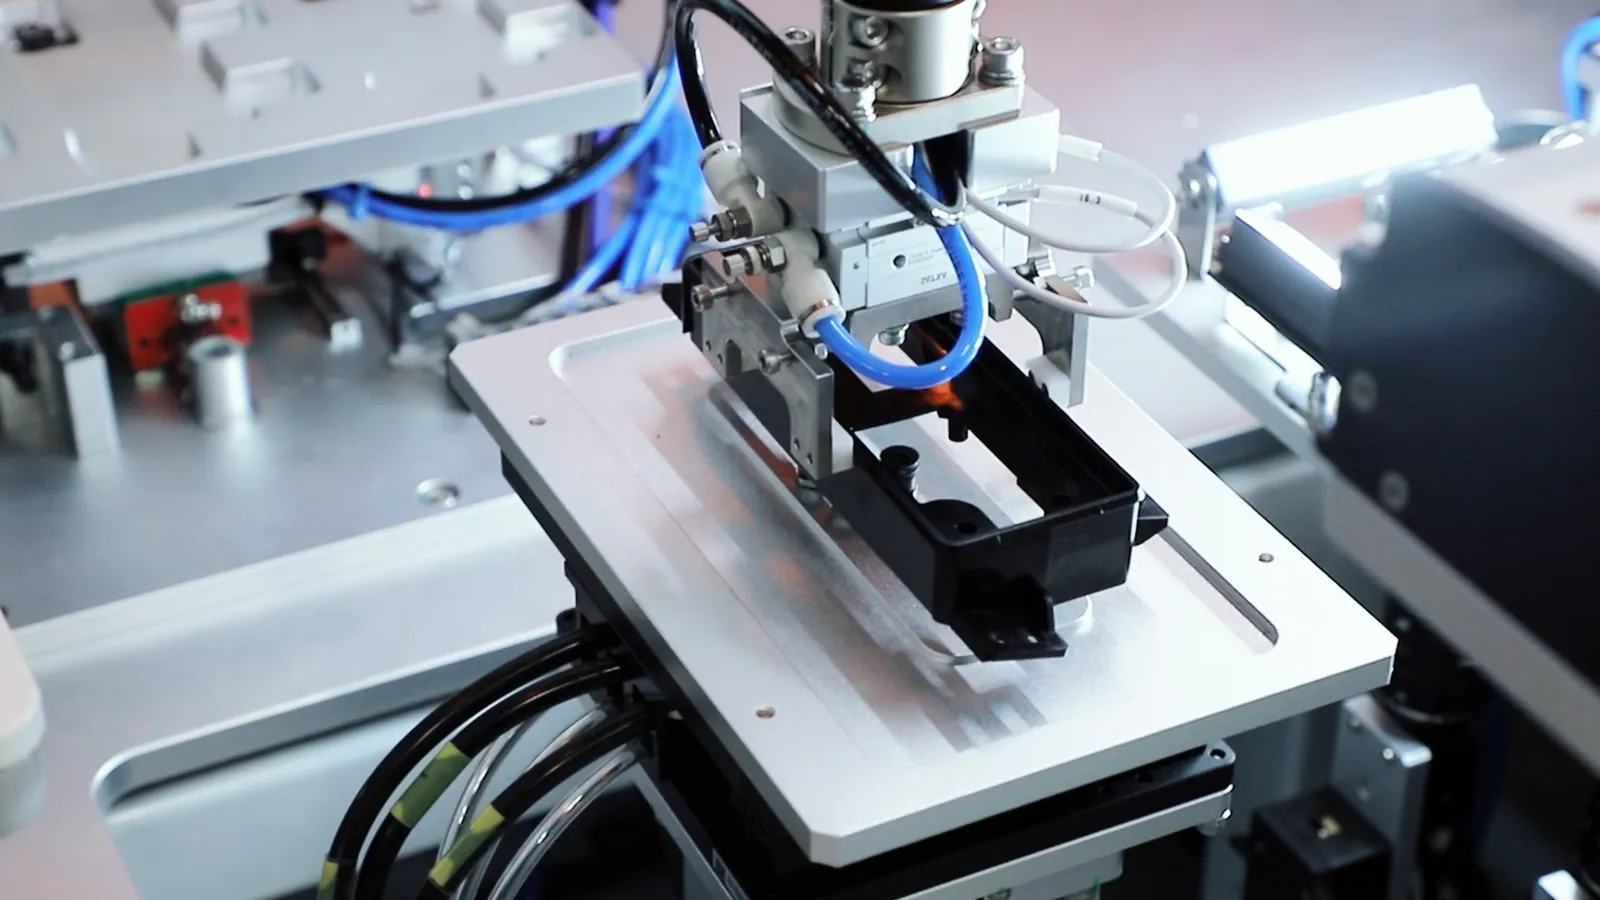
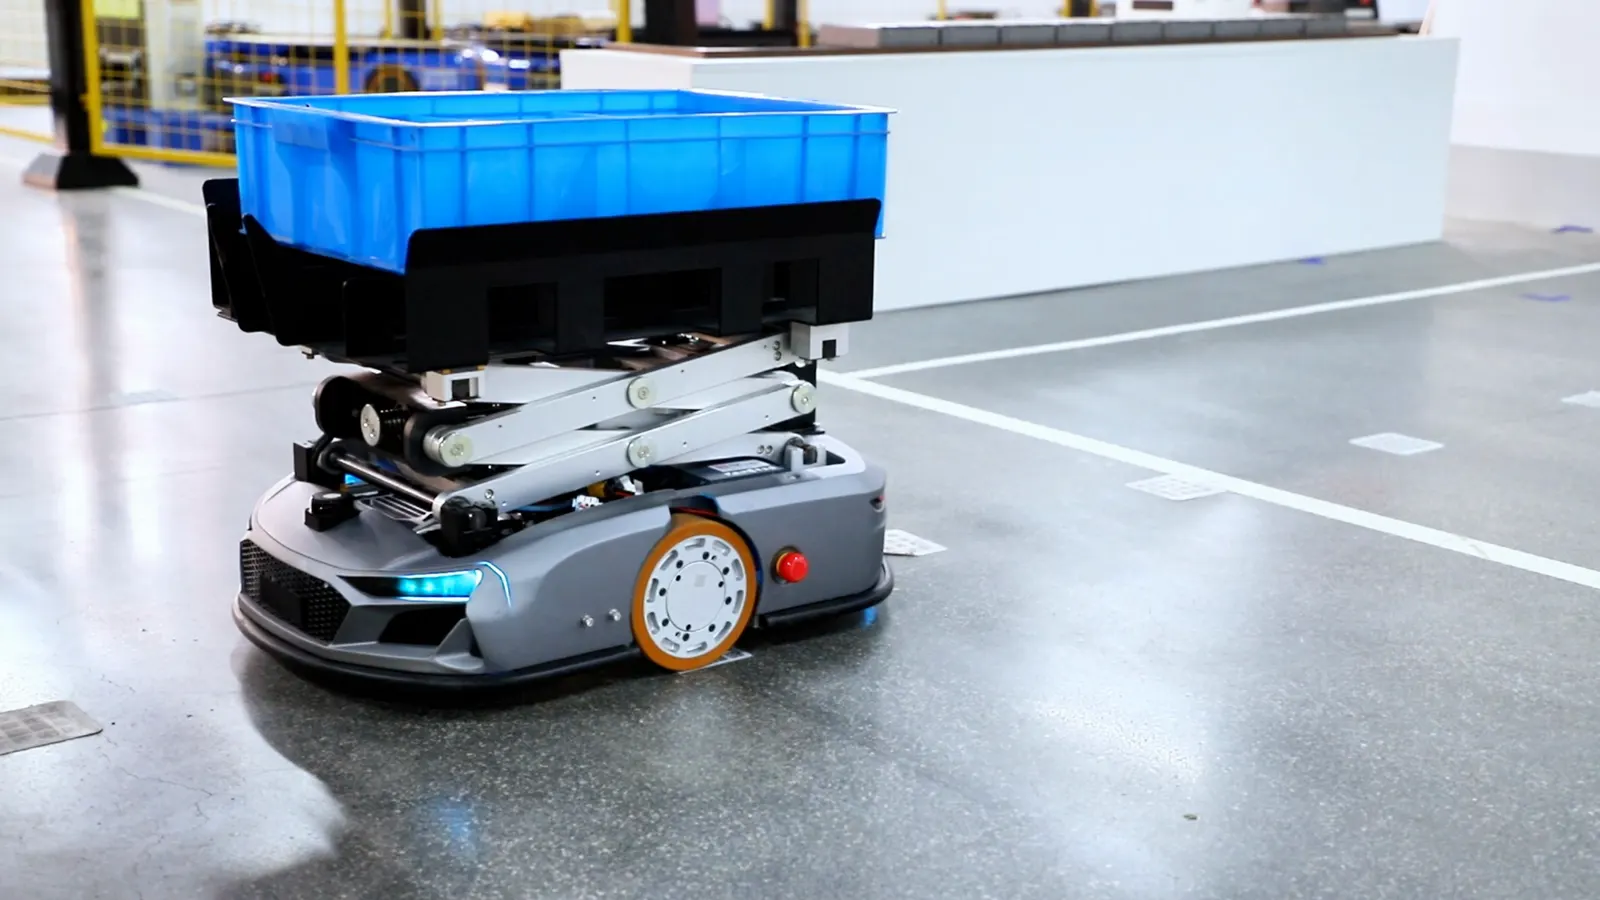
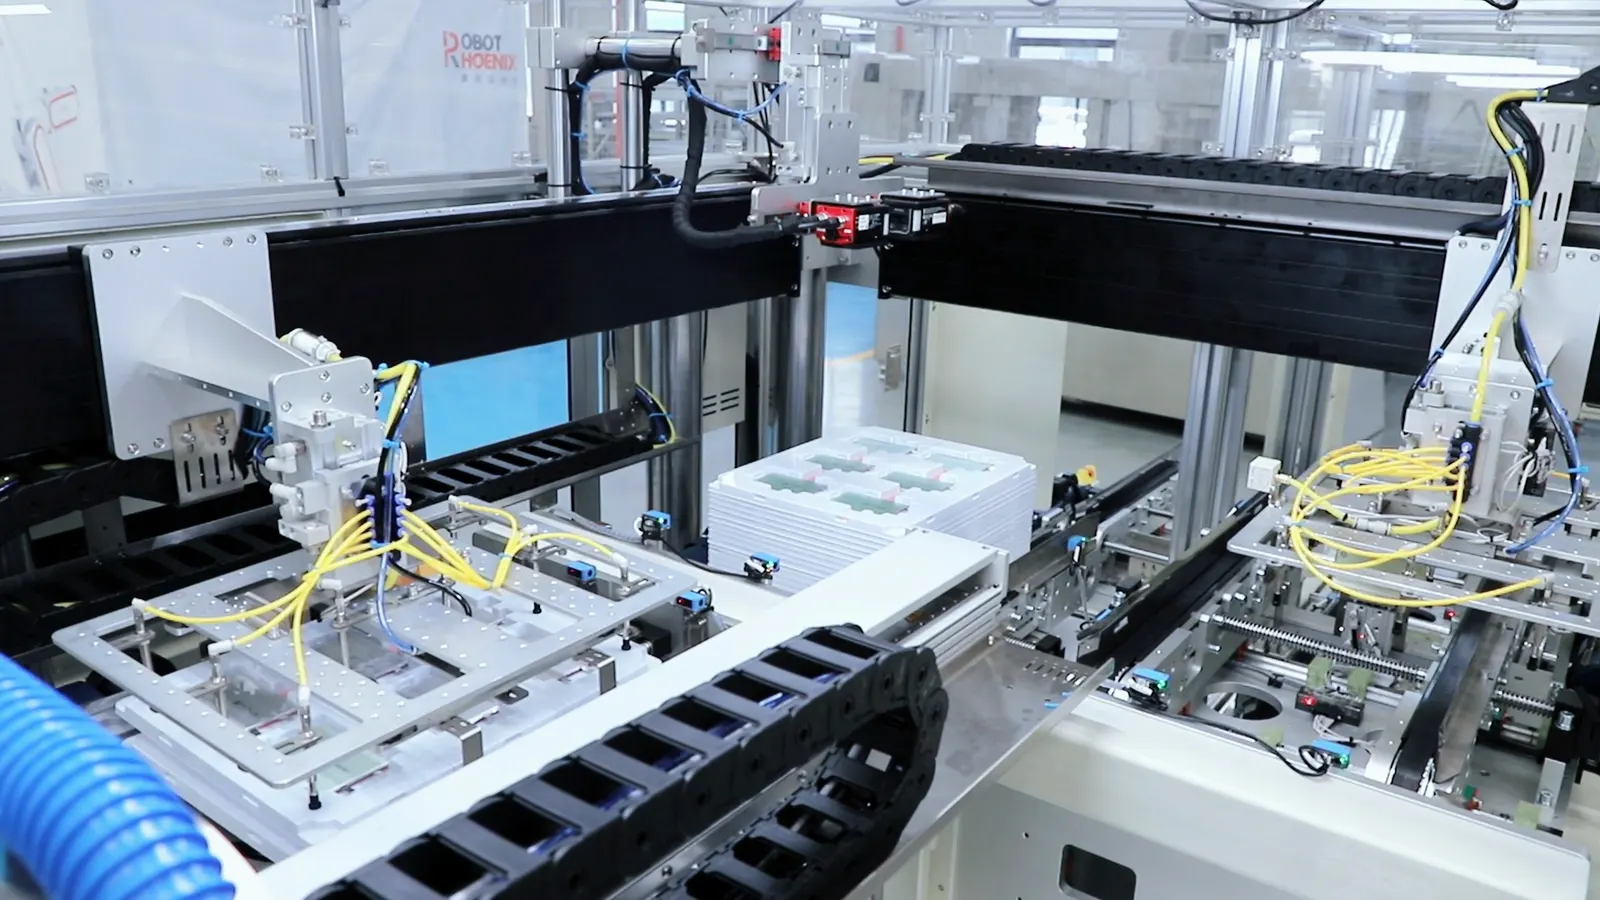
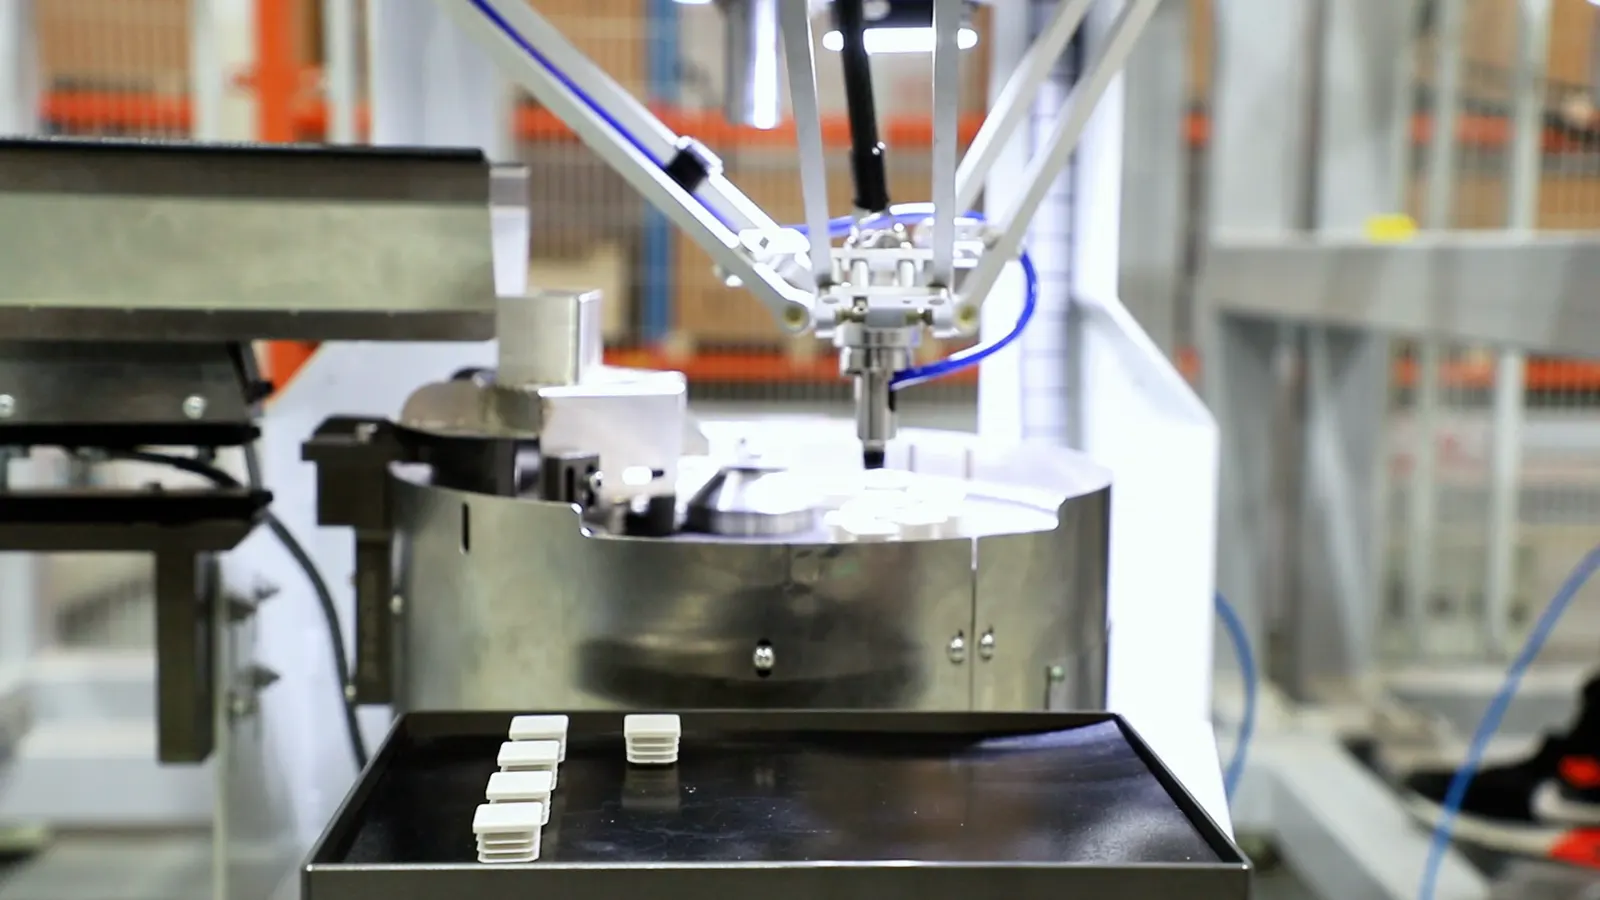
写真:RobotPhoenix 本社資料より(中国での撮影。日本国内の導入現場ではありません)