半導体・精密製造
Semiconductor & Precision
ウェハの搬送や、精密部品の取り扱いを、専用のロボットで検討します。
確認用
映像候補(ご確認用)
掲載する映像を1本お選びください。選ばれた映像だけを掲載します。
映像にカーソルを合わせる(スマートフォンでは映像をタップする)と、再生します。
候補A
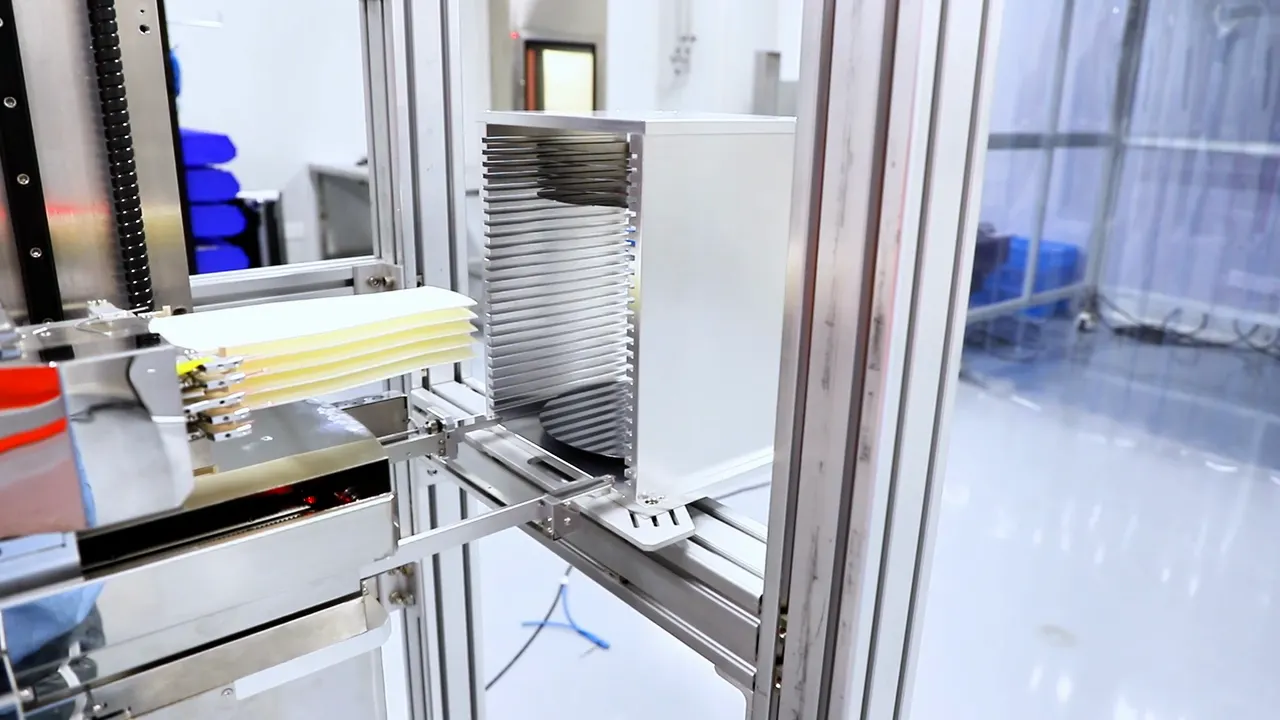
ウェハカセットへの搬送
出典:本社資料(中期業績会 PPT)
候補B
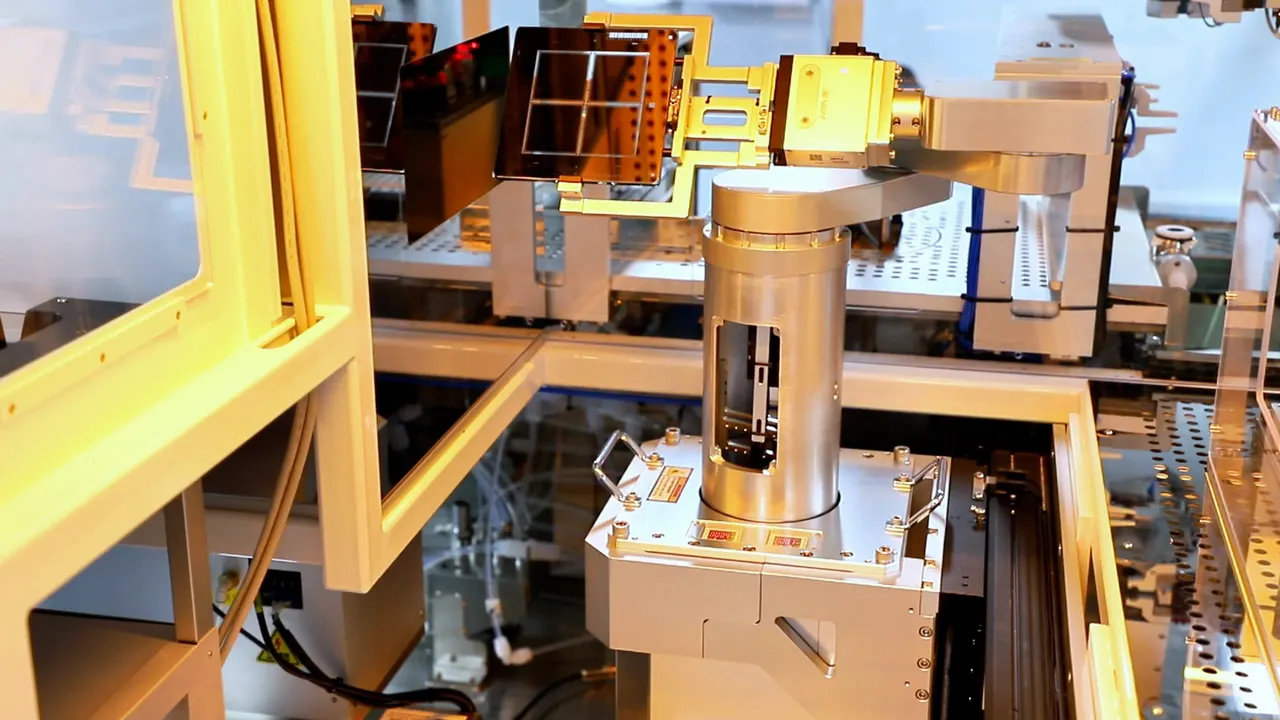
ガラス基板の搬送
出典:本社資料(中期業績会 PPT)
候補C
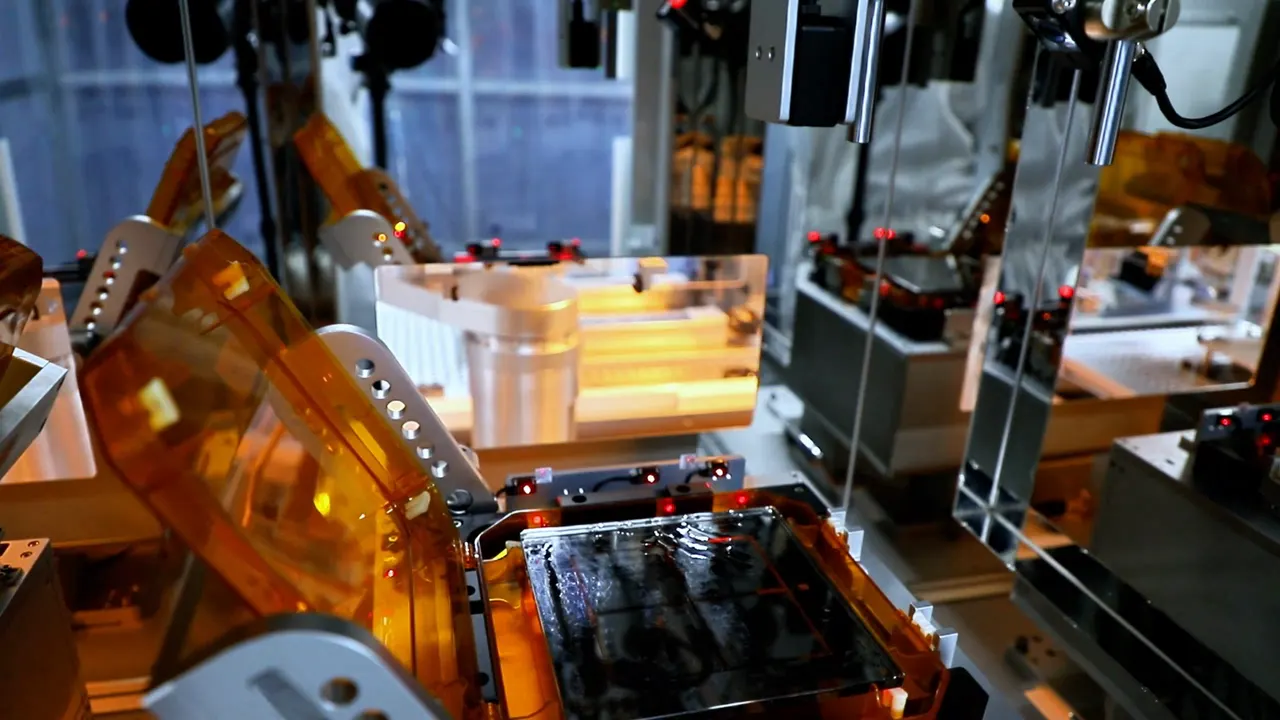
基板容器の開閉
出典:本社資料(中期業績会 PPT)
映像:RobotPhoenix 本社資料より(中国での撮影。日本国内の導入現場ではありません)
確認用
選ばれた映像1本が、ここに入ります。
選定後は、左に映像、右に業種の紹介という並びで掲載します。
概要
半導体・精密製造の現場では、ウェハのように薄く壊れやすい対象物を、装置から装置へ搬送する工程があります。
ウェハ搬送ロボットは、搬送するウェハの寸法や枚数、設置する装置の条件に合わせて機種を選びます。精密な部品の取り扱いでは、SCARAロボットと画像認識を組み合わせる方法も検討の対象です。
- ウェハ搬送
- 精密部品の取り扱い
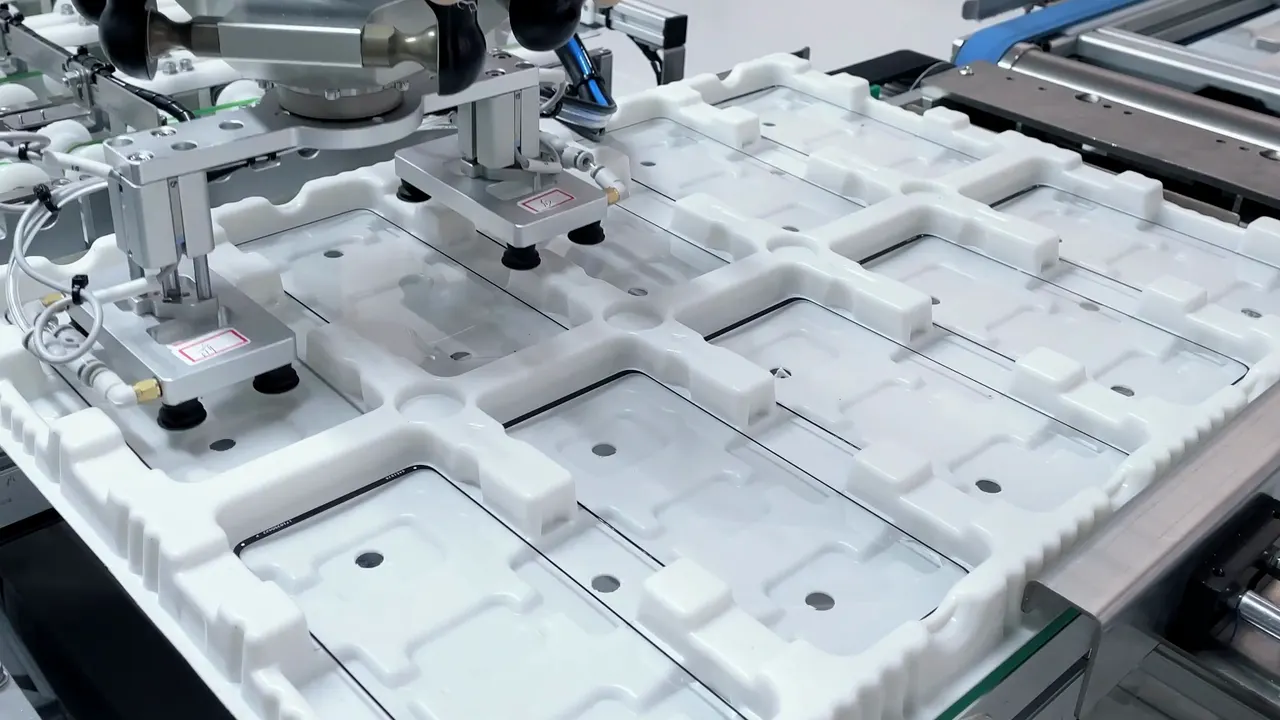
高速ピッキング・仕分箱詰
ピッキング・仕分けから箱詰めまで、工程間をつなぐ。
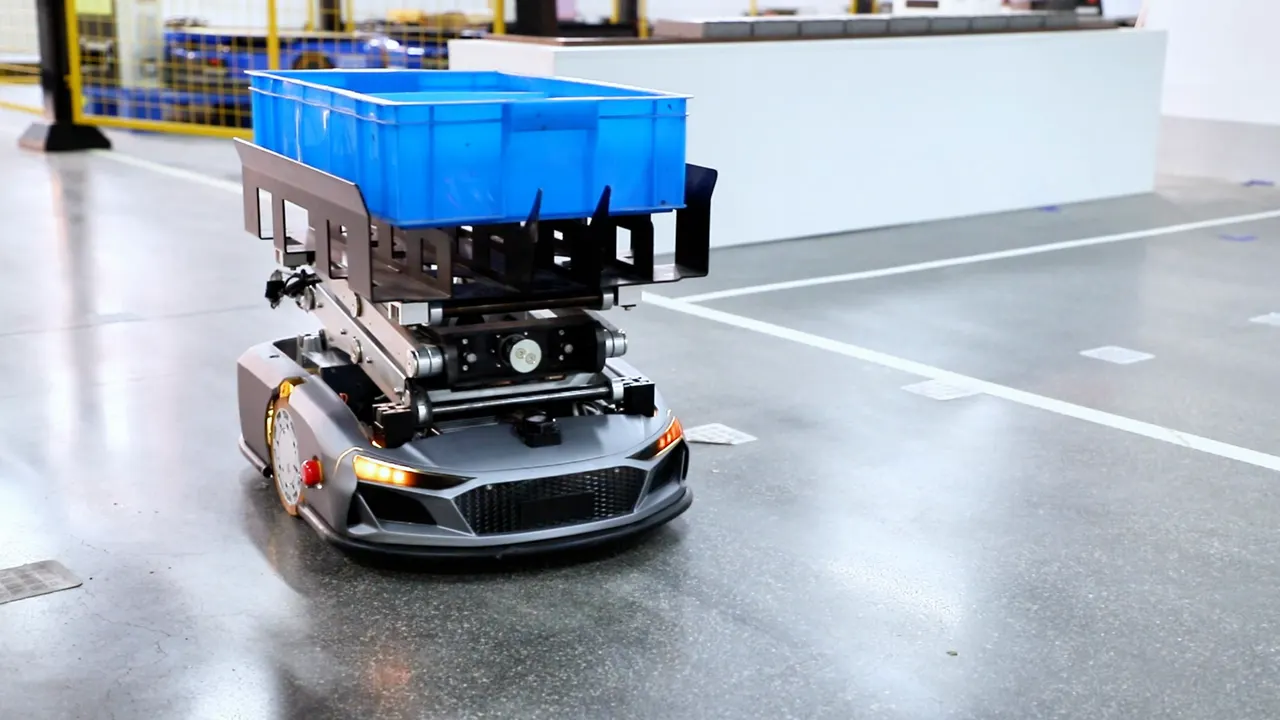
搬送自動化
AGV/AMRの搬送タスクと運行ロジック。
使用製品
この業種でご検討いただく主な製品です。最終的な機種は、ワークと現場条件を伺って選びます。
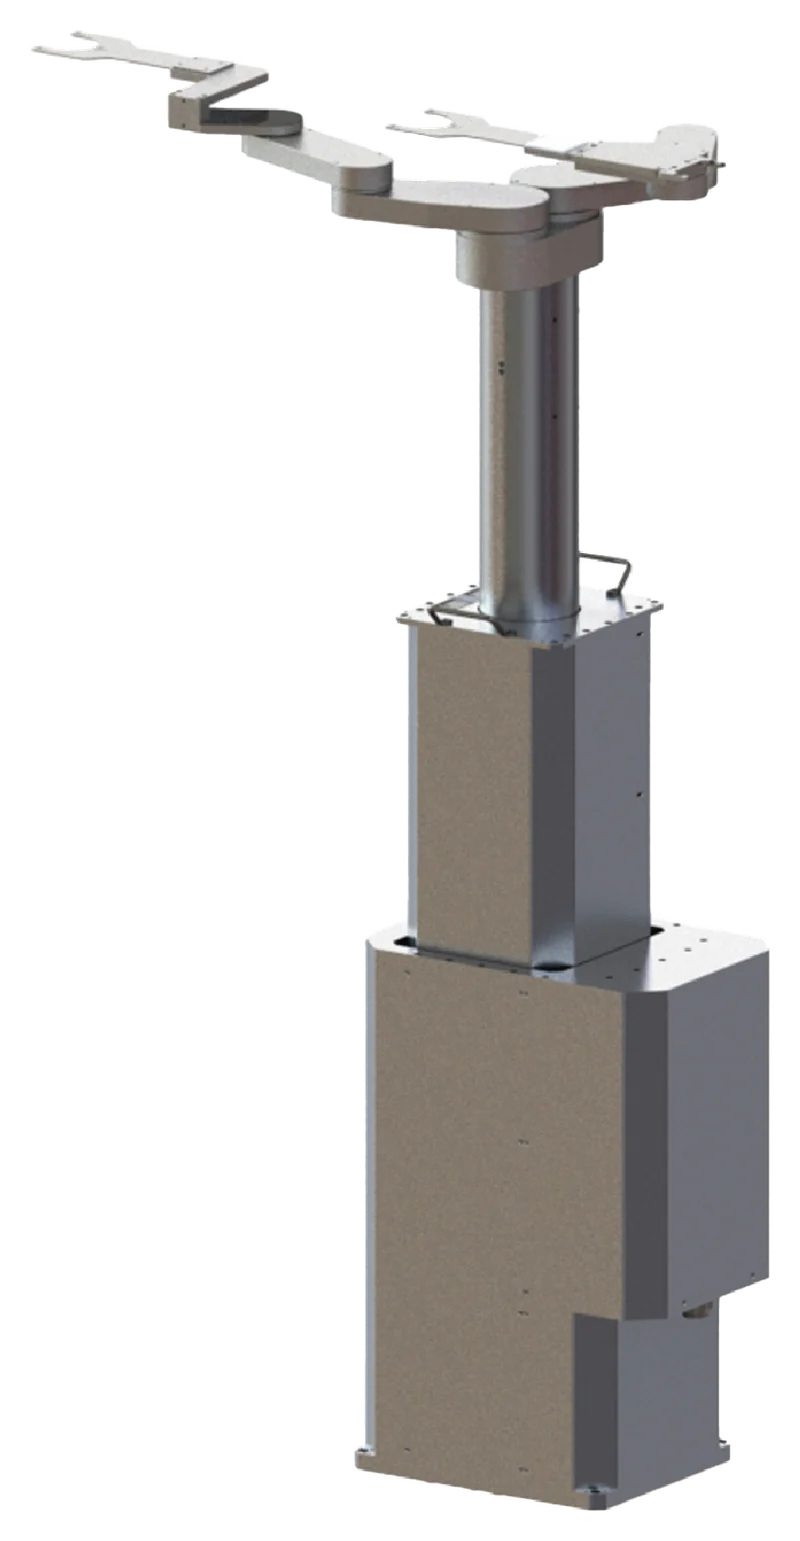
ウェハー搬送・Lobstarシリーズ
RW-A222D
デュアルZ軸のデュアルアームロボット(可搬質量55〜65 kg)
- アーム形式
- デュアルアーム
- 制御軸数(サーボ)
- 5
- 動作範囲(デュアルZ軸)
- 450mm+450mm
- 動作範囲(T軸)
- 0〜340°
- 動作範囲(R/W軸)
- 720mm(アーム長190 mm)
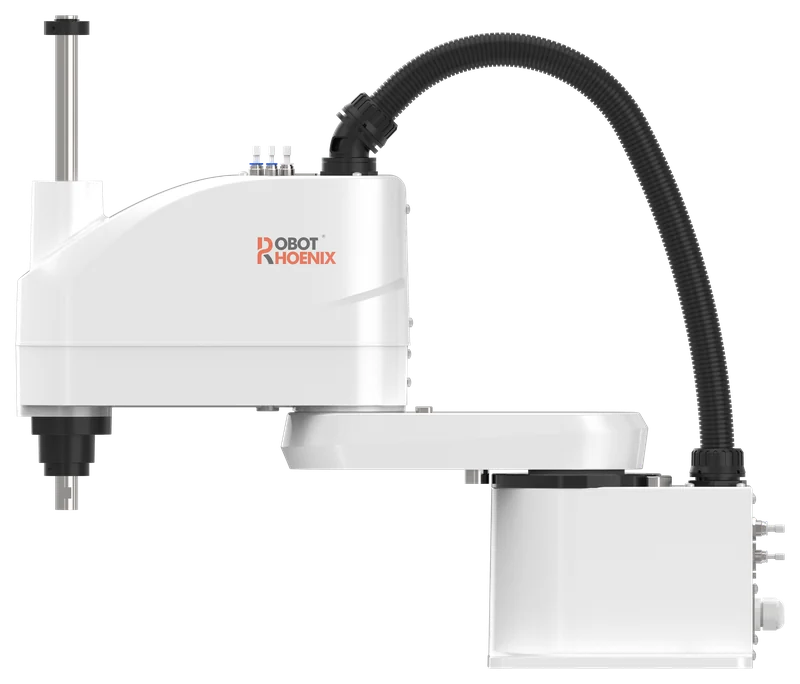
SCARA・Pythonシリーズ
Python450-B6
速度・精度・直線性に優れたアーム長450 mmのモデル
- アーム長(第1・第2アームの合計)
- 450mm
- 繰り返し位置決め精度(第1・2軸)
- ±0.02mm
- 繰り返し位置決め精度(第3軸)
- ±0.01mm
- 繰り返し位置決め精度(第4軸)
- ±0.01°
- 定格可搬質量
- 3kg
仕様:RobotPhoenix 本社英語サイト(robotphoenix.ai)の掲載値(2026年10月時点)。詳細は仕様書をご確認ください。
カタログ・仕様書は、資料ダウンロードのページからご覧いただけます。
資料ダウンロード