エネルギ関係
Energy
電池まわりの部材の移載・箱詰め・搬送を、画像認識とトラッキングで検討します。
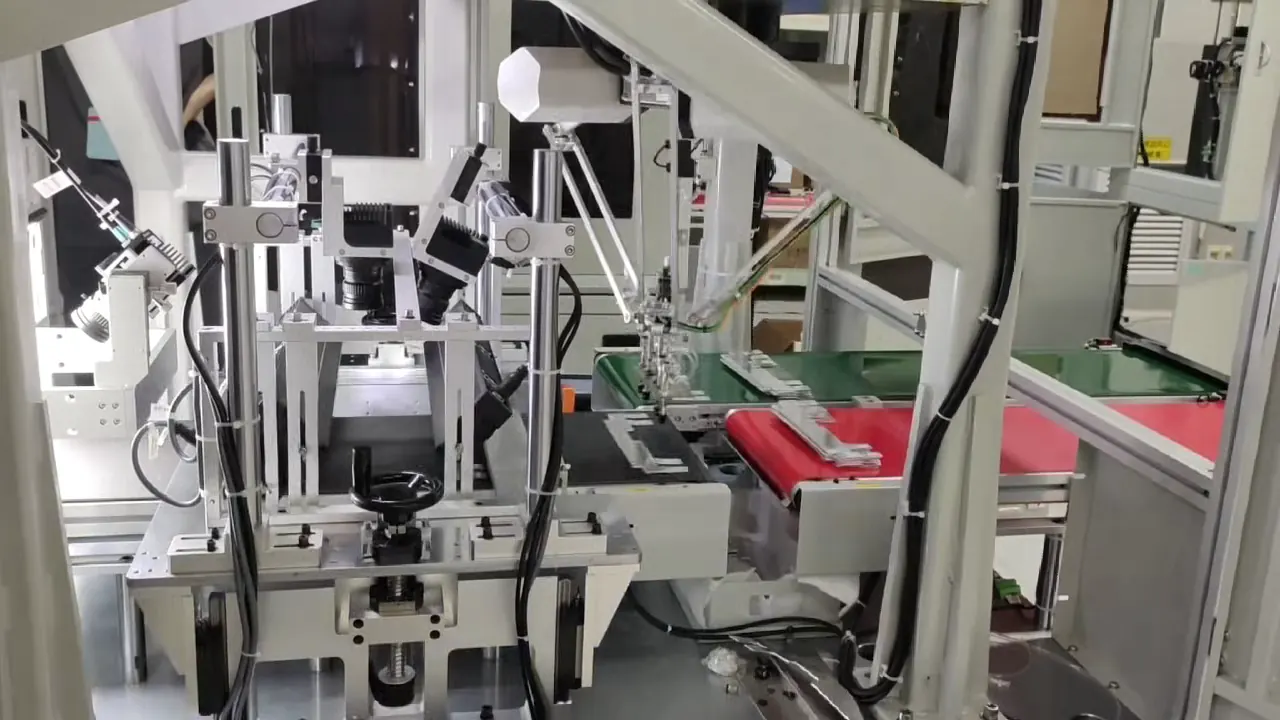
映像:RobotPhoenix 本社資料より(中国での撮影。日本国内の導入現場ではありません)
概要
電池やその部材を扱う現場では、プレス後の極片やセルなどの部材を、コンベヤ上から取り上げて次の工程へ移載する作業や、箱やトレーへ詰める作業があります。
検査の結果を受けて、取り上げる対象を選ぶ構成も、画像認識やトラッキングと組み合わせて検討できます。重量のある部材や台車の工程間の搬送には、AGV/AMRも検討の対象になります。
- 部材の移載
- 箱詰め
- 搬送
本社の導入例(中国)
本社が中国で手がけた工程の例です。映像は、この例のものです。
リチウム電池の電極シート取り出しワークステーション日本語校正前
課題日本語校正前
プレス機で成形された製品は、洗浄ラインを通って表面の油汚れが取り除かれたあと、コンベヤで毎分60個の速さでロボットの作業エリアへ送られます。ロボットは動的に取り上げ、下流のコンベヤラインへ置いて、次の欠陥検査の工程へ送ります。欠陥検出の信号に基づき、NG品は取り上げず、OK品だけを動的に取り上げます。
関連製品Bat360M-S0.5
特長日本語校正前
- 操作が簡単
- ワンクリックでの起動と、リアルタイムでの運転・保守に対応し、1名の作業者が複数の生産ラインを管理できます。
- 高精度なピッキング
- 高精度な画像認識による位置決めで、ロボットが確実に把持します。
- 素早い品種切り替え
- 複数の品種の切り替えに素早く対応でき、新しい生産ラインを開発する必要がありません。
- 動的ピッキング
- 独自の高精度なコンベヤトラッキングのアルゴリズムにより、機械を止めずに、ワークを連続して動的に取り上げます。
出典:RobotPhoenix 本社英語サイト(robotphoenix.ai)の掲載内容を日本語に訳したもの。中国での導入例であり、日本国内の導入実績ではありません。 原文(英語)を見る
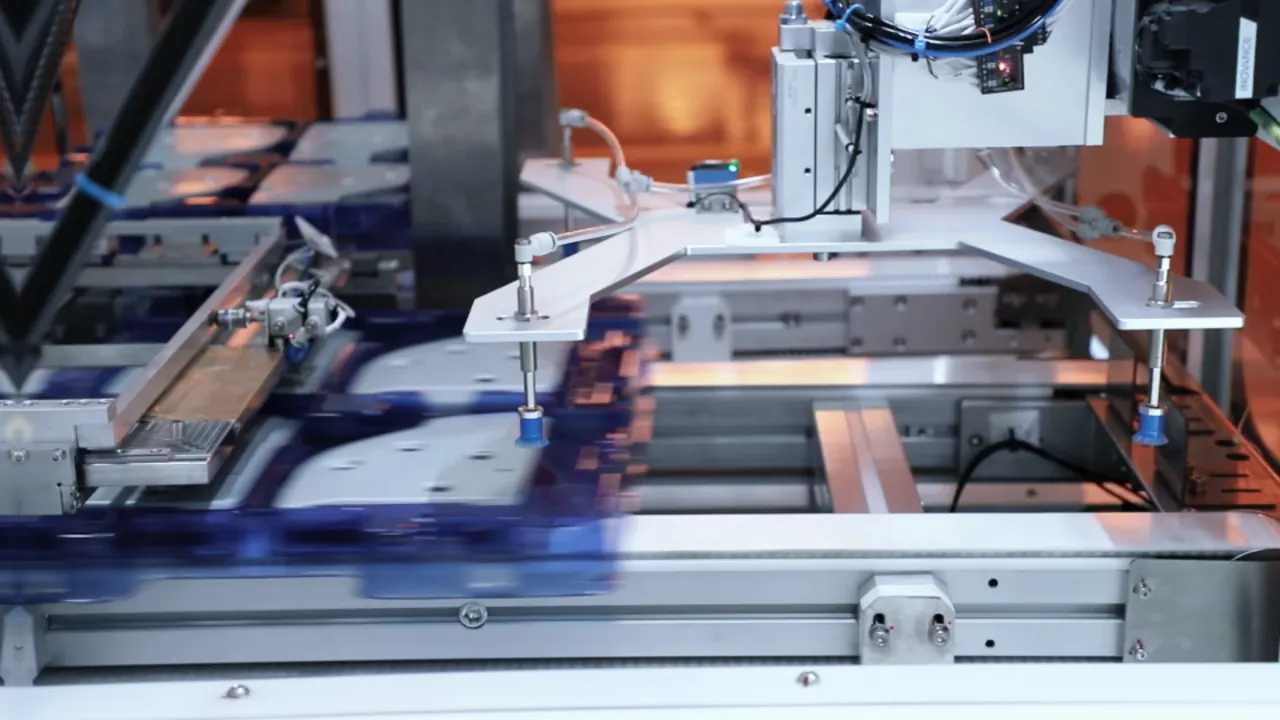
高速ピッキング・仕分箱詰
ピッキング・仕分けから箱詰めまで、工程間をつなぐ。
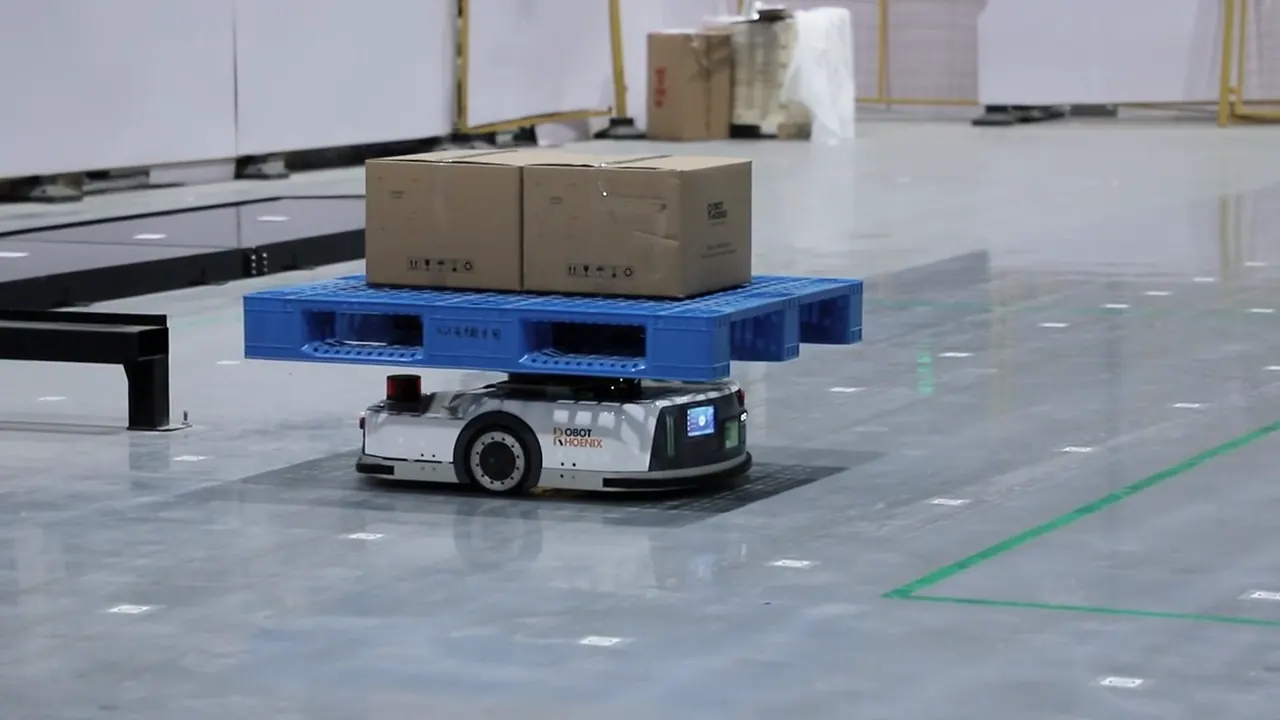
搬送自動化
AGV/AMRの搬送タスクと運行ロジック。
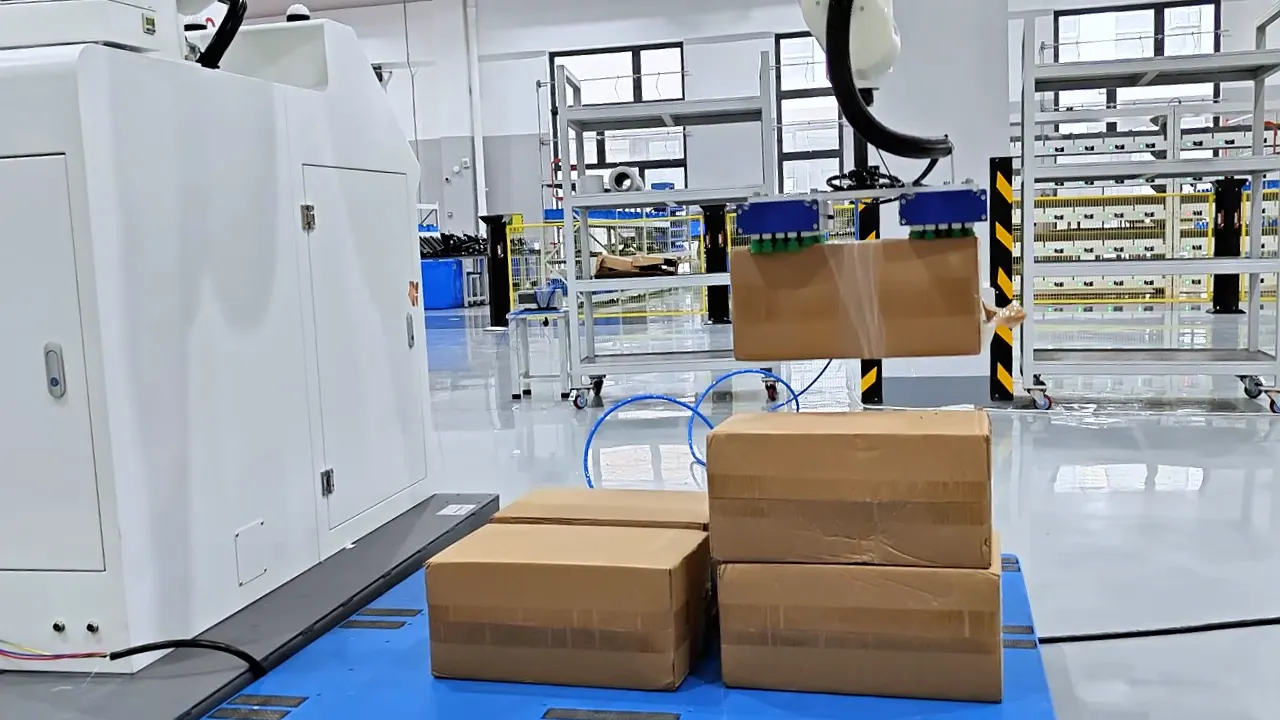
パレタイジング
重量物の積み付け工程を、現場条件に合わせて検討。
使用製品
この業種でご検討いただく主な製品です。最終的な機種は、ワークと現場条件を伺って選びます。
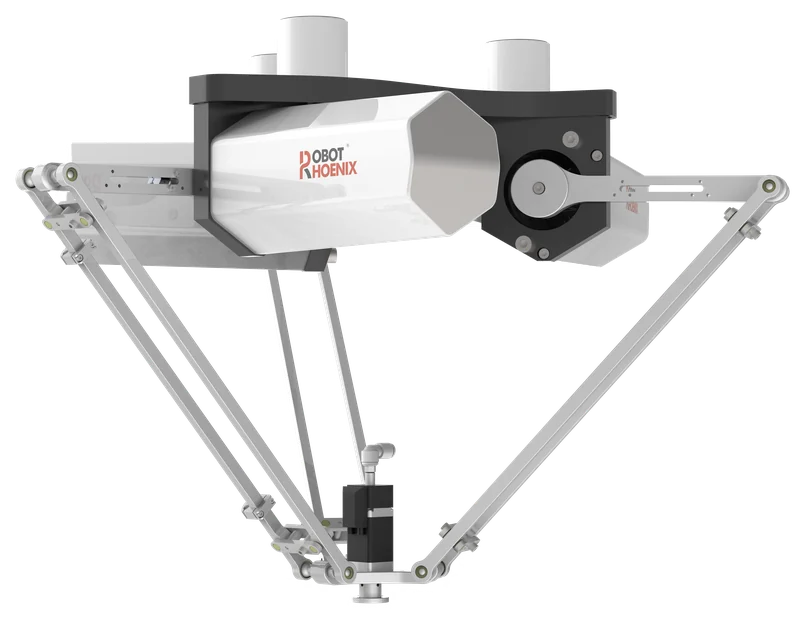
Parallel/Delta・Batシリーズ
Bat360M-S0.5
軽量物の高速ハンドリングに向けたコンパクトなモデル
- 定格可搬質量(kg)
- 0.5
- 動作範囲(直径・mm)
- 360
- 軸数
- 3 + 1
- 第4軸モーター下部取付
- なし
- 繰り返し位置決め精度(mm)
- ±0.05
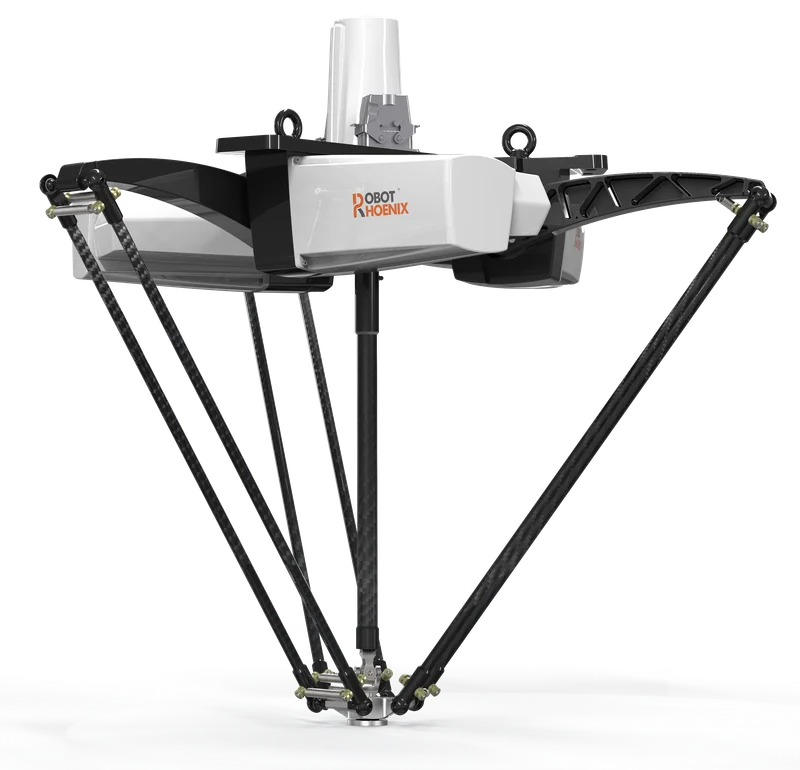
Parallel/Delta・Batシリーズ
Bat1100-S3
動作範囲の直径1100 mm、最大サイクル260回/分のロングリーチモデル
- 定格可搬質量(kg)
- 3
- 動作範囲(直径・mm)
- 1100
- 軸数
- 4
- 第4軸モーター下部取付
- なし
- 繰り返し位置決め精度(mm)
- ±0.05
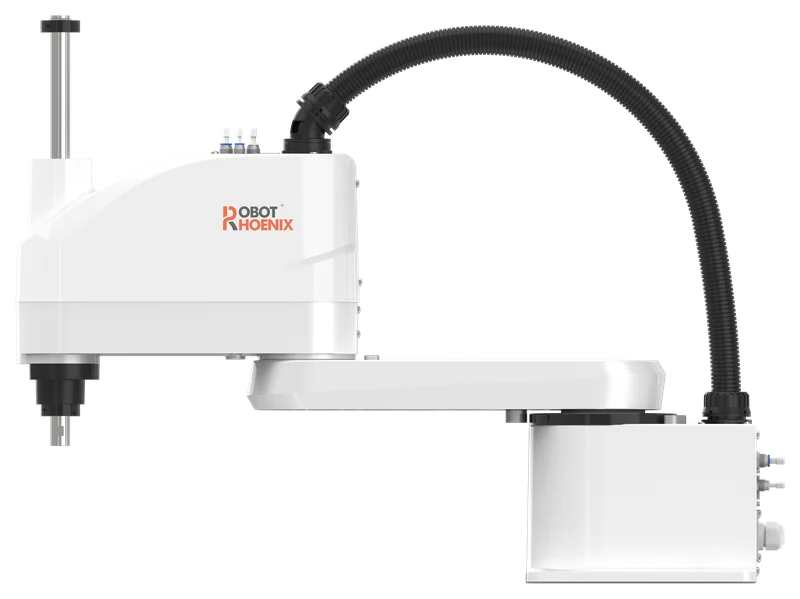
SCARA・Pythonシリーズ
Python550-B6
アーム長550 mm、定格可搬質量3 kgの標準モデル
- アーム長(第1・第2アームの合計)
- 550mm
- 繰り返し位置決め精度(第1・2軸)
- ±0.02mm
- 繰り返し位置決め精度(第3軸)
- ±0.01mm
- 繰り返し位置決め精度(第4軸)
- ±0.01°
- 定格可搬質量
- 3kg
仕様:RobotPhoenix 本社英語サイト(robotphoenix.ai)の掲載値(2026年10月時点)。詳細は仕様書をご確認ください。
カタログ・仕様書は、資料ダウンロードのページからご覧いただけます。
資料ダウンロード