概要日本語校正前
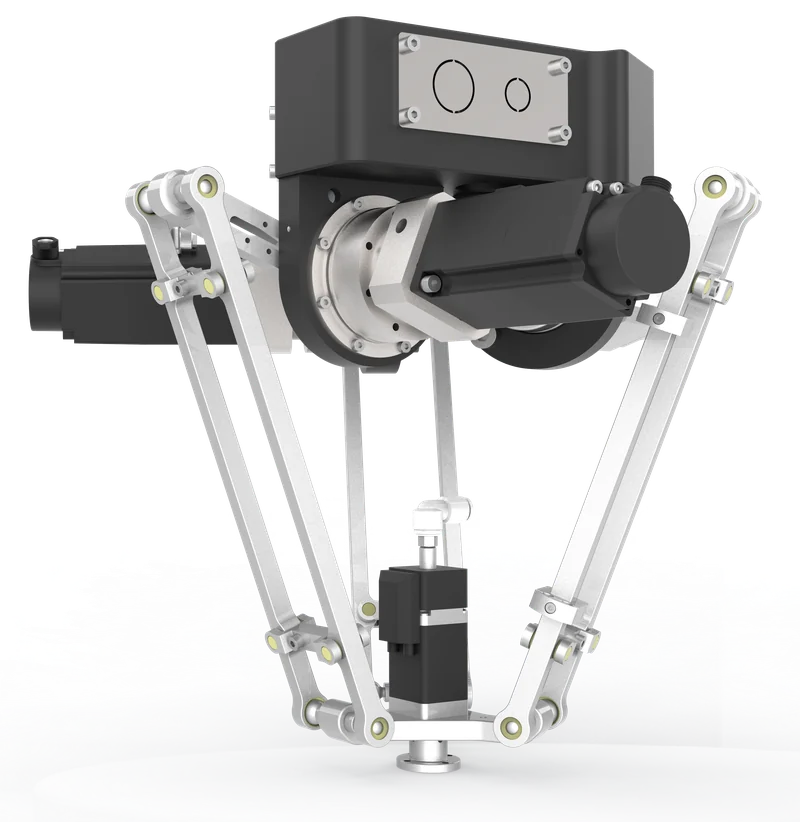
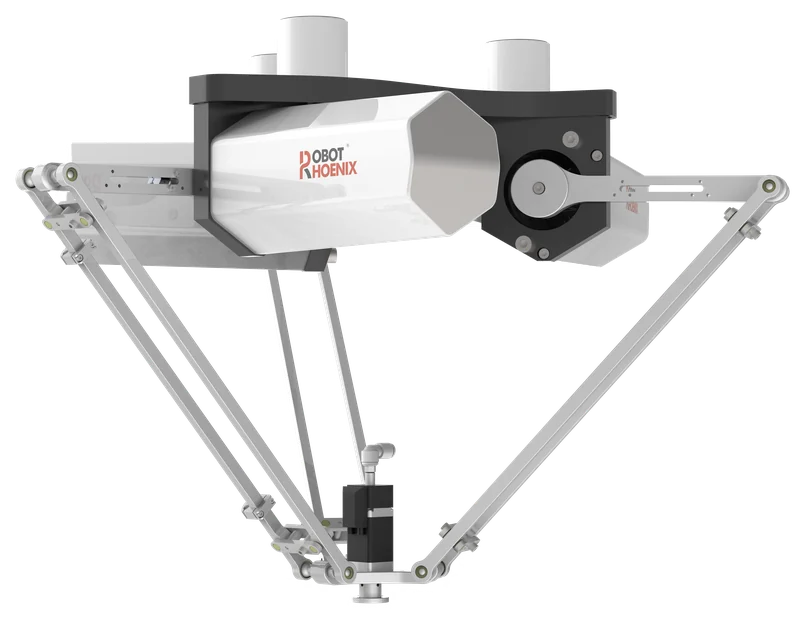
Bat360M-S0.5は、高速ピック&プレース、仕分け、包装、軽量物のハンドリングに向けた、コンパクトなパラレルリンクロボットです。動作範囲の直径360 mm、定格可搬質量0.5 kgで、精密かつ省スペースな自動化に適しています。
3+1軸構成、繰り返し位置決め精度±0.05 mm、最大サイクル214回/分で、高スループットの生産ラインに速く安定した動作を提供します。
仕様
| 定格可搬質量(kg) | 0.5 |
|---|---|
| 動作範囲(直径・mm) | 360 |
| 軸数 | 3 + 1 |
| 第4軸モーター下部取付 | なし |
| 繰り返し位置決め精度(mm) | ±0.05 |
| 第4軸 角度繰り返し精度(°) | ±0.1 |
| 最大サイクル(回/分) | 214 |
| 消費電力 | 3.4 kW |
| 設置方式 | 吊り下げ |
仕様:RobotPhoenix 本社英語サイト(robotphoenix.ai)の掲載値(2026年10月時点)。詳細は仕様書をご確認ください。項目名は日本語に訳しています(日本語校正前)。 本社サイトの該当ページ(英語)
特長日本語校正前
強化された4軸動作性能
軸数 3 + 1
ワークに合わせた柔軟なハンドリング
高速なピック&プレース性能
最大サイクル 214回/分
ビジョンとのインテリジェントな連携
優れた精度と繰り返し精度
繰り返し位置決め精度 ±0.05 mm
導入しやすく、保守の手間が少ない
カタログ・仕様書
Bat360M-S0.5を含むParallel/Deltaの製品資料は、資料ダウンロードのページからご覧いただけます。関連資料:製品選定一覧(英語版)。