電子・電機部品
Electronics & Electrical Parts
小さな電子・電機部品の整列・移載・組付けを、画像認識と組み合わせて検討します。
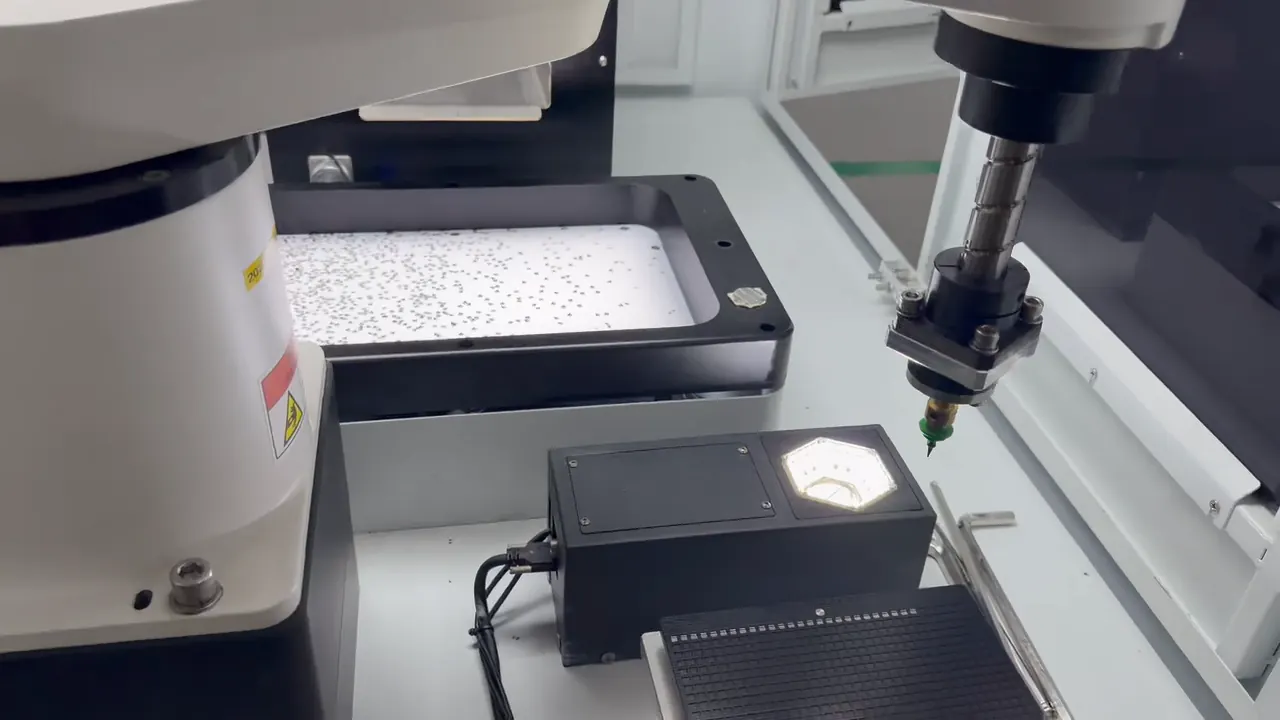
映像:RobotPhoenix 本社資料より(中国での撮影。日本国内の導入現場ではありません)
概要
電子・電機部品の現場では、小さな部品やトレー、基板などを、パーツフィーダやコンベヤ上から取り上げ、トレーや治具へ位置を合わせて置く工程が多くあります。
位置の精度が求められるため、画像認識との組み合わせや、SCARAロボットとパラレルリンクロボットの使い分けが検討されます。取り出し・整列・次工程への供給を、ひとつの流れとして設計することもできます。
- 整列・トレー詰め
- 移載・組付け
本社の導入例(中国)
本社が中国で手がけた工程の例です。映像は、この例のものです。
光学部品のトレー整列ワークステーション日本語校正前
課題日本語校正前
折りたたみ式ディスプレイのヒンジ部品を、整列させてトレーに載せ、後工程の検査へ送ります。ピンセットで部品をつまんで置く手作業は手間と時間がかかるため、ロボットと画像認識を組み合わせた方式が求められています。
関連製品Python450-B6
特長日本語校正前
- 操作が簡単
- ワンクリックでの起動と、リアルタイムでの運転・保守に対応し、1名の作業者が複数の生産ラインを管理できます。
- ロボットの高い精度
- ロボットの精度は0.2mm以内です。
- 画像認識の高い精度
- 振動式パーツフィーダと組み合わせたピッキングで、画像認識の精度は0.1mm以内です。
出典:RobotPhoenix 本社英語サイト(robotphoenix.ai)の掲載内容を日本語に訳したもの。中国での導入例であり、日本国内の導入実績ではありません。 原文(英語)を見る
高速整列・供給
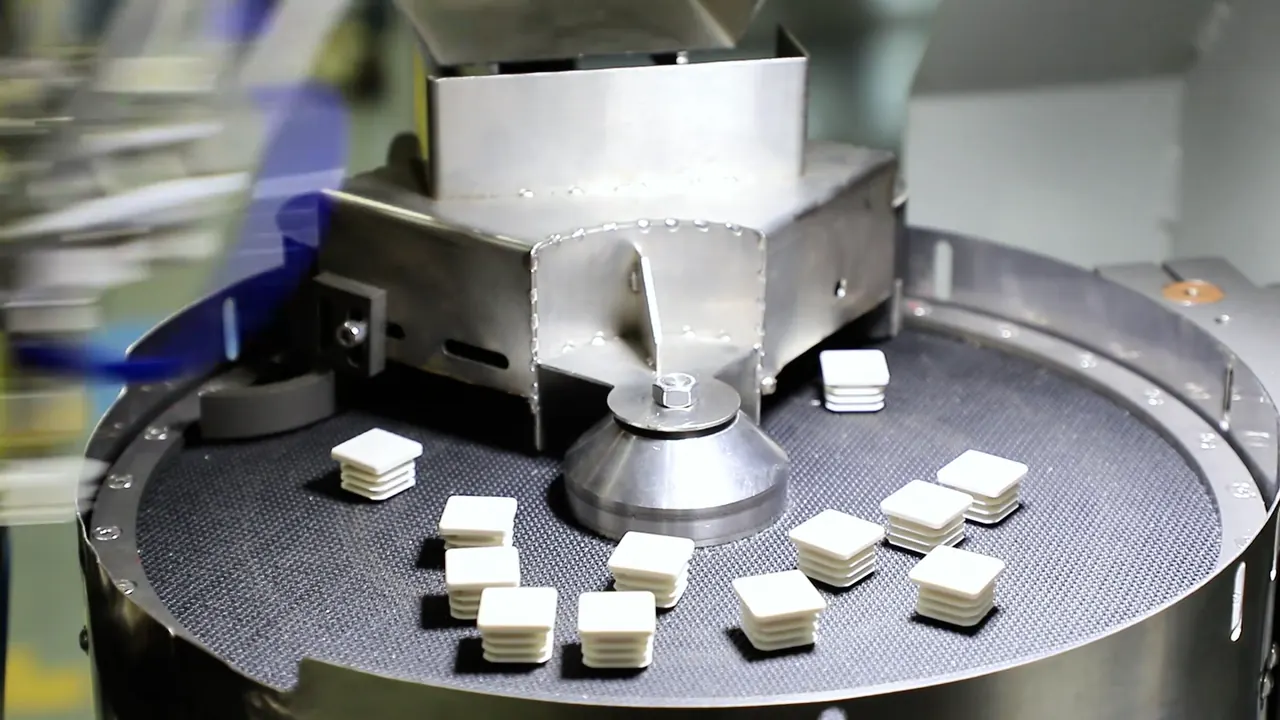
部品・製品の整列と、次工程への供給。
高速ピッキング・仕分箱詰
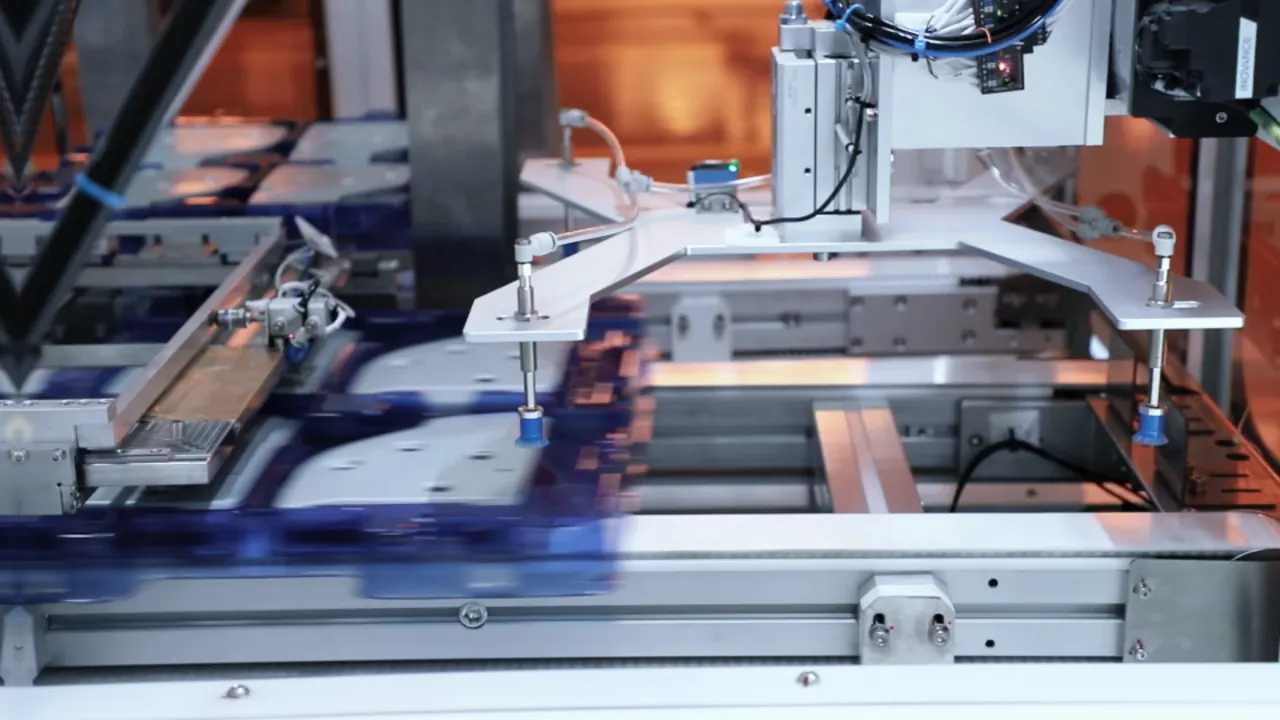
ピッキング・仕分けから箱詰めまで、工程間をつなぐ。
パレタイジング
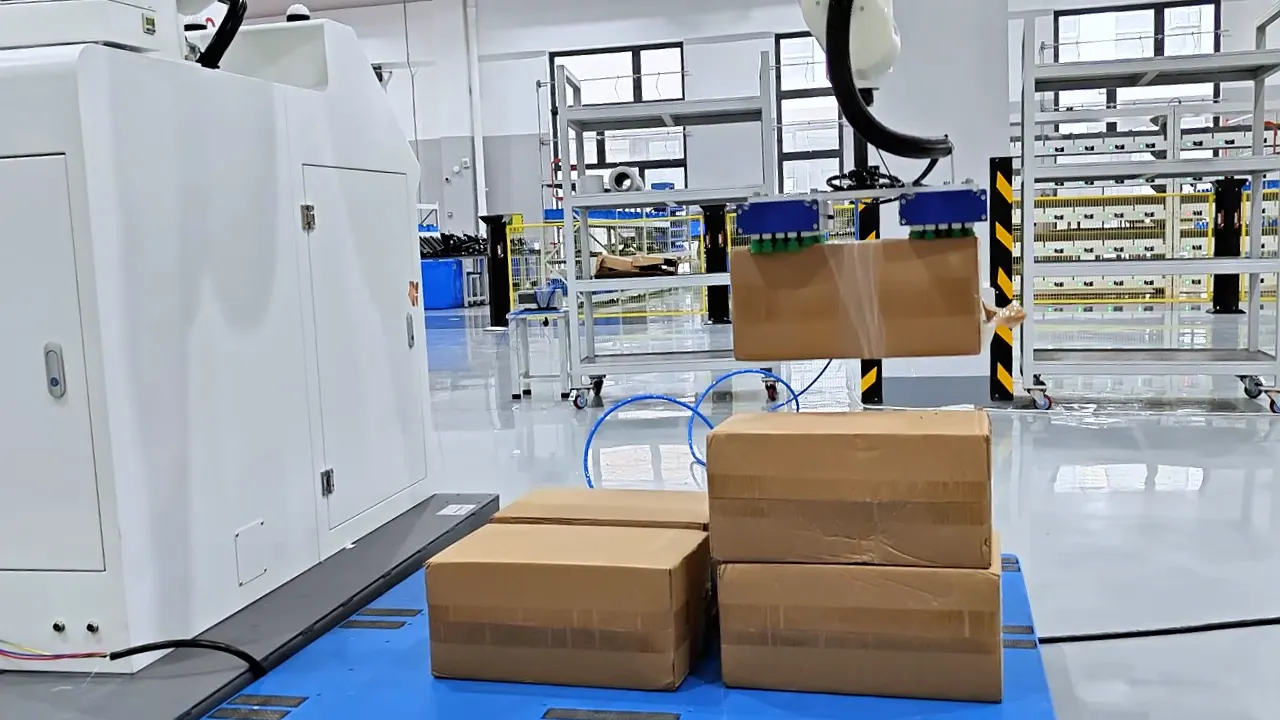
重量物の積み付け工程を、現場条件に合わせて検討。
使用製品
この業種でご検討いただく主な製品です。最終的な機種は、ワークと現場条件を伺って選びます。
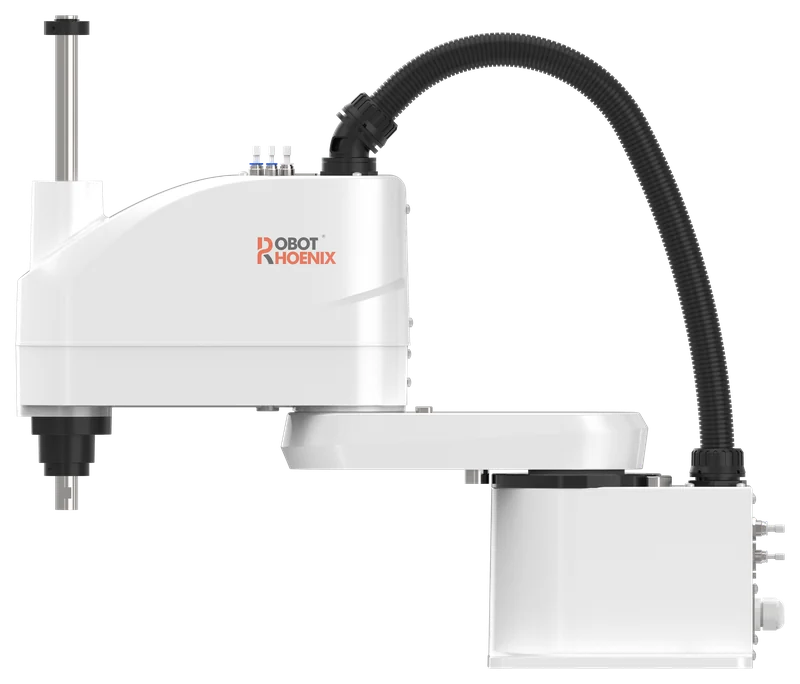
SCARA・Pythonシリーズ
Python450-B6
速度・精度・直線性に優れたアーム長450 mmのモデル
- アーム長(第1・第2アームの合計)
- 450mm
- 繰り返し位置決め精度(第1・2軸)
- ±0.02mm
- 繰り返し位置決め精度(第3軸)
- ±0.01mm
- 繰り返し位置決め精度(第4軸)
- ±0.01°
- 定格可搬質量
- 3kg
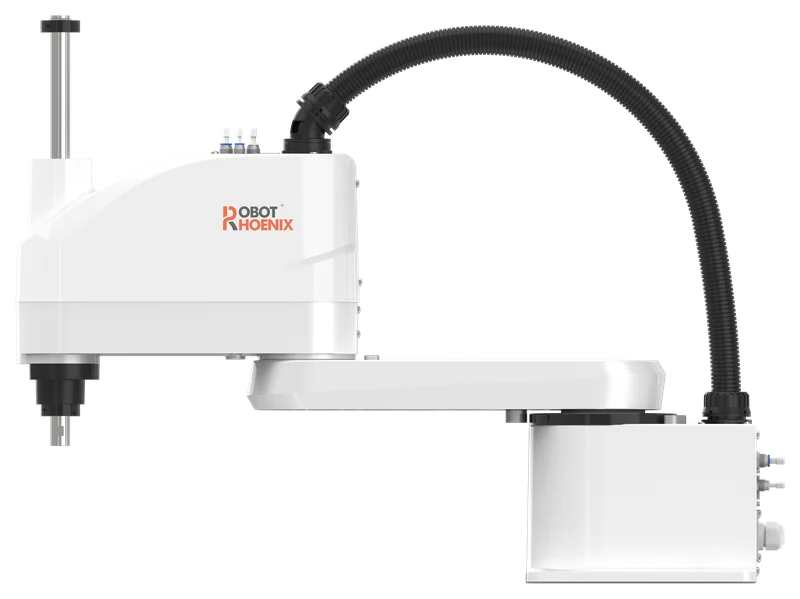
SCARA・Pythonシリーズ
Python550-B6
アーム長550 mm、定格可搬質量3 kgの標準モデル
- アーム長(第1・第2アームの合計)
- 550mm
- 繰り返し位置決め精度(第1・2軸)
- ±0.02mm
- 繰り返し位置決め精度(第3軸)
- ±0.01mm
- 繰り返し位置決め精度(第4軸)
- ±0.01°
- 定格可搬質量
- 3kg
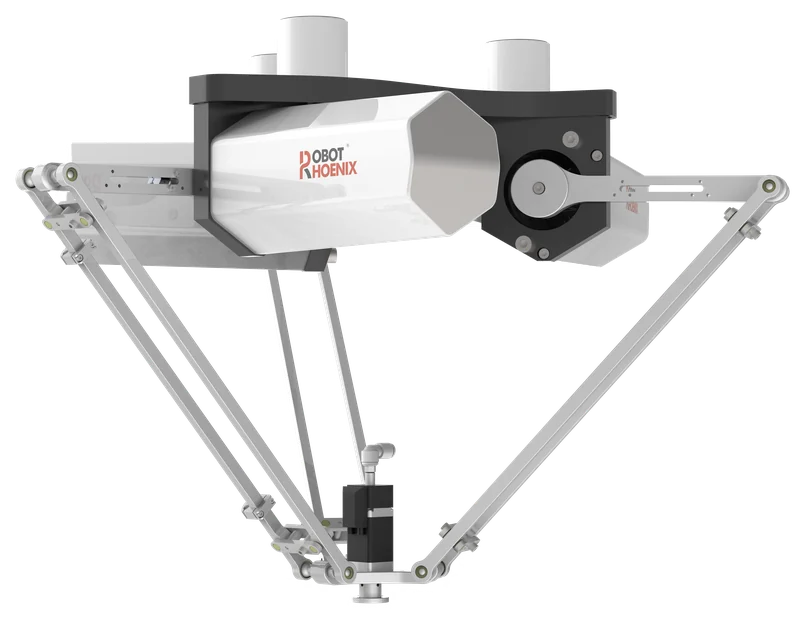
Parallel/Delta・Batシリーズ
Bat360M-S0.5
軽量物の高速ハンドリングに向けたコンパクトなモデル
- 定格可搬質量(kg)
- 0.5
- 動作範囲(直径・mm)
- 360
- 軸数
- 3 + 1
- 第4軸モーター下部取付
- なし
- 繰り返し位置決め精度(mm)
- ±0.05
仕様:RobotPhoenix 本社英語サイト(robotphoenix.ai)の掲載値(2026年10月時点)。詳細は仕様書をご確認ください。
カタログ・仕様書は、資料ダウンロードのページからご覧いただけます。
資料ダウンロード