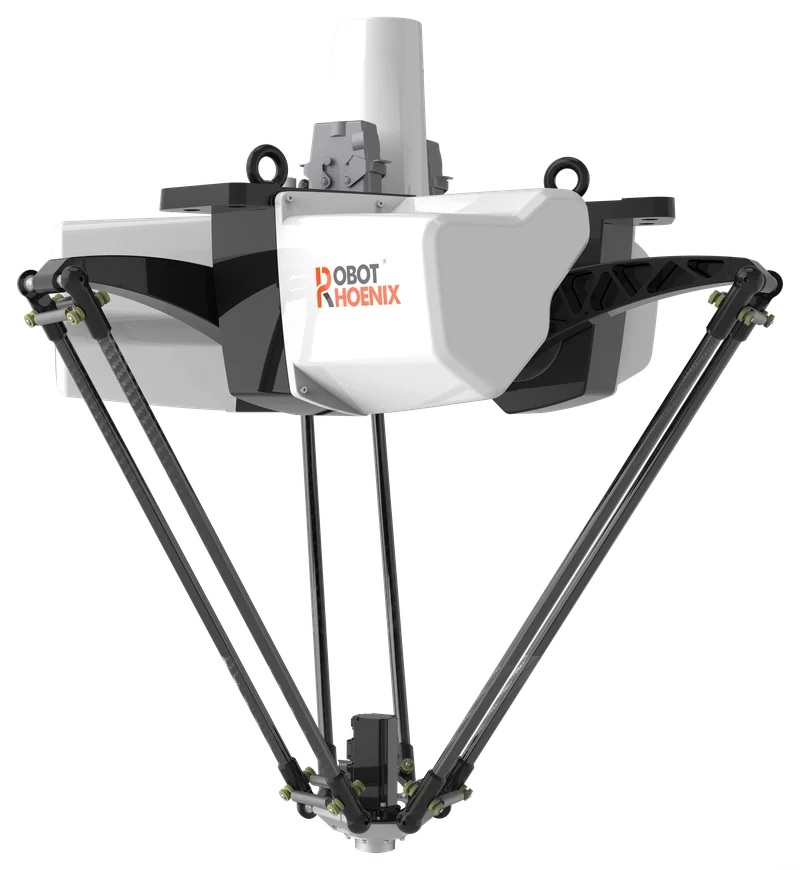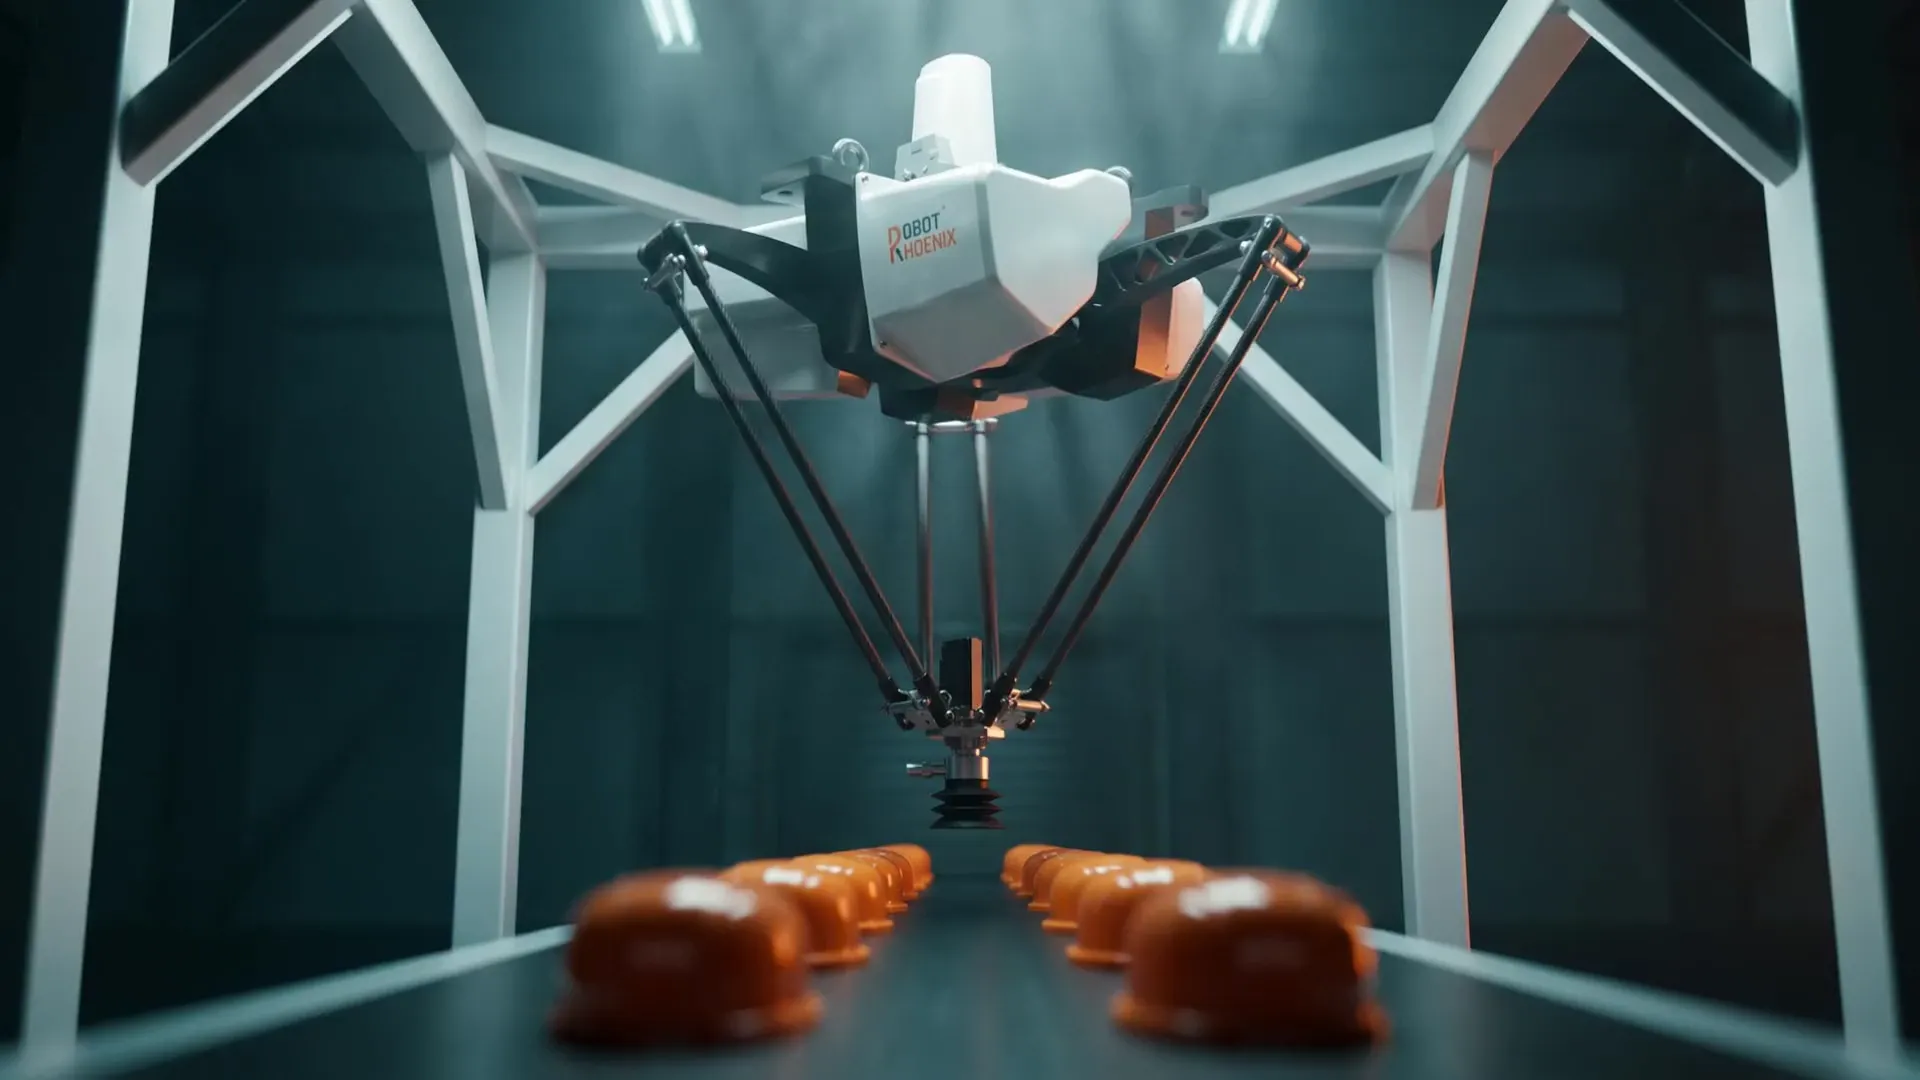
Parallel/Delta

高性能なロボットで、ピッキング・仕分け・包装の生産スピードと精度を高めます。

Batシリーズ / 8シリーズ・19型式

※CGイメージAI制作
Parallel/Delta・Batシリーズ

3本のアームで、ひとつの先端を動かす。
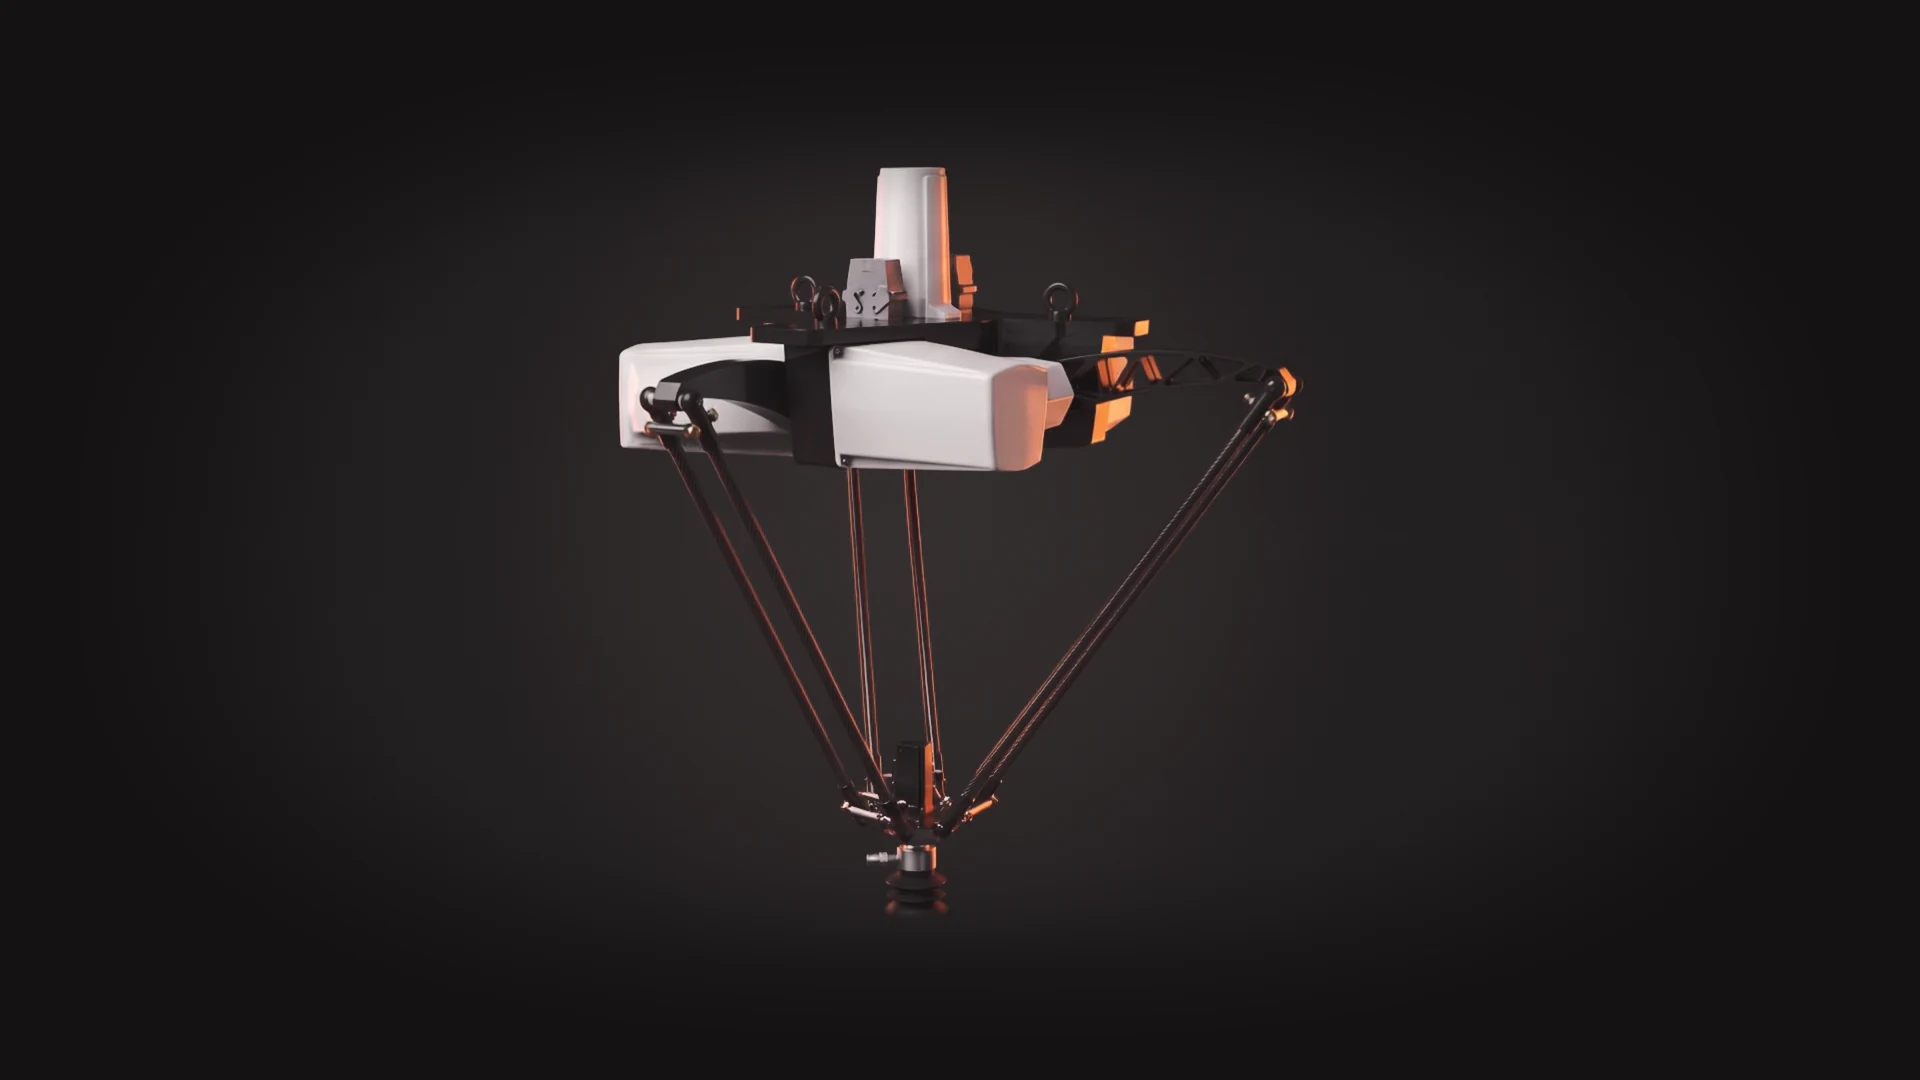
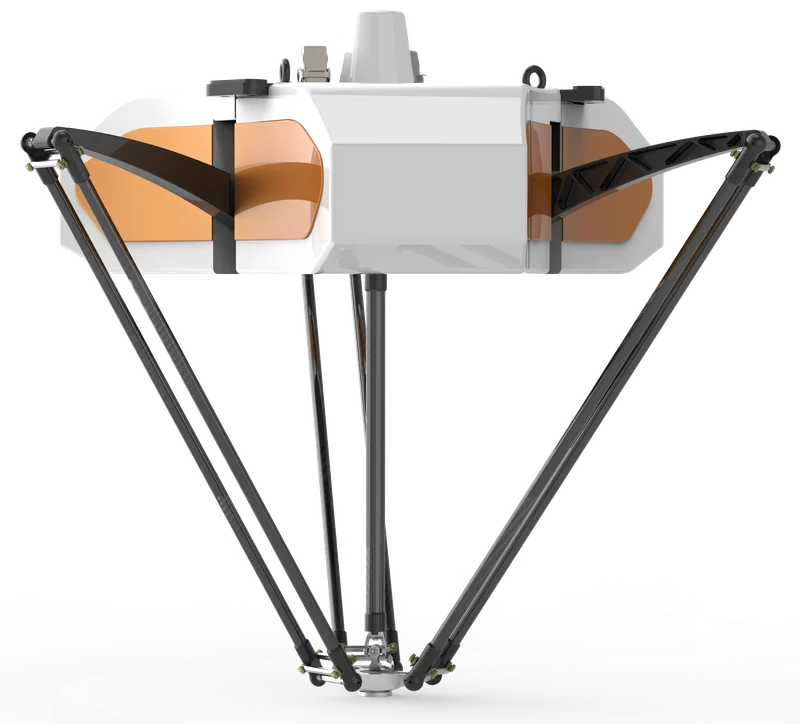
暗いスタジオで、橙色の輪郭光と上からの光に照らされたParallel/DeltaロボットのCGイメージ。白い本体から3組のアームが先端へ伸びるAI制作
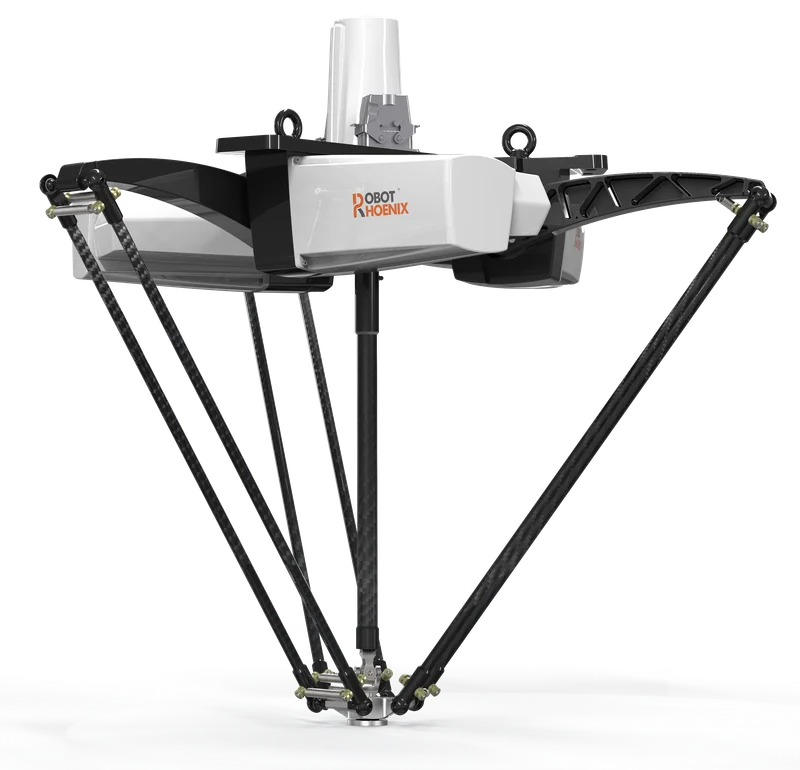
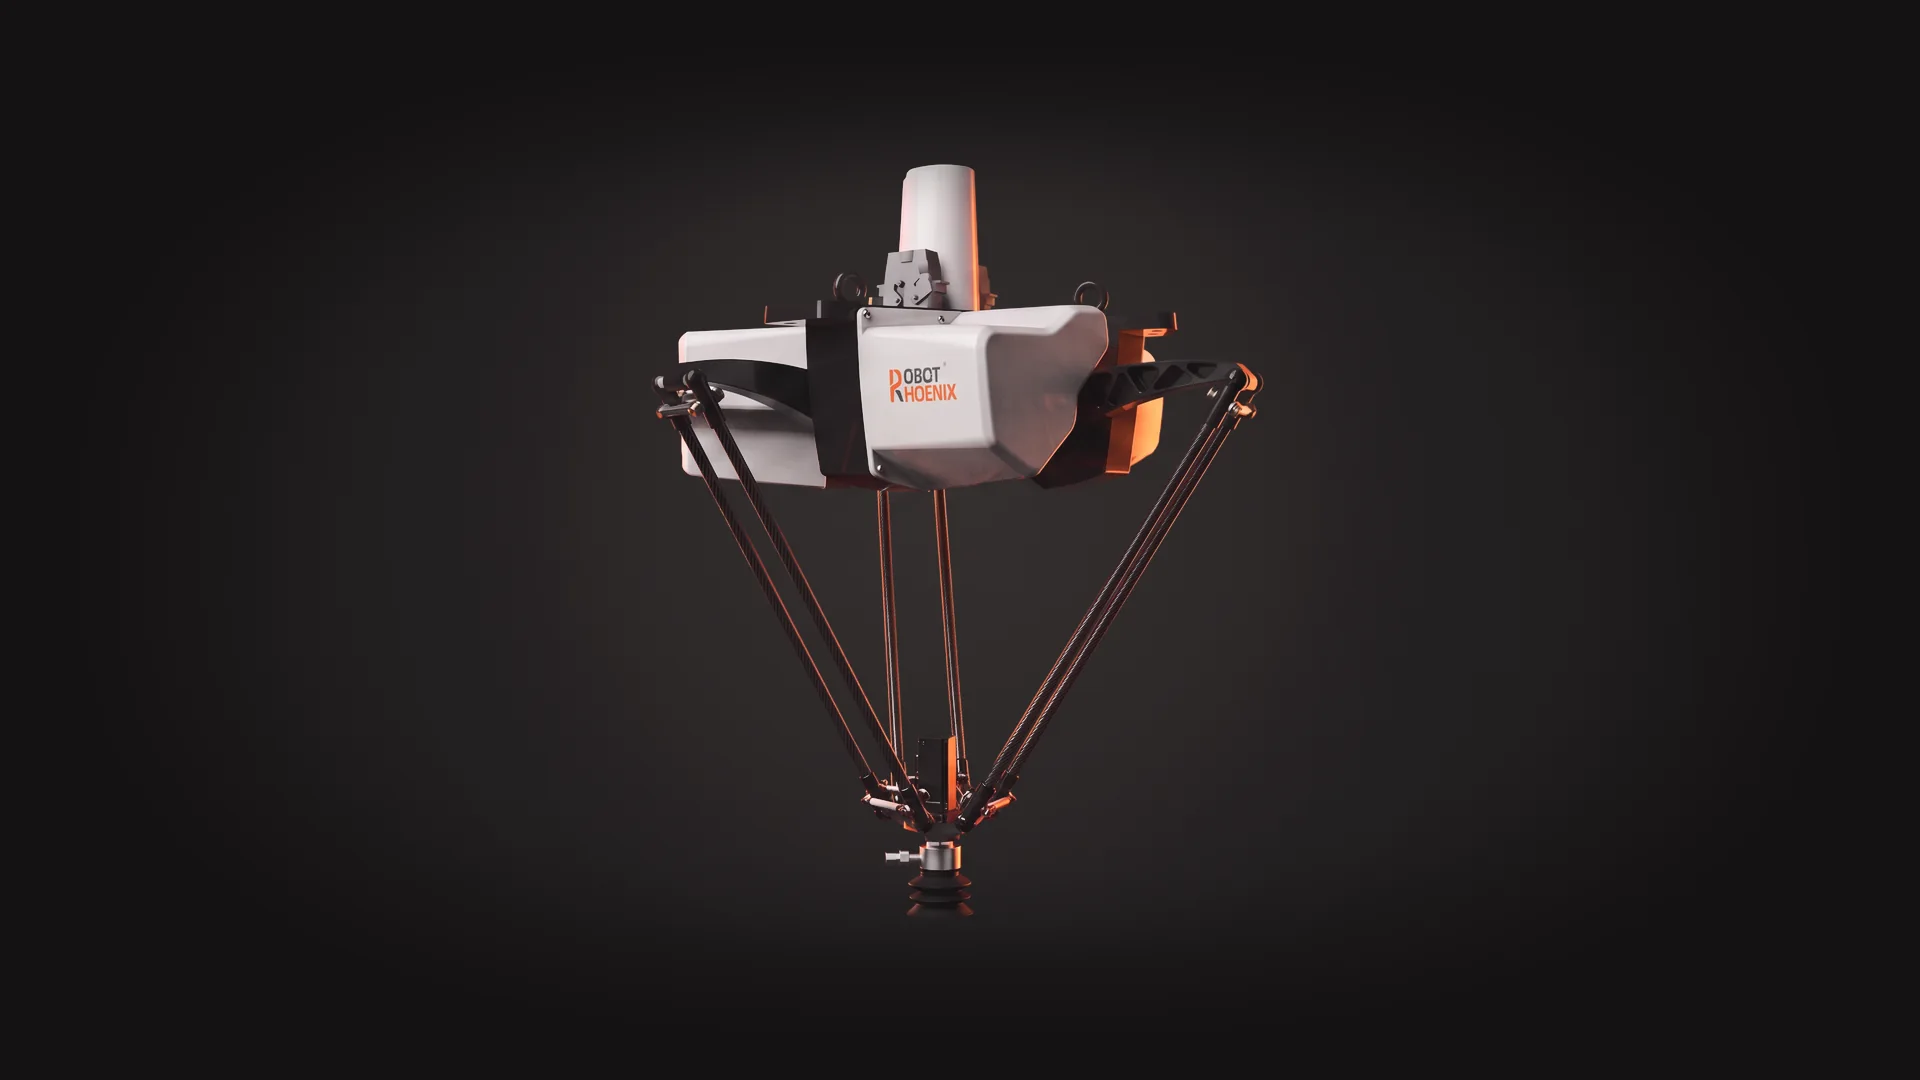
  1. Parallel/Deltaロボットを側面から見たCGイメージAI制作

    Parallel Link

    02構造

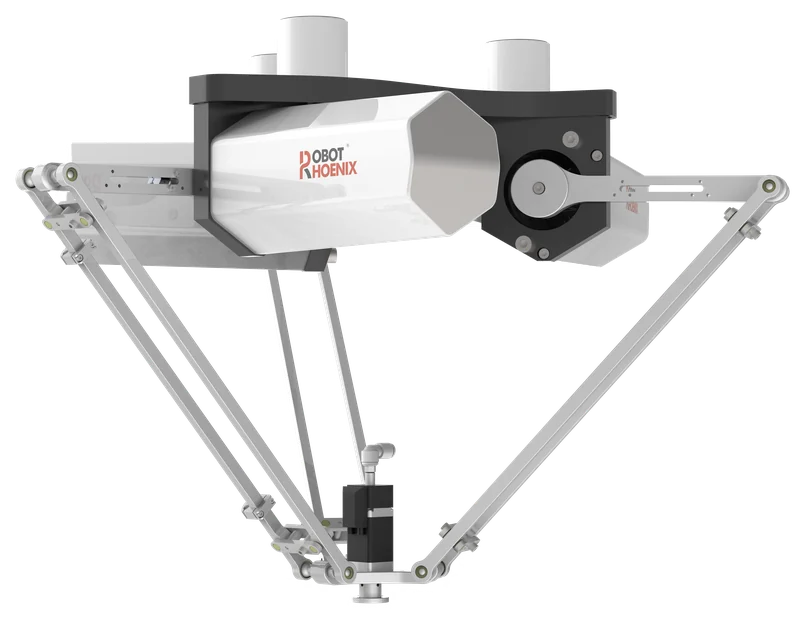
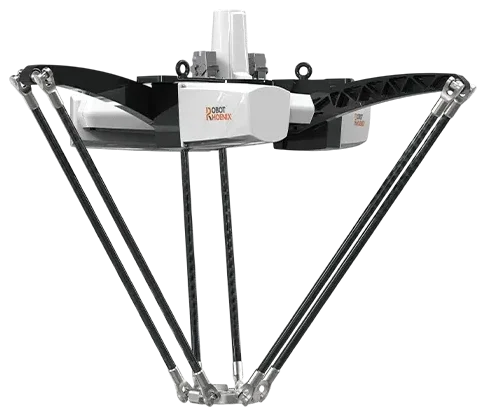
    上部の本体から3本のアームが伸び、ひとつの先端に集まるパラレルリンク構造です。
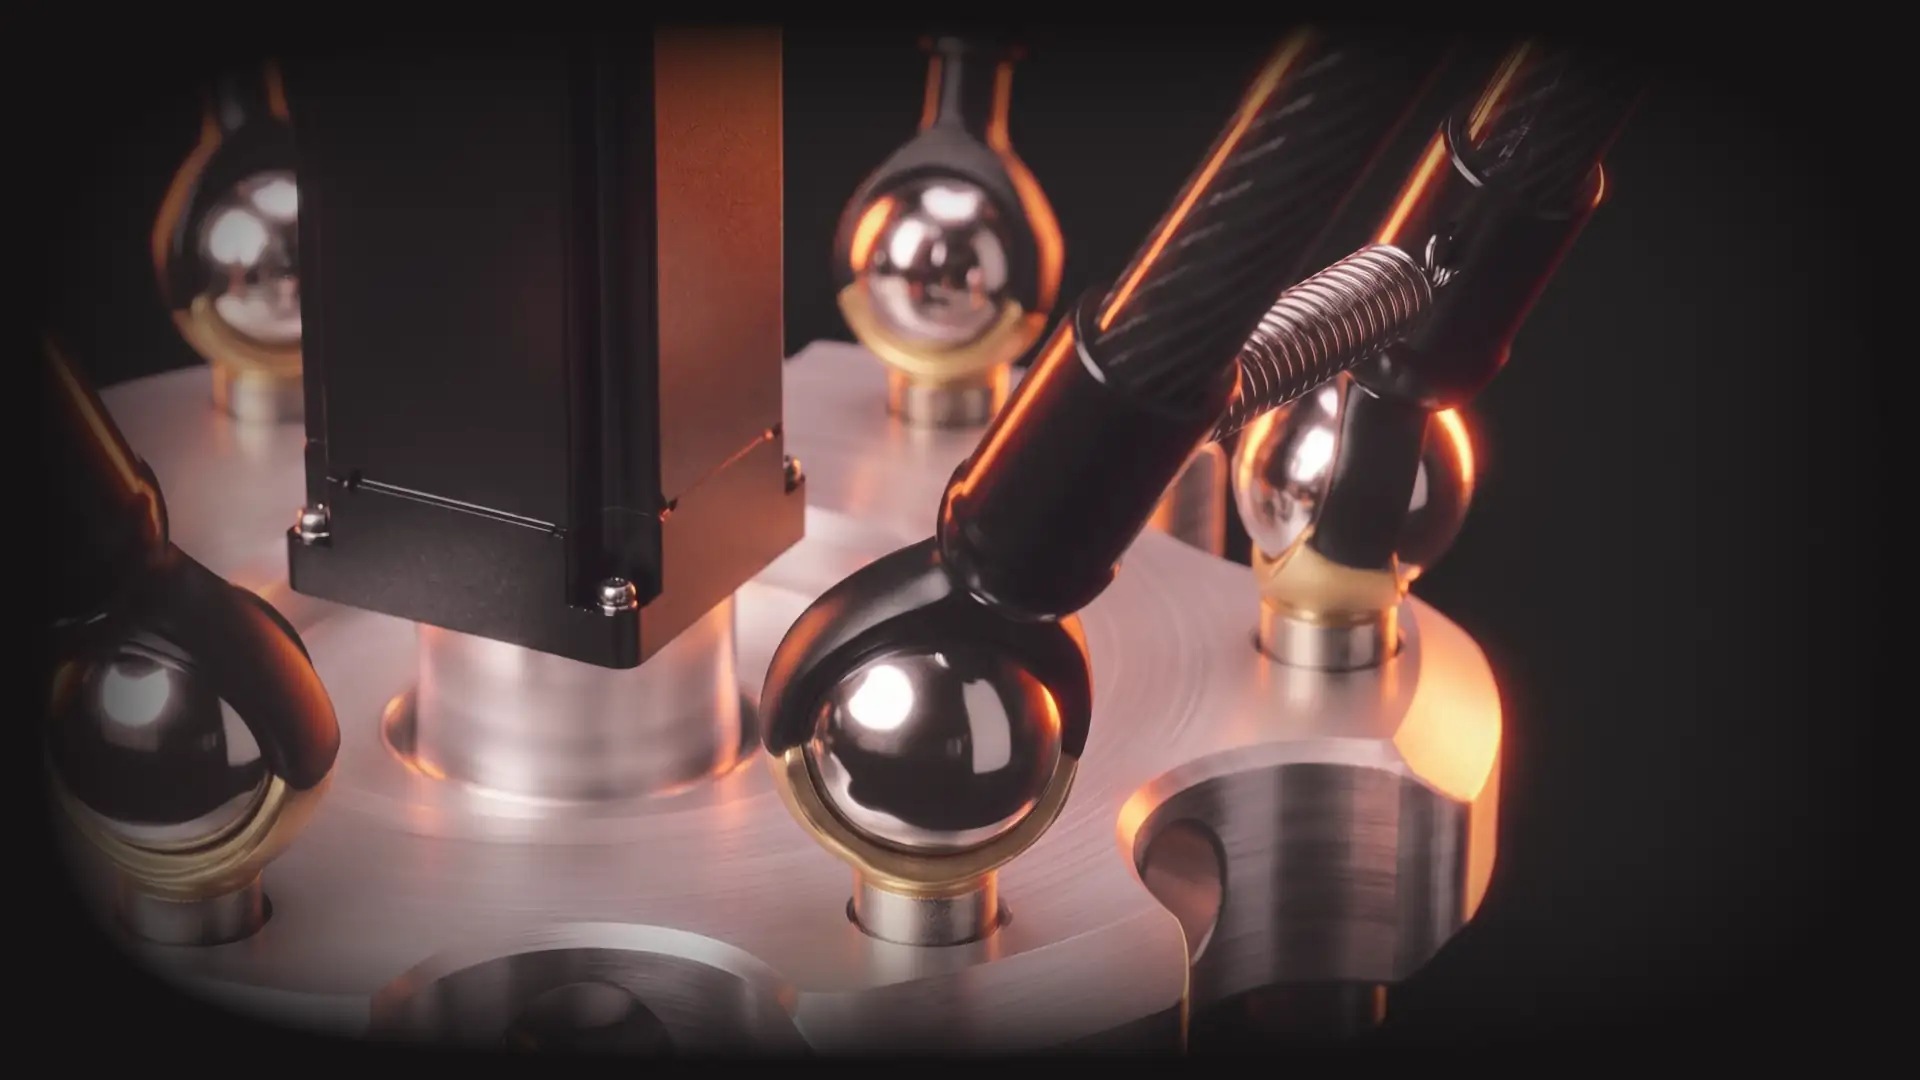
  2. 先端の可動プレートと、アーム端の球面の関節に寄ったCGイメージAI制作

    精度は、細部から。

    03素材・精度

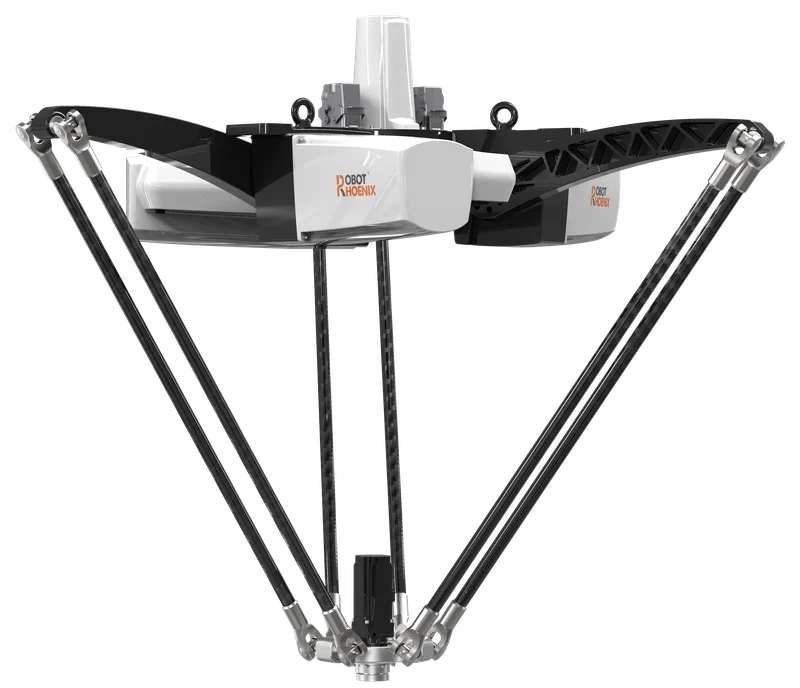
    アームと関節、先端までの部品の一つひとつが、先端の動きを支えます。素材と精度の仕様は、正式カタログの公開時に掲載します。
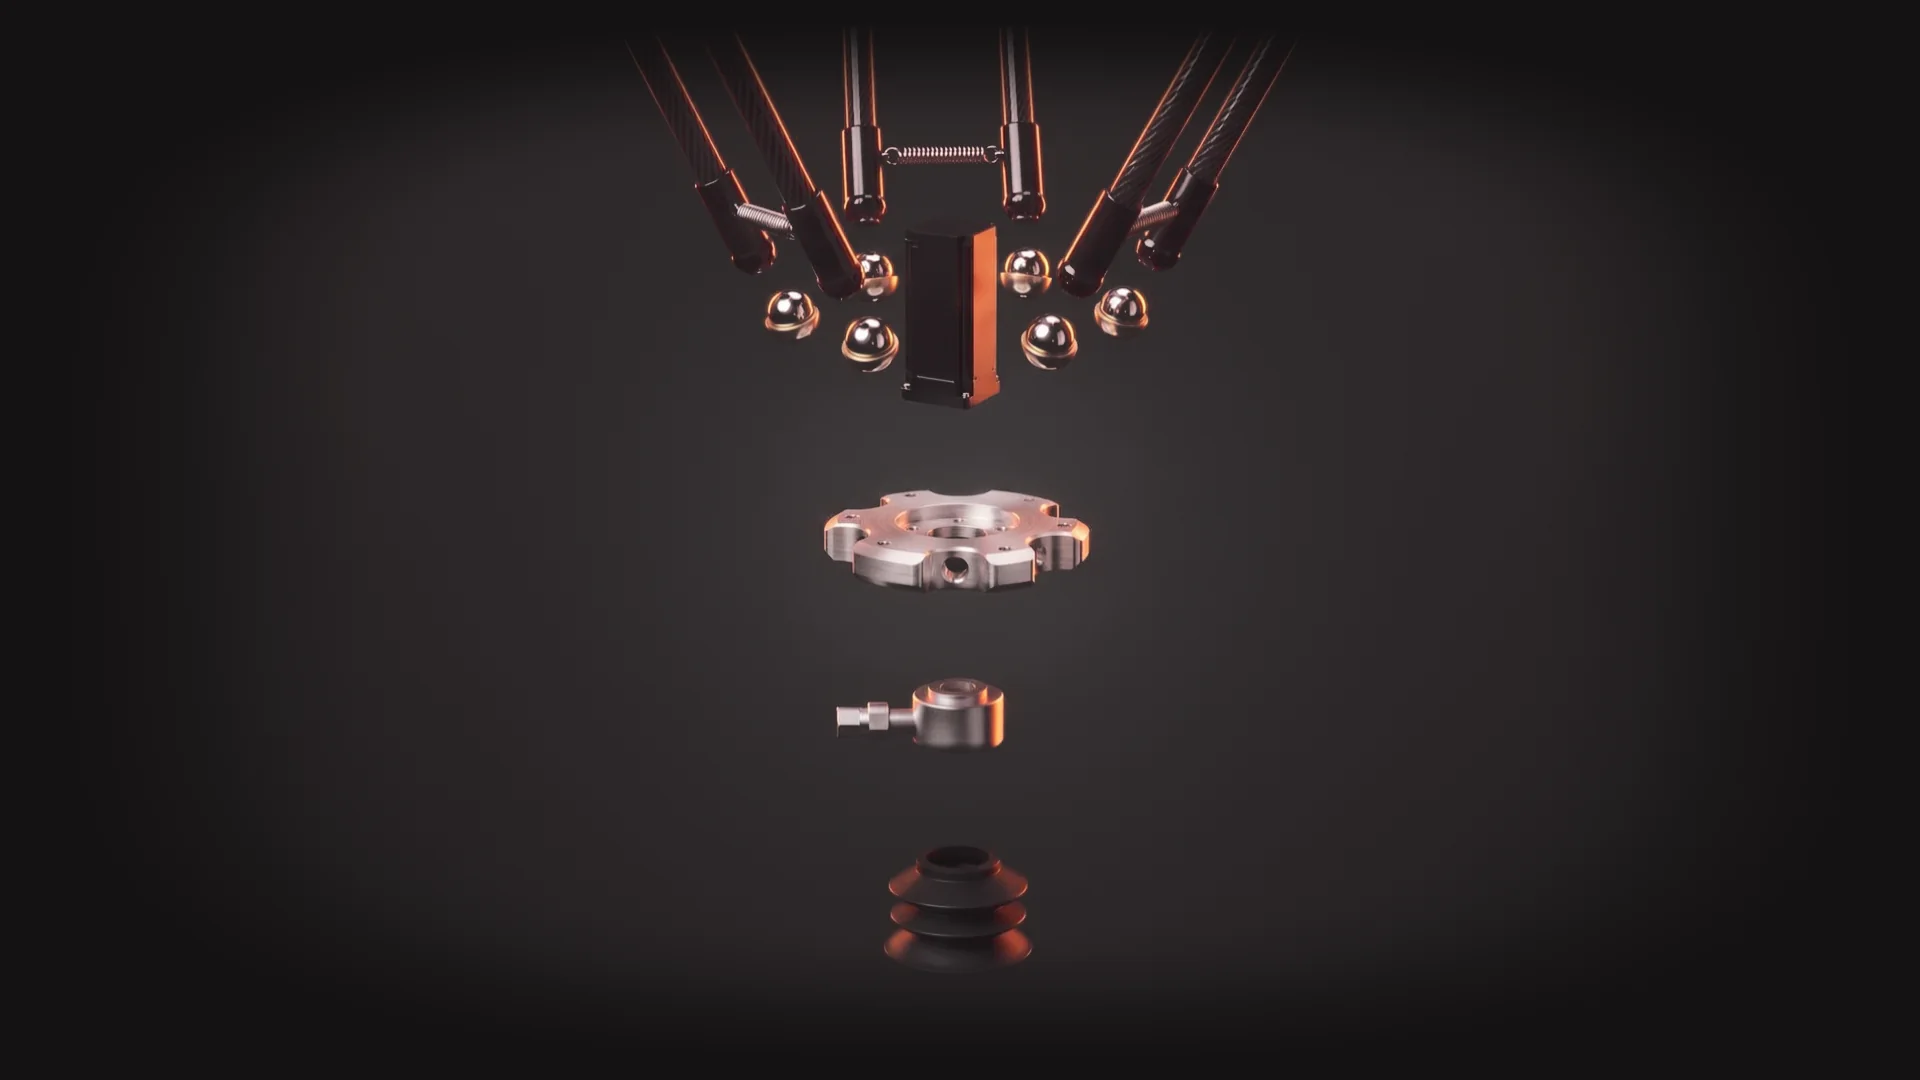
  3. 先端の部品(ロッドエンド・球面関節のリング・モーター・プレート・フランジ・吸着パッド)が上下に分かれて浮かぶ、分解図のCGイメージAI制作

    用途に合わせて、先端を組む。

    04先端の構成

    ハンドや吸着など、先端の構成はワークに応じて検討します。ワーク・タクト・ハンド・画像認識の要件は技術確認が必要です。

    ※分解の様子はCGによるイメージで、実際の部品構成とは異なる場合があります。
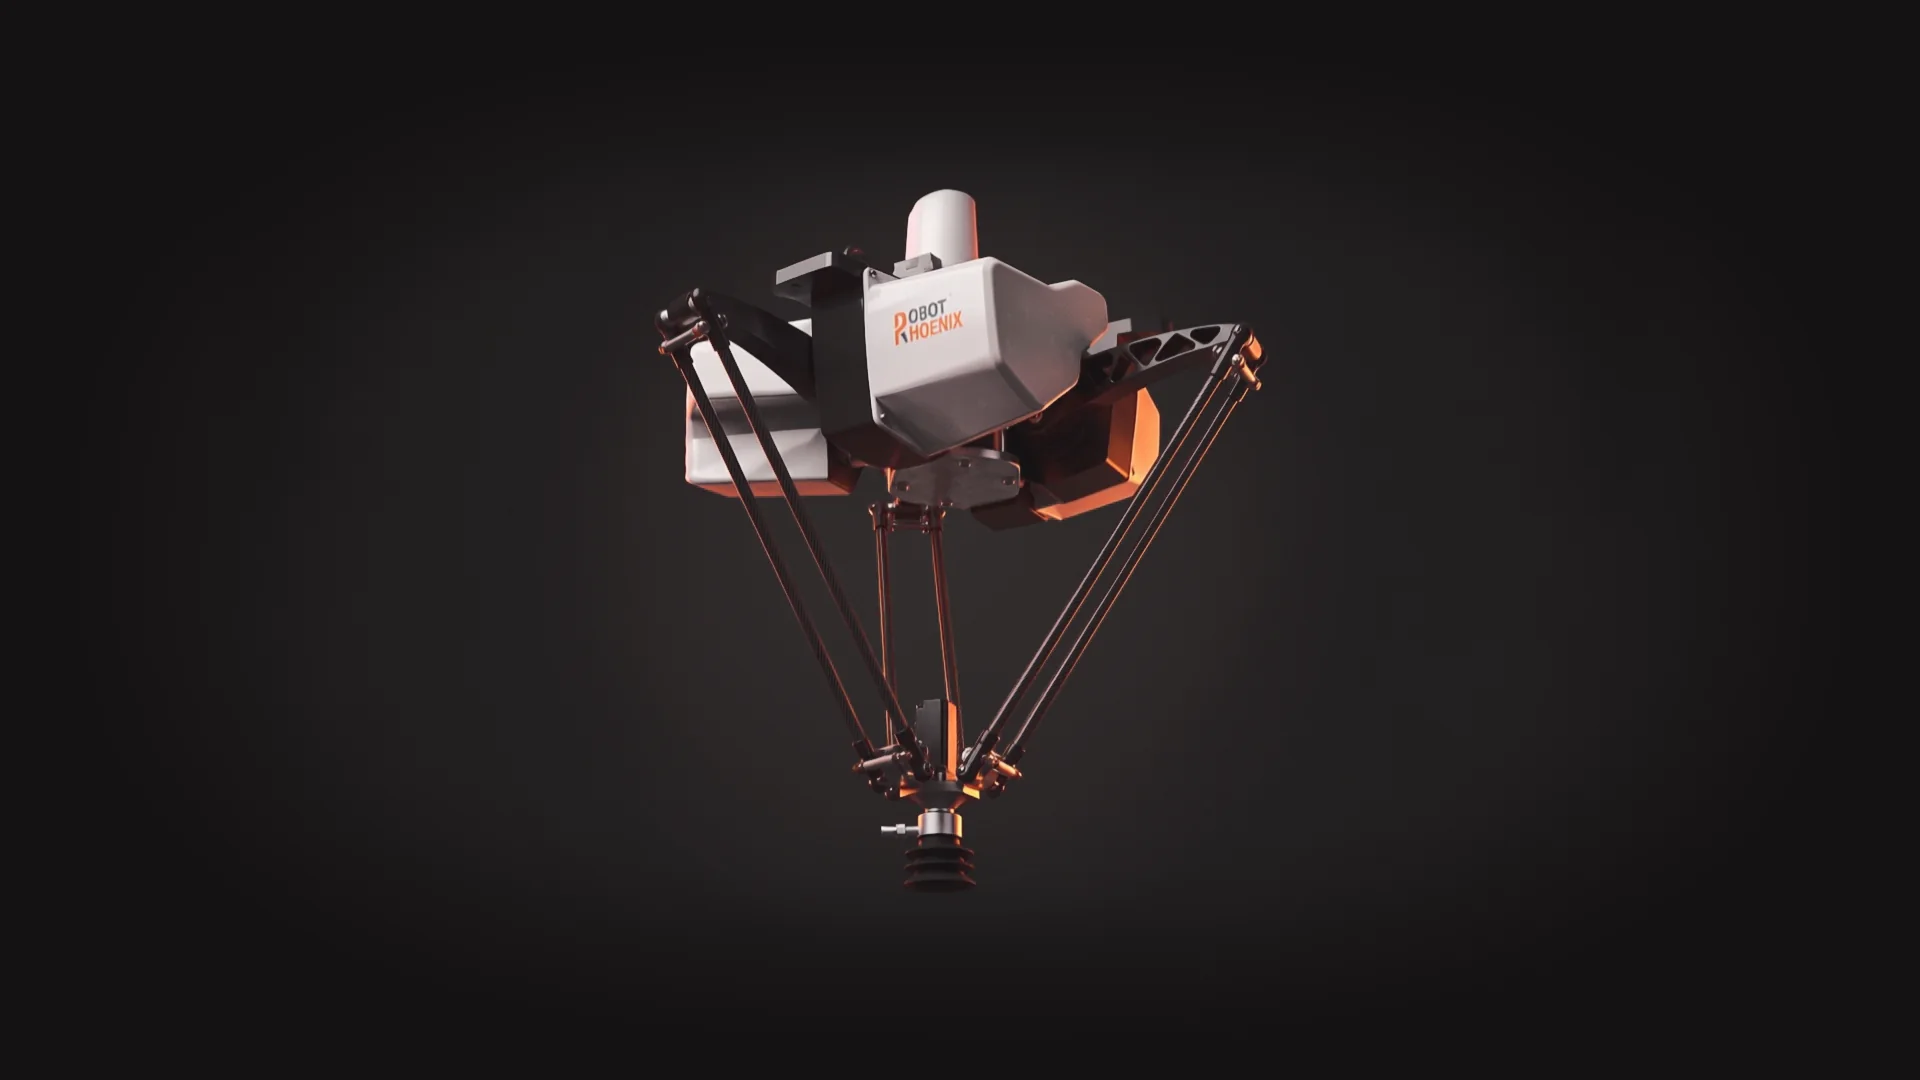
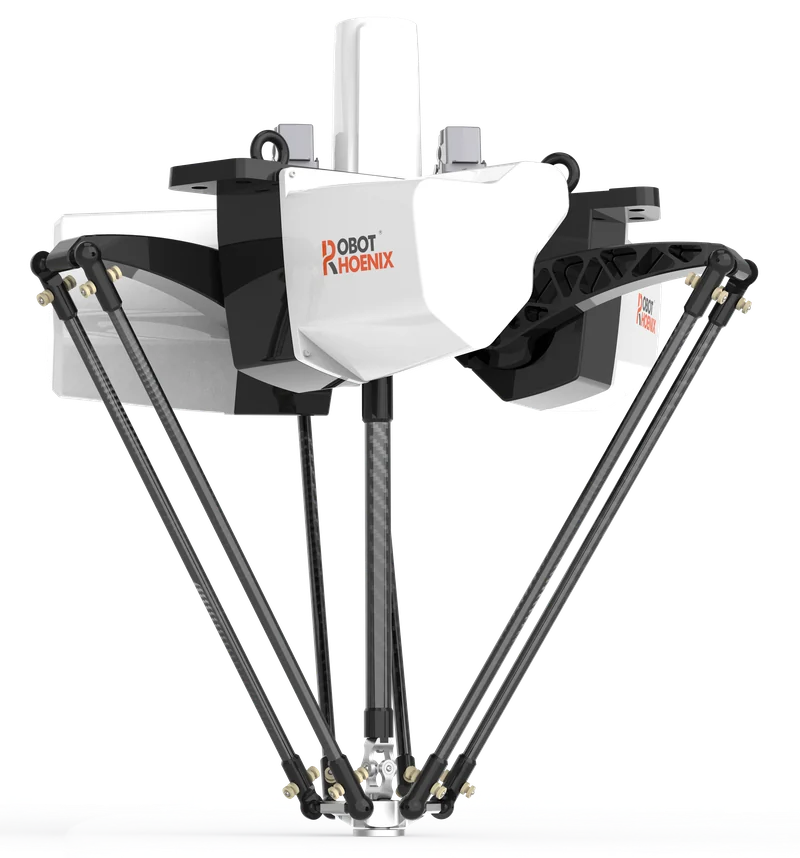
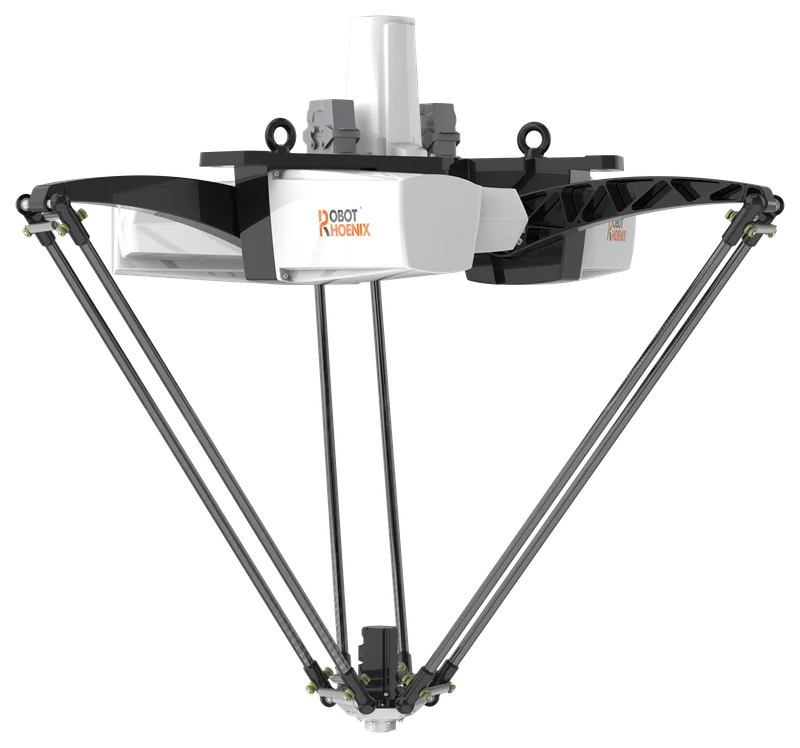
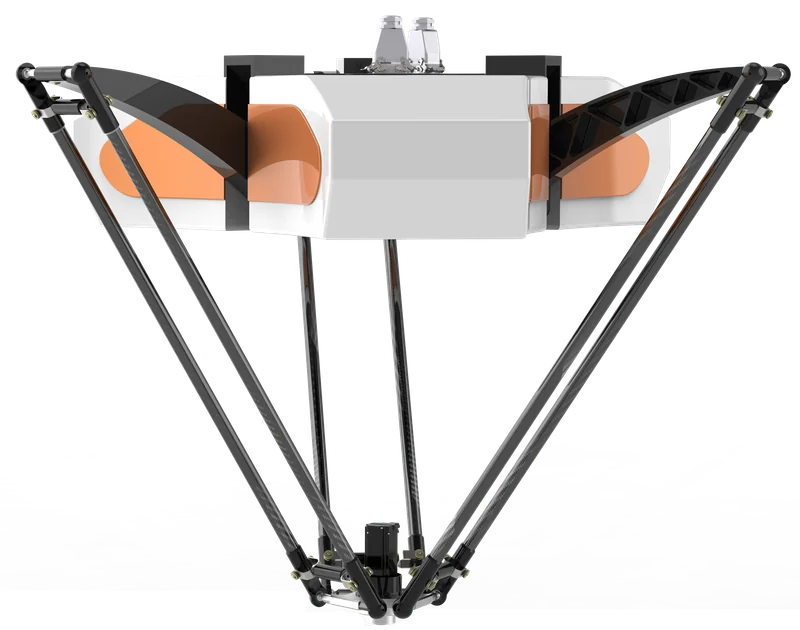
  4. 組み上がったParallel/Deltaロボットを斜め下から見上げたCGイメージAI制作

    高速ピッキング・仕分け・箱詰め

    05用途

    ピッキング・仕分け・箱詰めの場面で、ワークの取り扱いと工程間の連携をあわせて検討します。

    準備中Delta Product Finder 大まかな重量要件から候補型式を検索

AI制作※CGイメージ。実機の外観・仕様とは異なる場合があります。
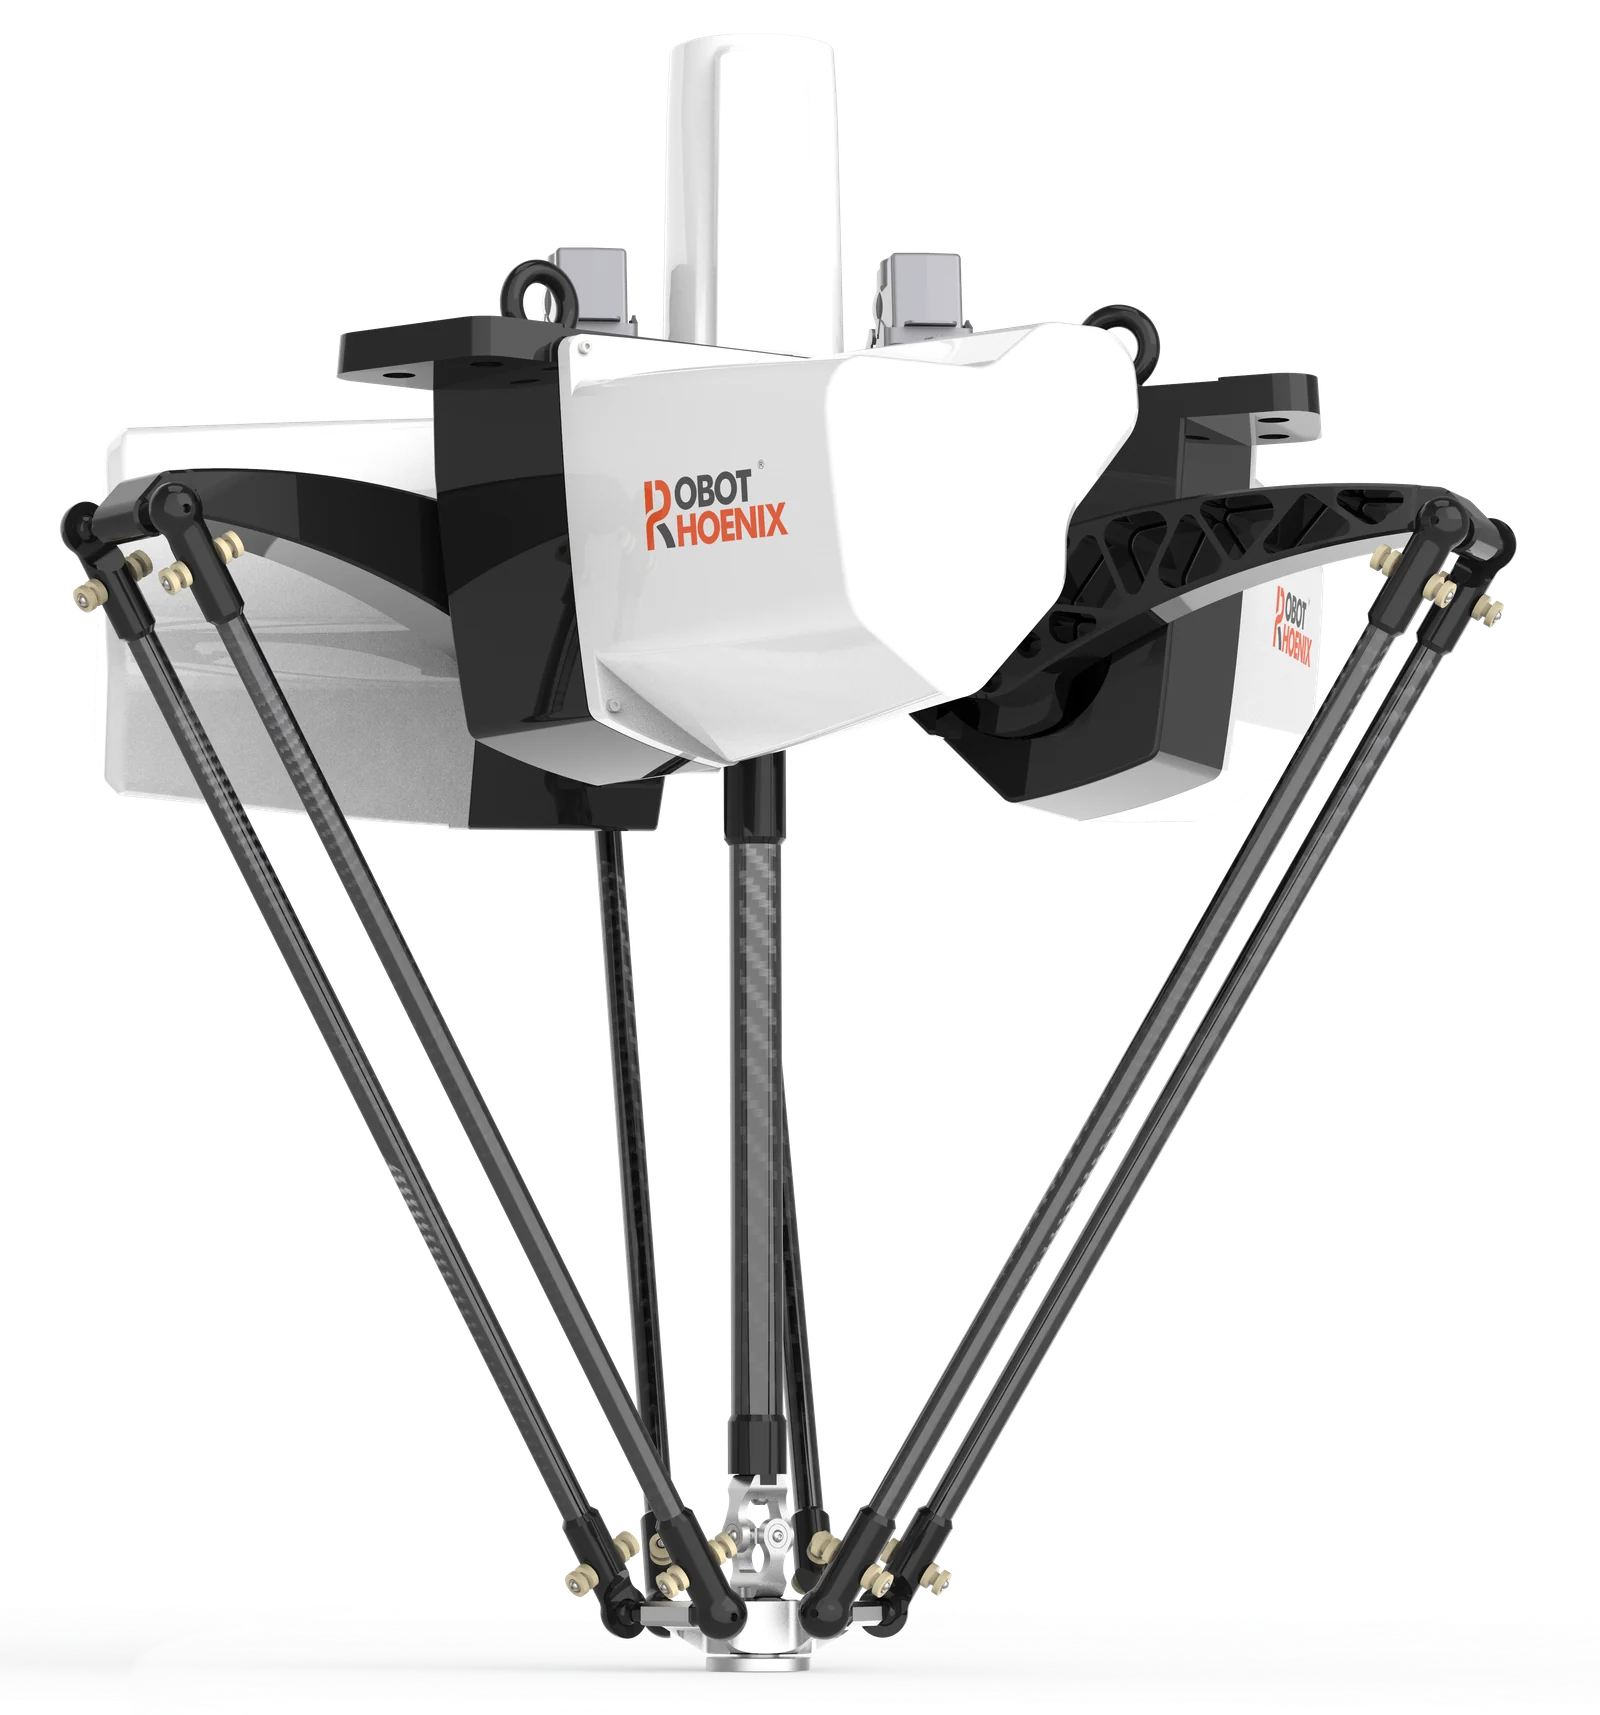
Batシリーズ

S0.5からS25までの8シリーズをそろえた、パラレルリンクロボット(Bat)です。ピック&プレース、仕分け、包装、マテリアルハンドリングなどの用途に向けて、可搬質量と動作範囲の異なる複数の型式から選べます。

日本語校正前

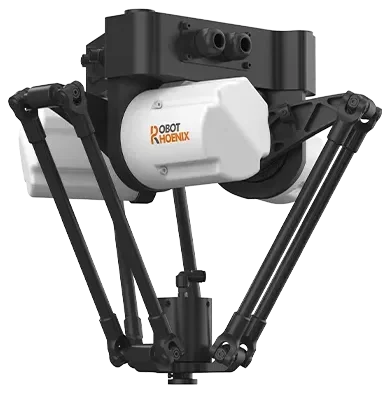
パラレルリンクロボット Bat800-S3
画像:RobotPhoenix 本社提供(製品CG)

S0.5シリーズ

S0.5シリーズは、省スペースと速いサイクルが求められる、高速・高精度なピック&プレース向けのコンパクトなパラレルリンクロボットです。定格可搬質量0.5 kg、動作範囲の直径250 mmと360 mmの2型式で、コンパクトな自動化セルに柔軟に対応します。繰り返し位置決め精度±0.05 mm、サイクルは最大300回/分で、軽量物のハンドリング、仕分け、包装、組立に適しています。 日本語校正前

2 型式
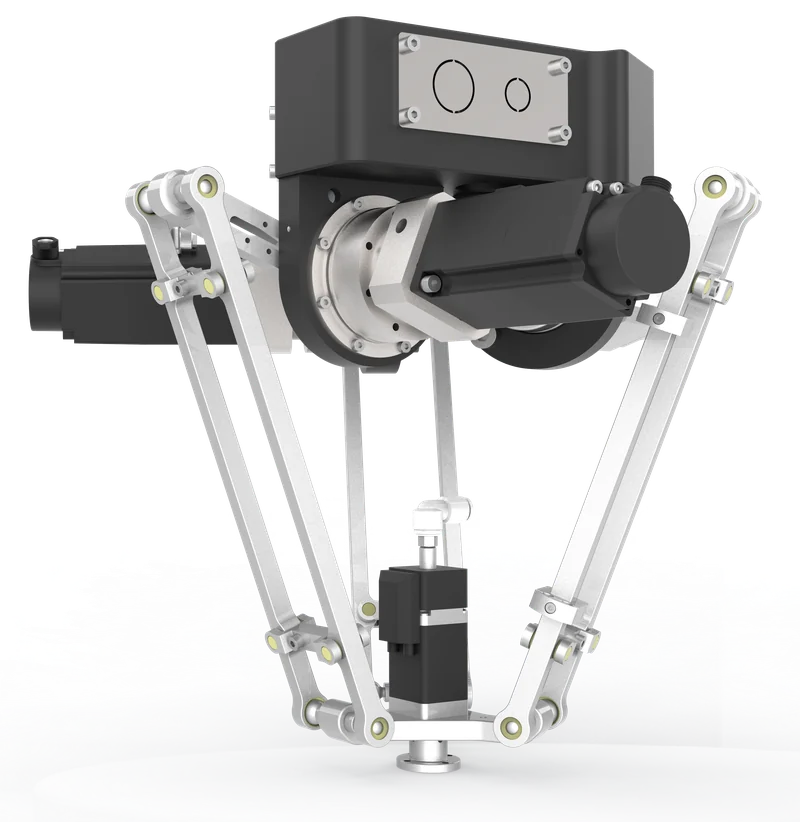
  • Bat250M-S0.5の製品画像

    Bat250M-S0.5

    省スペース向けのコンパクトな3+1軸パラレルリンクロボット

    定格可搬質量(kg)
    0.5
    動作範囲(直径・mm)
    250
    最大サイクル(回/分)
    300(ストローク100 mm)
  • Bat360M-S0.5の製品画像

    Bat360M-S0.5

    軽量物の高速ハンドリングに向けたコンパクトなモデル

    定格可搬質量(kg)
    0.5
    動作範囲(直径・mm)
    360
    最大サイクル(回/分)
    214

S1シリーズ

Bat S1シリーズは、高速で精密なピック&プレース、仕分け、包装、組立に向けたコンパクトなパラレルリンクロボットです。定格可搬質量1 kg、動作範囲360 mmで、コンパクトな設計と速く正確な動作を両立します。Bat360-S1とBat360M-S1の2型式があり、機構構成の違いで多様な生産要件に対応します。繰り返し位置決め精度±0.05 mm、サイクルは最大240回/分です。 日本語校正前

2 型式
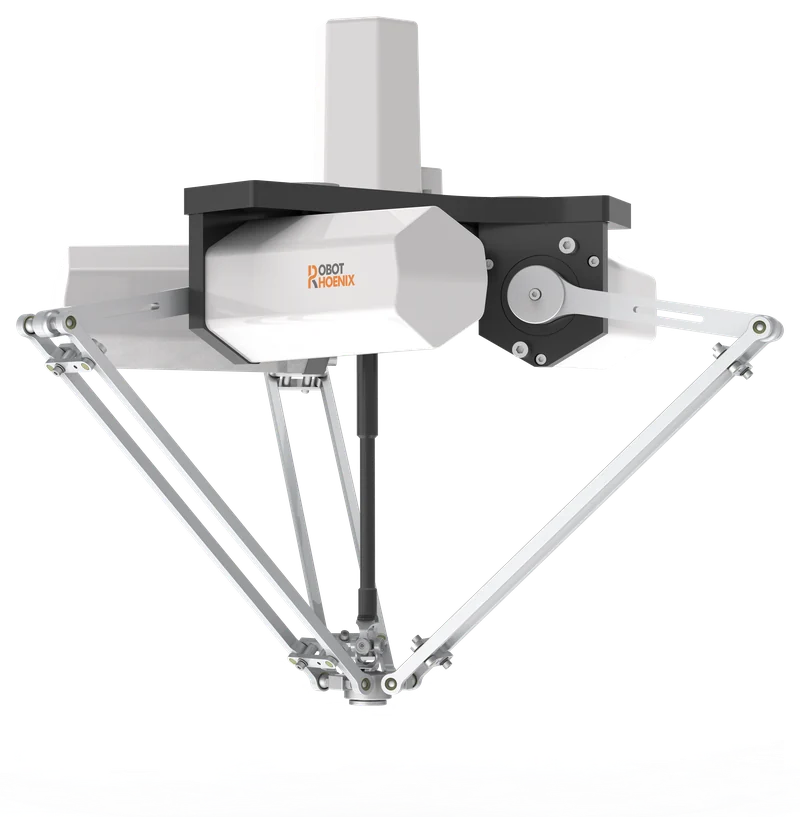
  • Bat360-S1の製品画像

    Bat360-S1

    コンパクトな4軸パラレルリンクロボット

    定格可搬質量(kg)
    1
    動作範囲(直径・mm)
    360
    最大サイクル(回/分)
    240
  • Bat360M-S1の製品画像

    Bat360M-S1

    吊り下げ設置で床面積を節約する3軸+1軸モデル

    定格可搬質量(kg)
    1
    動作範囲(直径・mm)
    360
    最大サイクル(回/分)
    162

S3シリーズ

S3シリーズは、速く精密で柔軟なピック&プレース自動化に向けた高性能なパラレルリンクロボットです。動作範囲の直径は600〜1,100 mm、定格可搬質量は3 kgで、生産ラインの要件に合わせて複数の構成から選べます。サイクルは最大260回/分、繰り返し位置決め精度は±0.05 mm、3軸+1軸または4軸の構成で、仕分け、包装、組立、マテリアルハンドリングなどの高スループット用途に適しています。 日本語校正前

6 型式
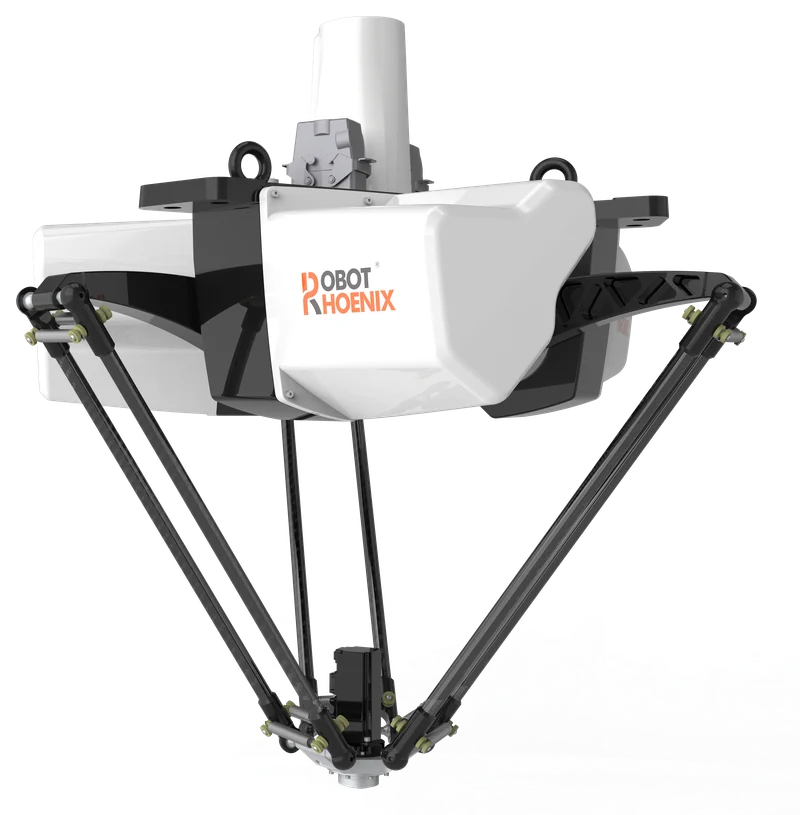
  • Bat600M-S3の製品画像

    Bat600M-S3

    動作範囲600 mm、3軸+1軸の高速モデル

    定格可搬質量(kg)
    3
    動作範囲(直径・mm)
    600
    最大サイクル(回/分)
    235
  • Bat800-S3の製品画像

    Bat800-S3

    動作範囲の直径800 mm、定格可搬質量3 kgの4軸高速モデル

    定格可搬質量(kg)
    3
    動作範囲(直径・mm)
    800
    最大サイクル(回/分)
    240
  • Bat800M-S3の製品画像

    Bat800M-S3

    動作範囲の直径800 mmの高性能4軸モデル

    定格可搬質量(kg)
    3
    動作範囲(直径・mm)
    800
    最大サイクル(回/分)
    230
  • Bat1100-S3の製品画像

    Bat1100-S3

    動作範囲の直径1100 mm、最大サイクル260回/分のロングリーチモデル

    定格可搬質量(kg)
    3
    動作範囲(直径・mm)
    1100
    最大サイクル(回/分)
    260
  • Bat1100C-S3の製品画像

    Bat1100C-S3

    動作範囲の直径1,100 mmのロングリーチモデル

    定格可搬質量(kg)
    3
    動作範囲(直径・mm)
    1100
    最大サイクル(回/分)
    260
  • Bat1100M-S3の製品画像

    Bat1100M-S3

    動作範囲1,100 mm、3軸+1軸のロングリーチモデル

    定格可搬質量(kg)
    3
    動作範囲(直径・mm)
    1100
    最大サイクル(回/分)
    230

S6シリーズ

S6シリーズは、高速ピック&プレース、仕分け、包装、マテリアルハンドリングに向けた高性能なパラレルリンクロボットです。定格可搬質量6 kg、動作範囲は最大1,600 mmで、速いサイクル、精密な位置決め、広い動作範囲を兼ね備え、要求の厳しい生産環境に対応します。Bat1300-S6とBat1600-S6の2構成で、最大240回/分のピック&プレース、繰り返し位置決め精度±0.05 mm、角度繰り返し精度±0.1°を実現します。 日本語校正前

2 型式
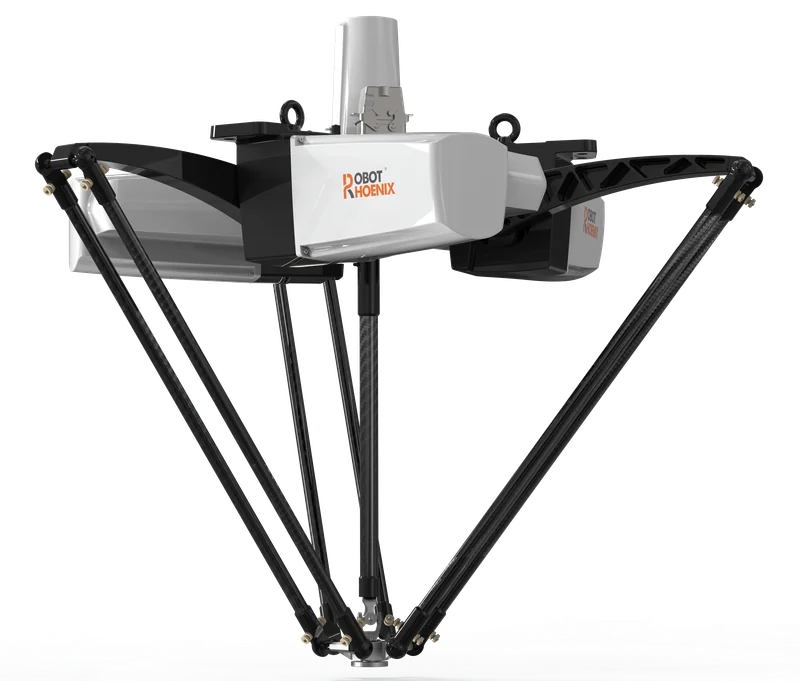
  • Bat1300-S6の製品画像

    Bat1300-S6

    定格可搬質量6 kg、動作範囲の直径1,300 mm

    定格可搬質量(kg)
    6
    動作範囲(直径・mm)
    1300
    最大サイクル(回/分)
    240
  • Bat1600-S6の製品画像

    Bat1600-S6

    定格可搬質量6 kg、動作範囲の直径1,600 mmの4軸モデル

    定格可搬質量(kg)
    6
    動作範囲(直径・mm)
    1600
    最大サイクル(回/分)
    240

G6シリーズ

G6シリーズは、速く精密で信頼性の高いピック&プレース自動化に向けた高性能なパラレルリンクロボットです。定格可搬質量6 kg、動作範囲の直径1,600 mmで、要求の厳しい高スループット用途に広い動作範囲を提供します。Bat1600C-G6は3軸構成、繰り返し位置決め精度±0.05 mm、最大サイクル250回/分で、高速ハンドリング、仕分け、包装、組立に適しています。 日本語校正前

1 型式
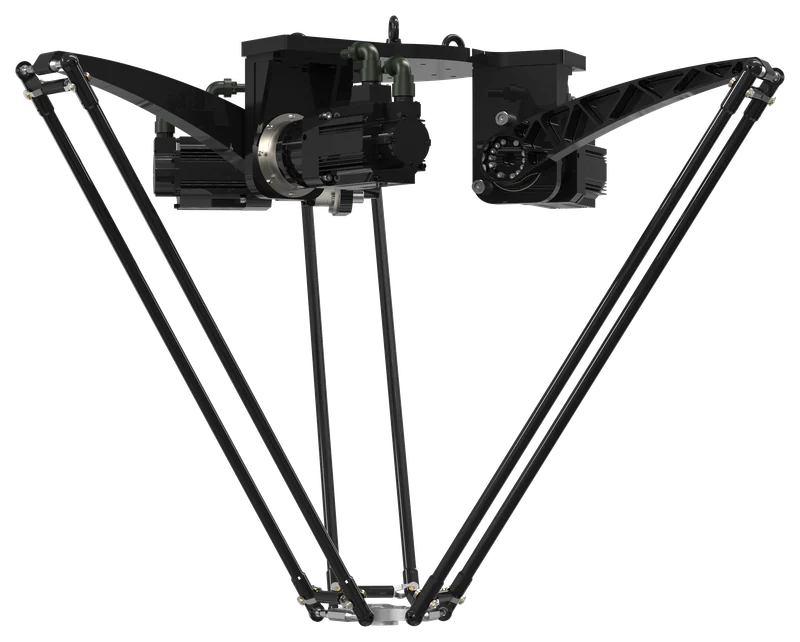
  • Bat1600C-G6の製品画像

    Bat1600C-G6

    動作範囲の直径1,600 mmの3軸モデル

    定格可搬質量(kg)
    6
    動作範囲(直径・mm)
    1600
    最大サイクル(回/分)
    250

S15シリーズ

S15シリーズは、ピック&プレース、仕分け、包装、マテリアルハンドリングに向けた高可搬質量のパラレルリンクロボットです。可搬質量は最大15 kg、動作範囲の直径は1,100〜2,000 mmで、高い可搬能力、精度、柔軟なワークスペースを兼ね備えています。複数の構成があり、3軸と3+1軸の構成に対応。サイクルは最大200回/分で、吊り下げ設置により高スループットの自動化ラインへ効率よく組み込めます。 日本語校正前

4 型式
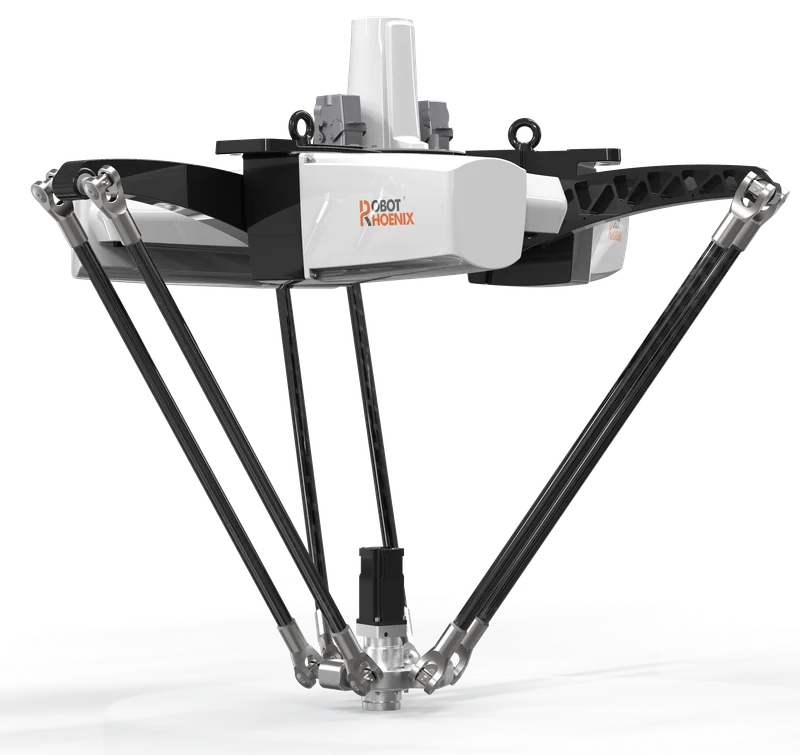
  • Bat1100M-S15の製品画像

    Bat1100M-S15

    定格可搬質量15 kg、動作範囲の直径1,100 mmの高可搬質量モデル

    定格可搬質量(kg)
    15
    動作範囲(直径・mm)
    1100
    最大サイクル(回/分)
    200
  • Bat1300C-S15の製品画像

    Bat1300C-S15

    定格可搬質量15 kg、動作範囲の直径1,300 mmの3軸モデル

    定格可搬質量(kg)
    15
    動作範囲(直径・mm)
    1300
    最大サイクル(回/分)
    200
  • Bat1300M-S15の製品画像

    Bat1300M-S15

    定格可搬質量15 kg、パレタイジングにも対応する3軸+1軸モデル

    定格可搬質量(kg)
    15
    動作範囲(直径・mm)
    1300
    最大サイクル(回/分)
    200
  • Bat2000M-S15の製品画像

    Bat2000M-S15

    動作範囲の直径2,000 mm、定格可搬質量15 kgのロングリーチモデル

    定格可搬質量(kg)
    15
    動作範囲(直径・mm)
    2000
    最大サイクル(回/分)
    200

S20シリーズ

S20シリーズは、ピック&プレース、仕分け、包装、マテリアルハンドリングに向けた高可搬質量のパラレルリンクロボットです。定格可搬質量20 kg、動作範囲の直径1,300 mmで、高い可搬能力と、速く精密な動作を両立し、高スループットの生産環境に対応します。 日本語校正前

1 型式
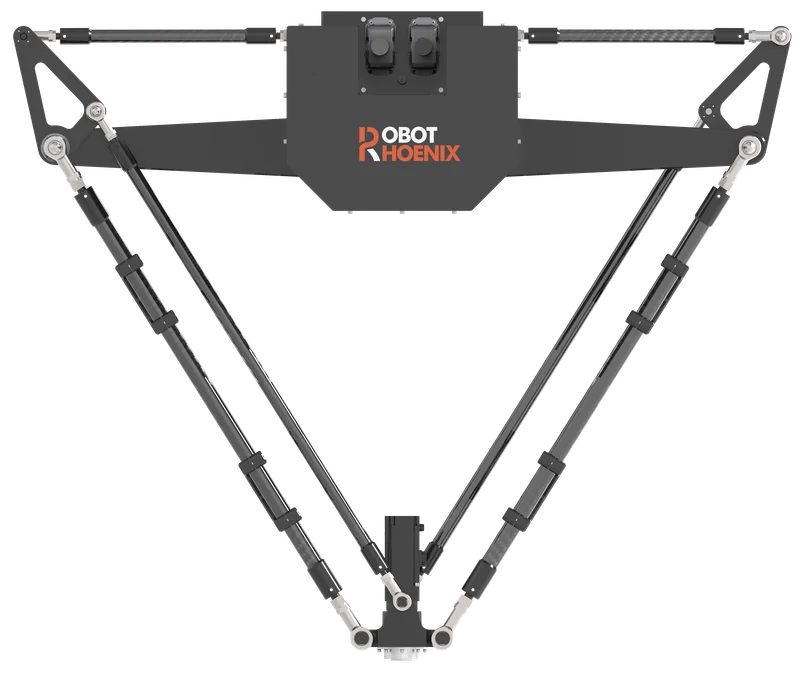
  • Bat1300N-S20の製品画像

    Bat1300N-S20

    可搬質量20 kg、2軸+1軸構成の高可搬質量モデル

    定格可搬質量(kg)
    20
    動作範囲(直径・mm)
    1300
    最大サイクル(回/分)
    230

S25シリーズ

S25(Bat2200M-S25)は、高速で柔軟なマテリアルハンドリング、ピック&プレース、包装に向けた高可搬質量のパラレルリンクロボットです。定格可搬質量25 kg、動作範囲の直径2,200 mmで、高い可搬能力、広い動作範囲、精密なモーション制御を兼ね備え、要求の厳しい産業用自動化に対応します。 日本語校正前

1 型式
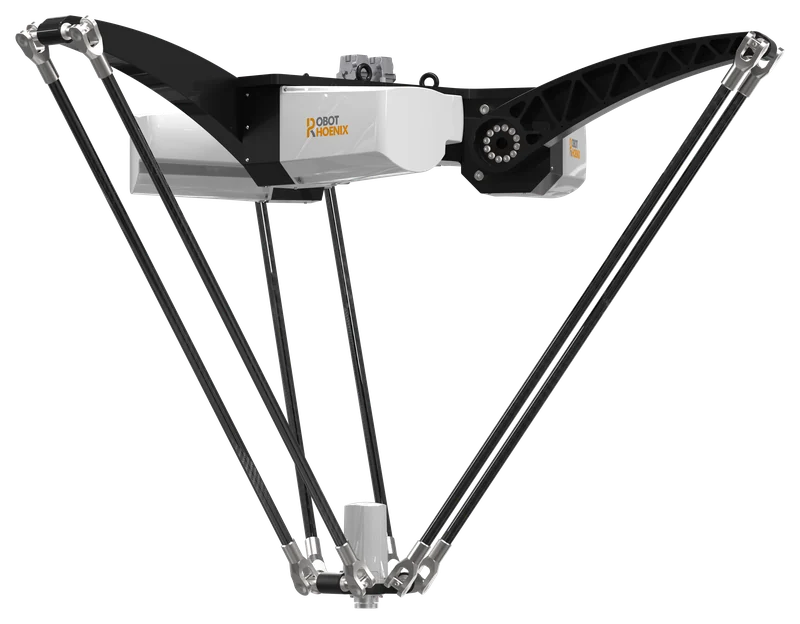
  • Bat2200M-S25の製品画像

    Bat2200M-S25

    定格可搬質量25 kg、動作範囲の直径2,200 mmの最大クラス

    定格可搬質量(kg)
    25
    動作範囲(直径・mm)
    2200
    最大サイクル(回/分)
    230

カタログ・仕様書

Parallel/Deltaの製品資料は、資料ダウンロードのページからご覧いただけます。

資料ダウンロードへ

関連するソリューション・業種

仕様:RobotPhoenix 本社英語サイト(robotphoenix.ai)の掲載値(2026年10月時点)。詳細は仕様書をご確認ください。

Parallel/Deltaについてのご相談

ご要望を簡潔にお知らせください。詳細な条件は、その後のご相談で確認します。

お問い合わせ