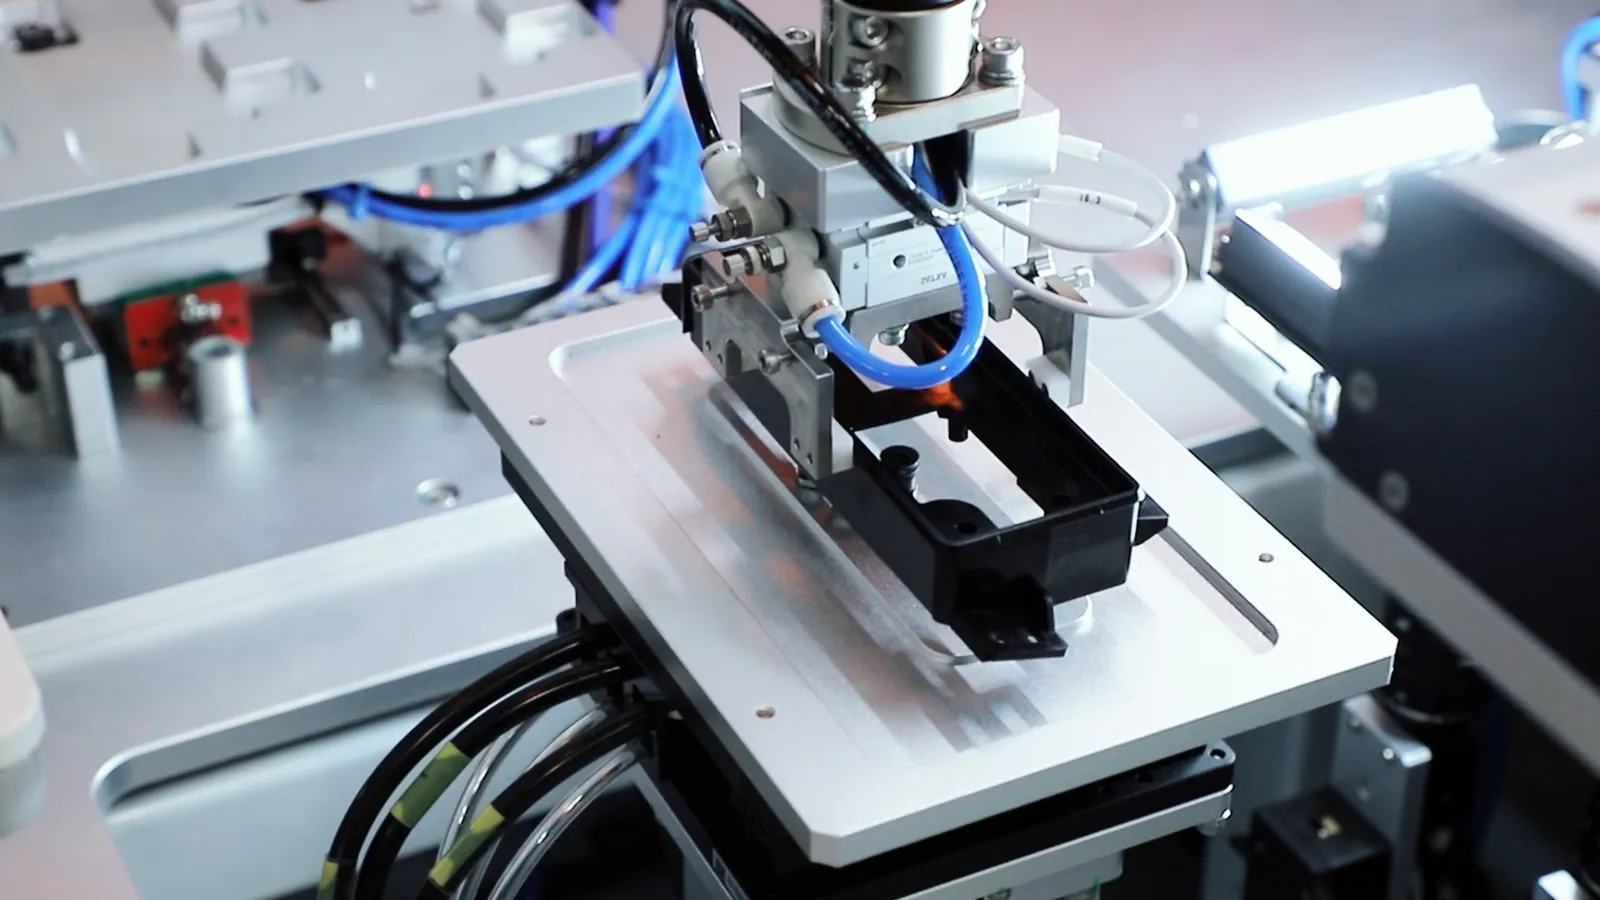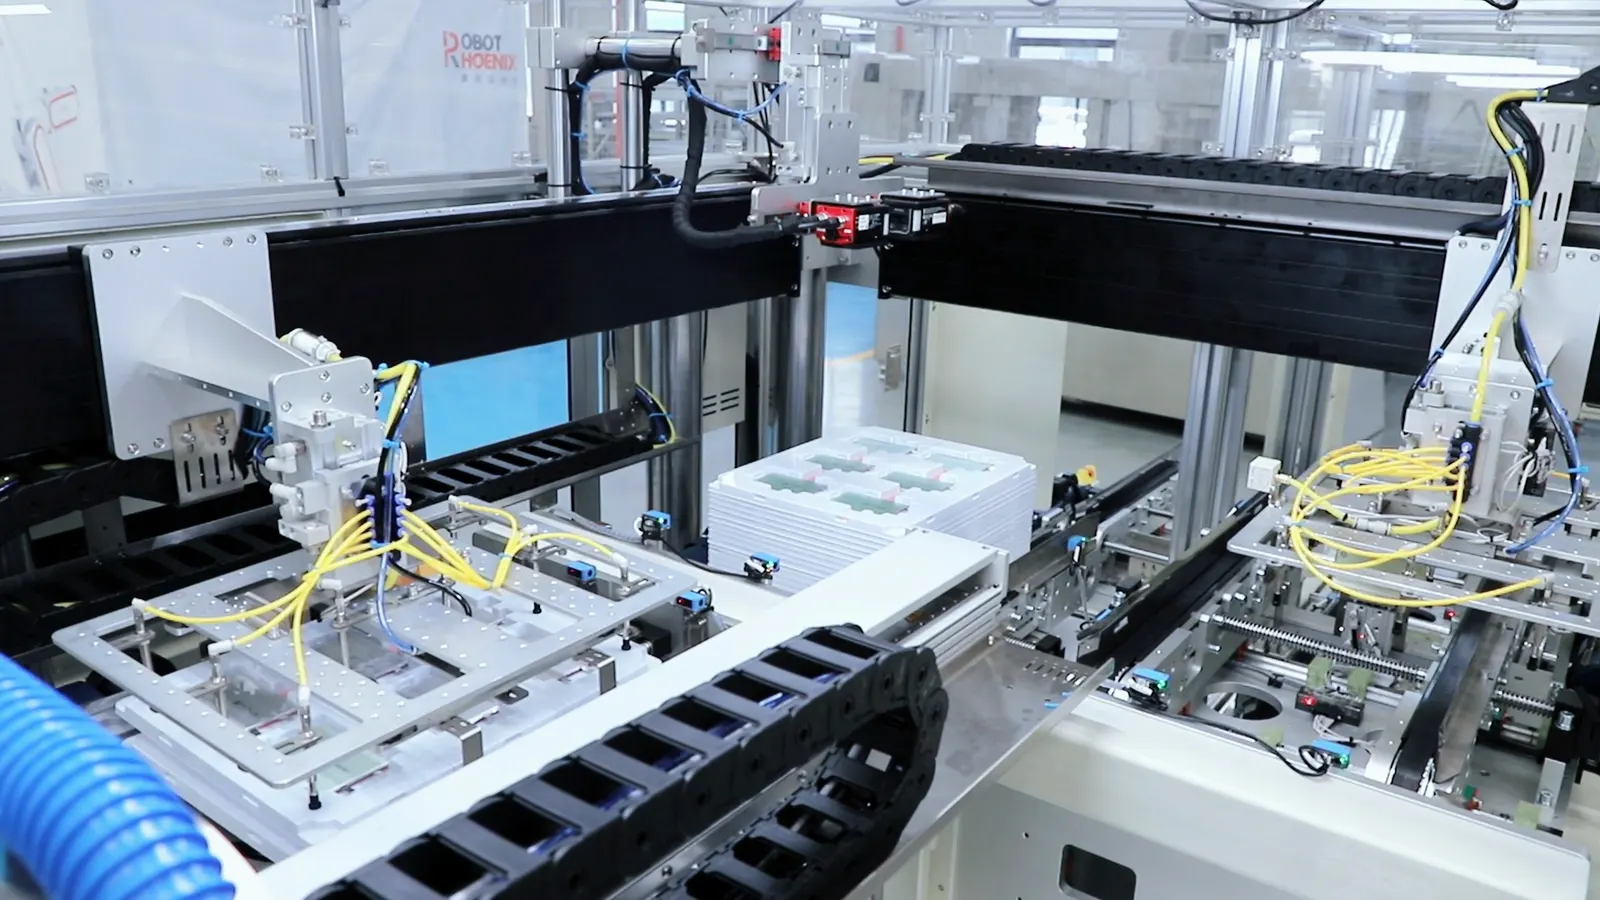
高速ピッキング・仕分箱詰

ワークの取り扱いと、箱詰めまでの工程間の連携

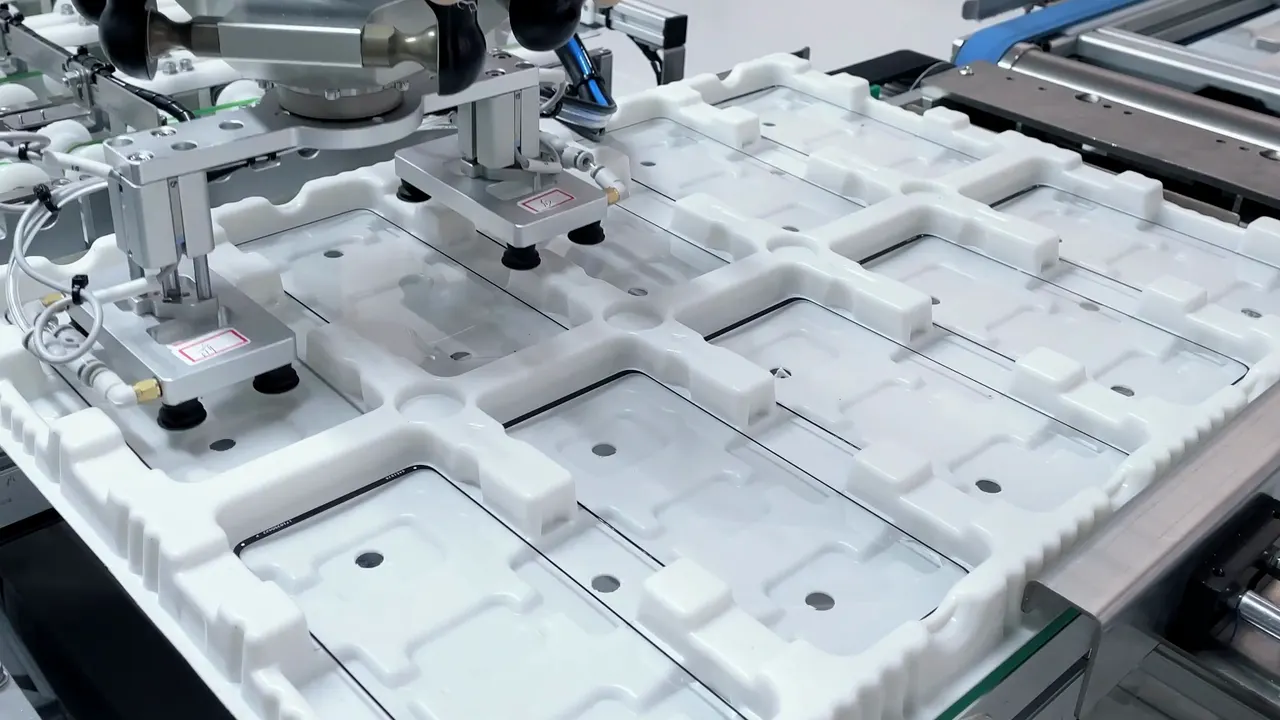
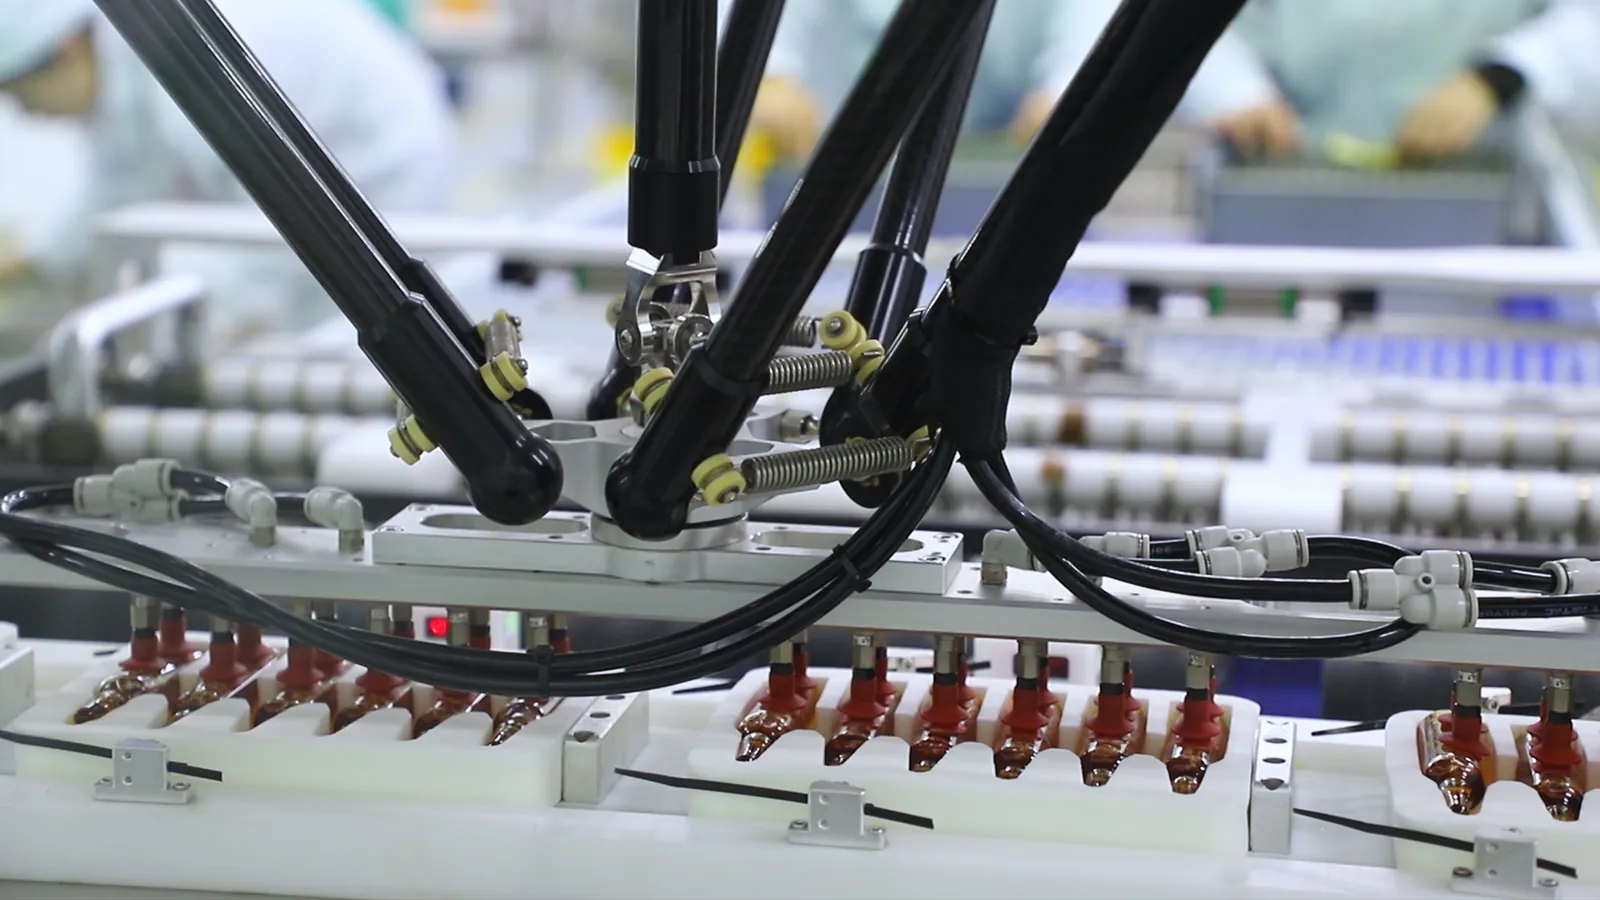
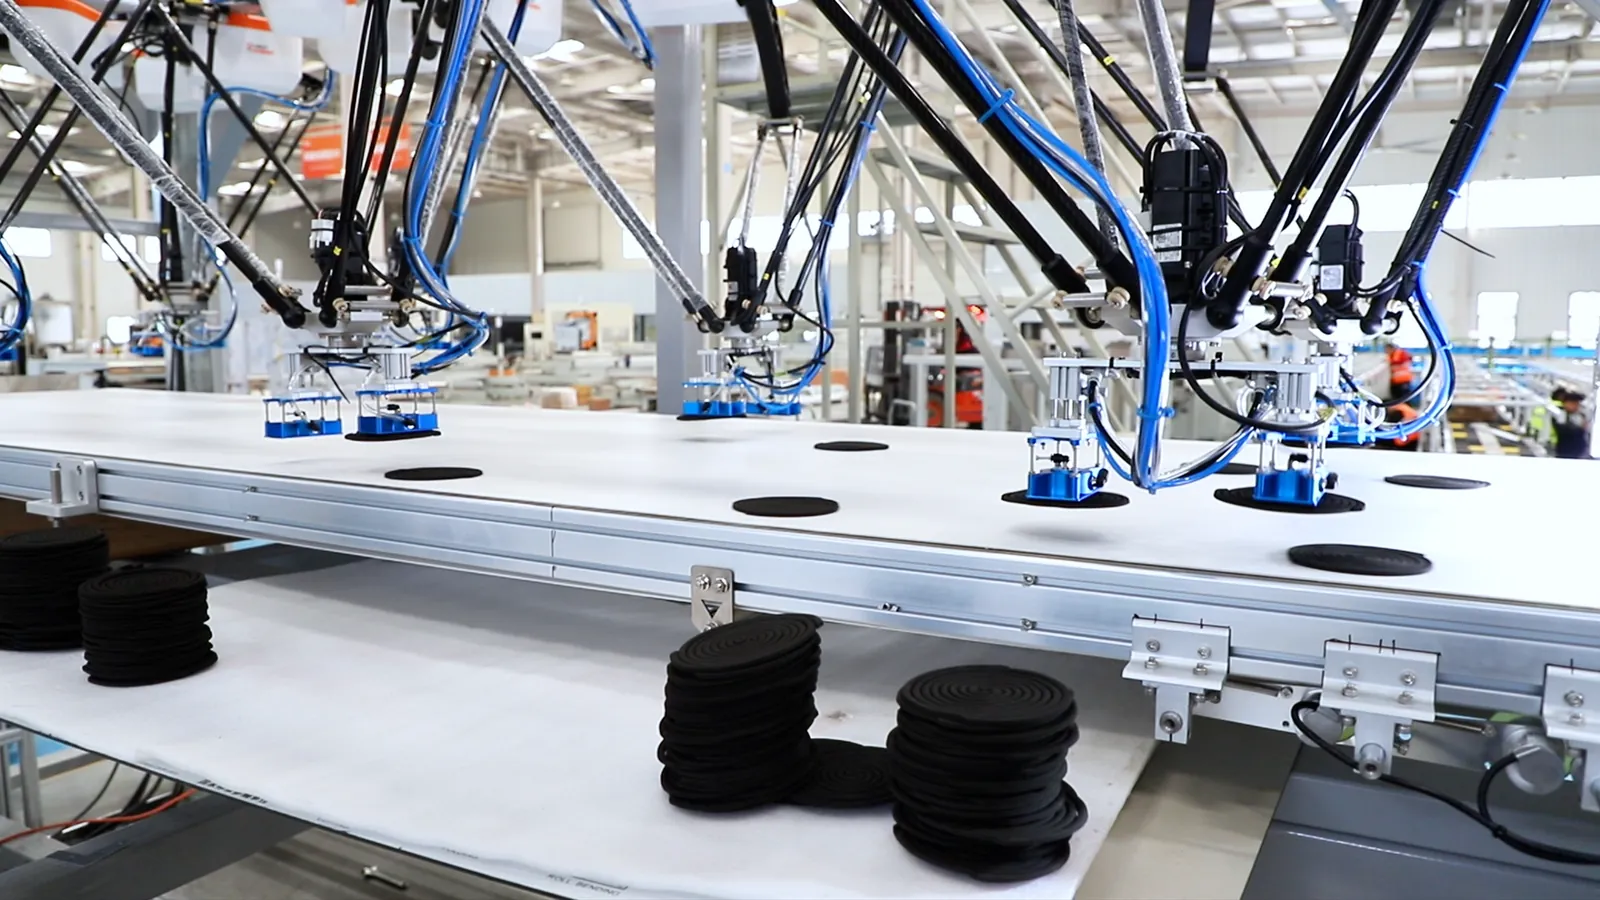
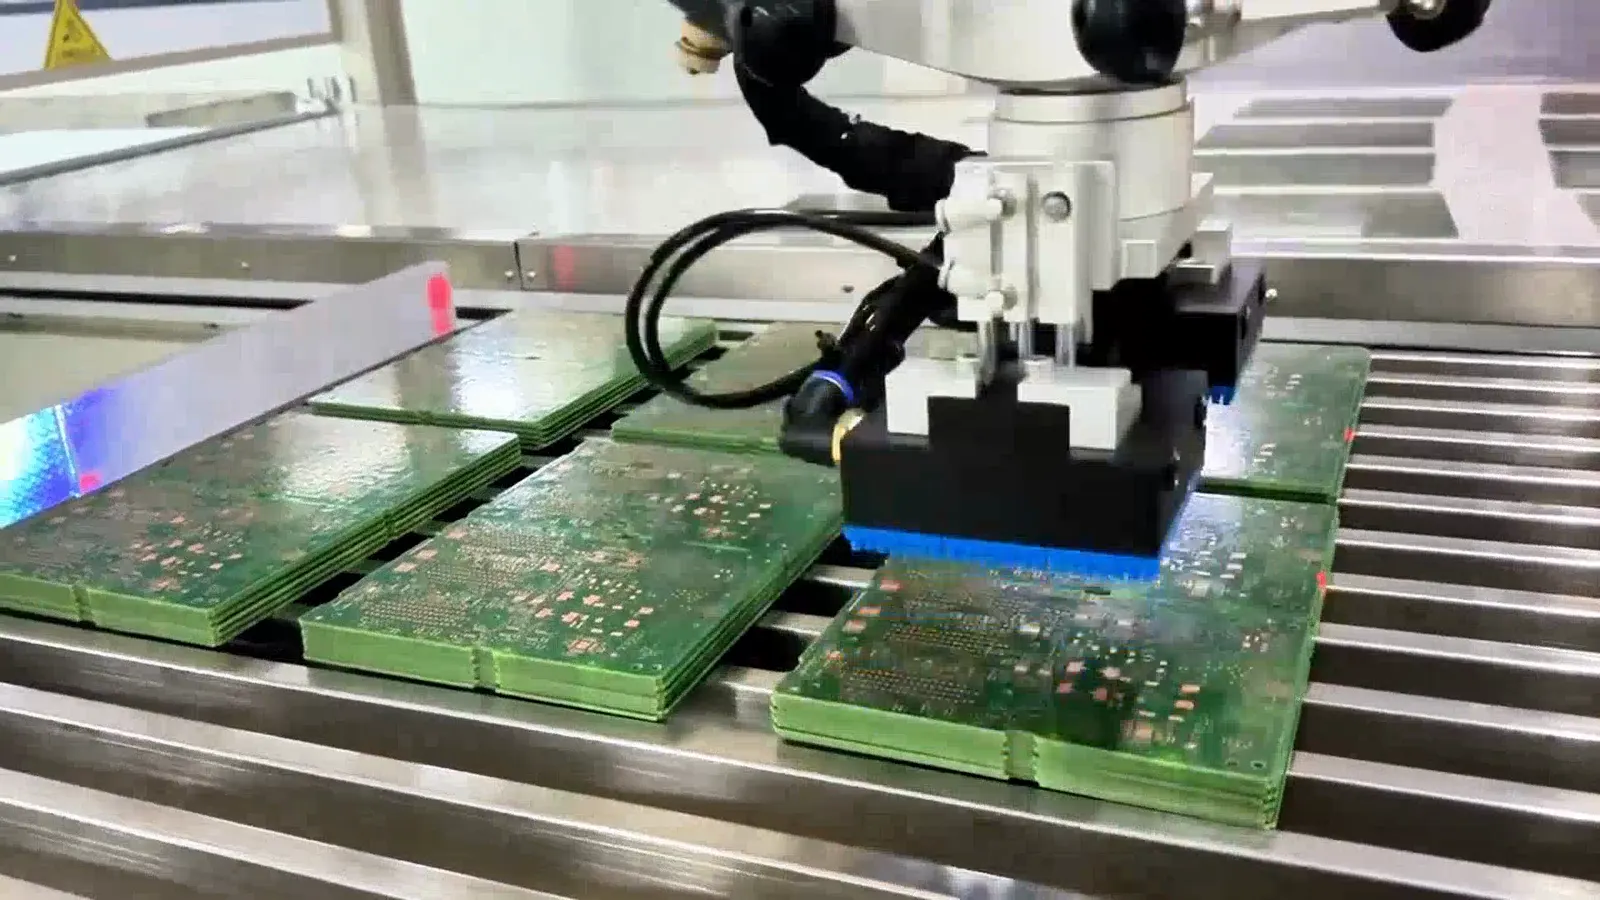
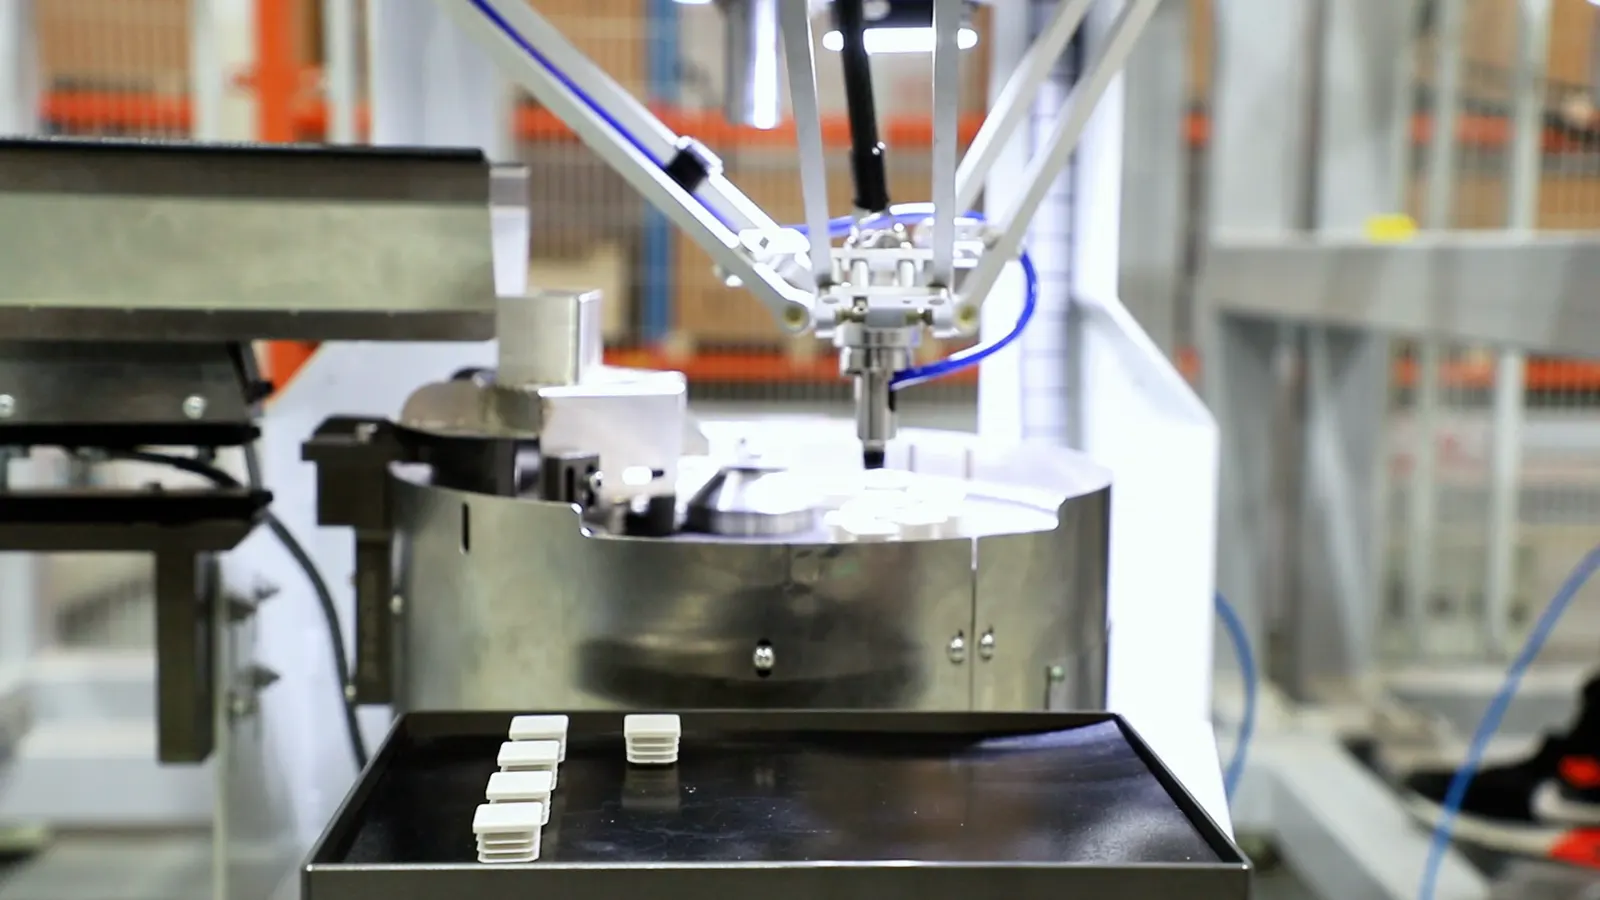
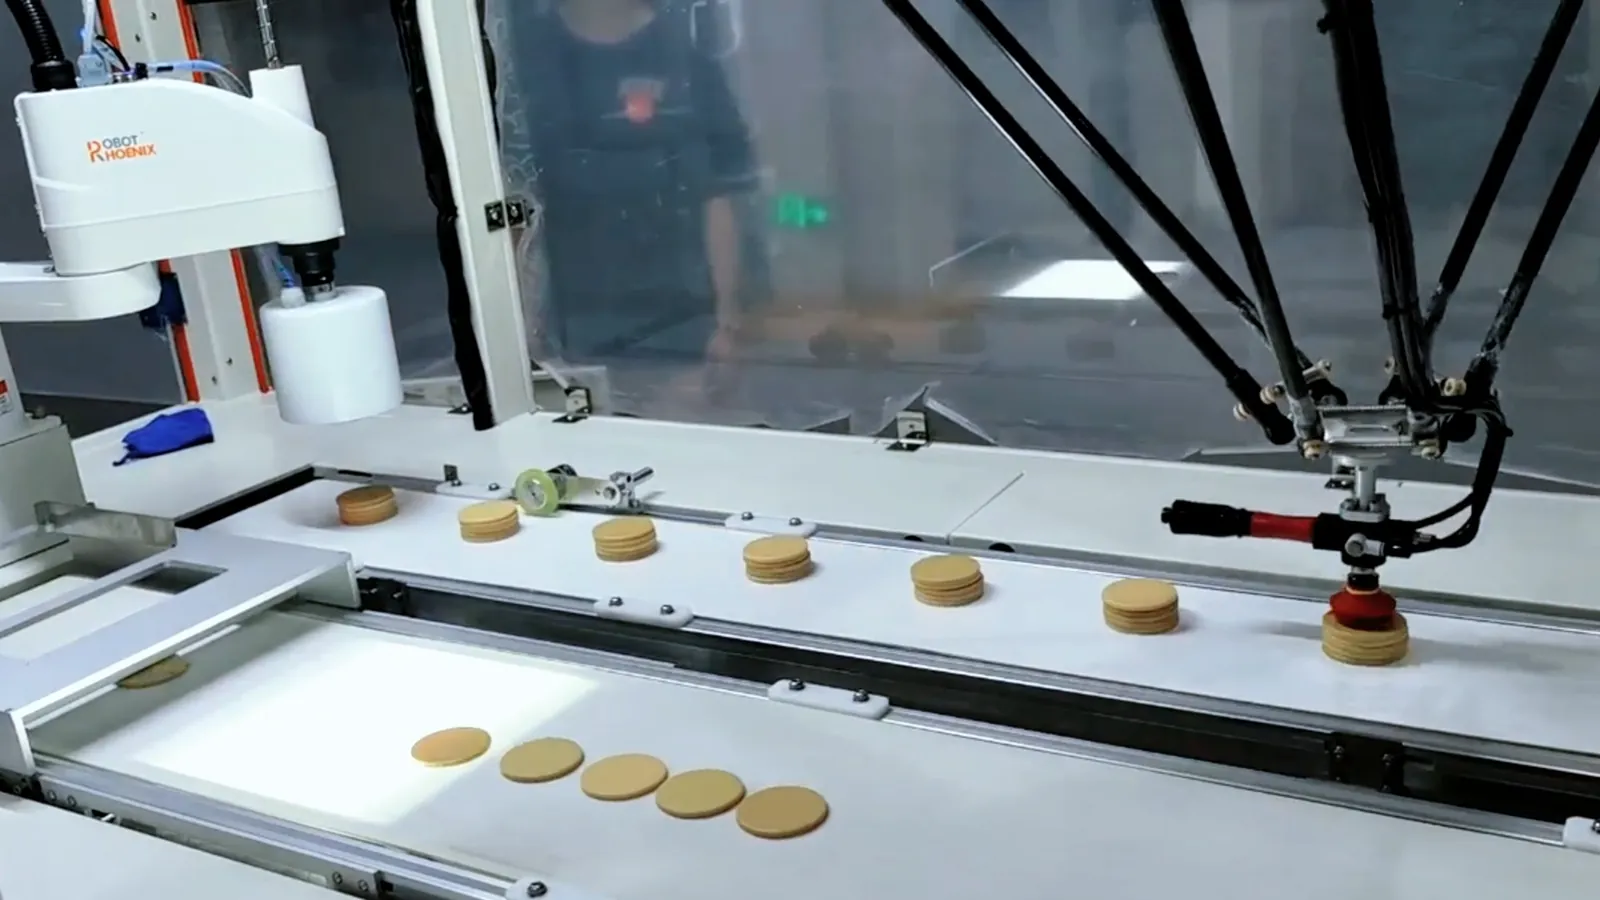
パラレルリンクロボットがトレー上のワークを取り出す様子
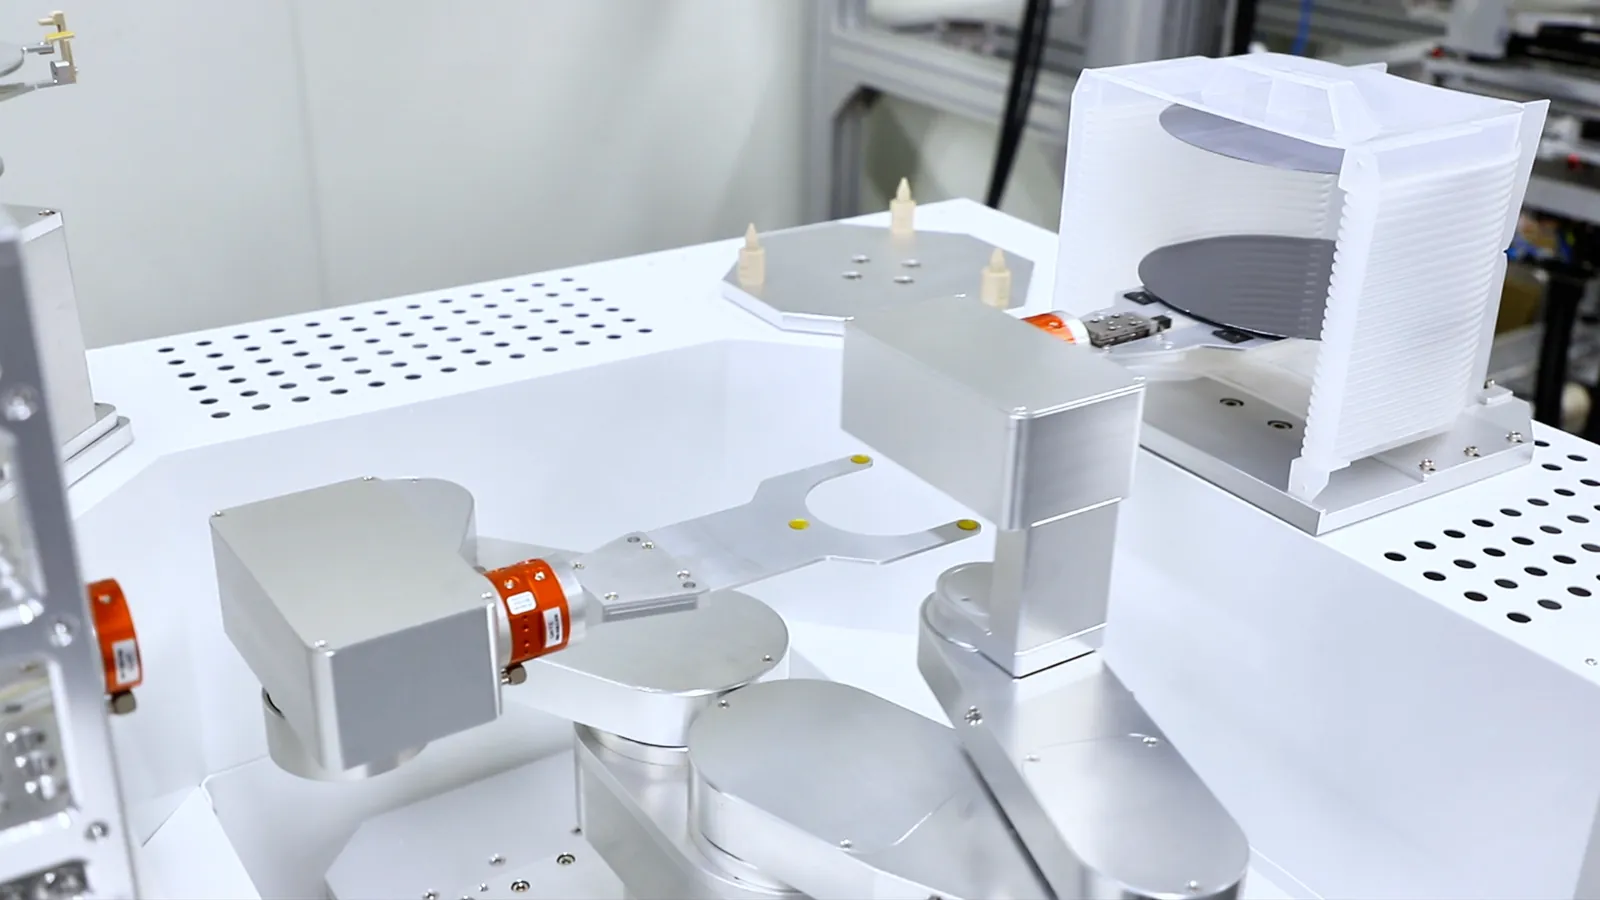
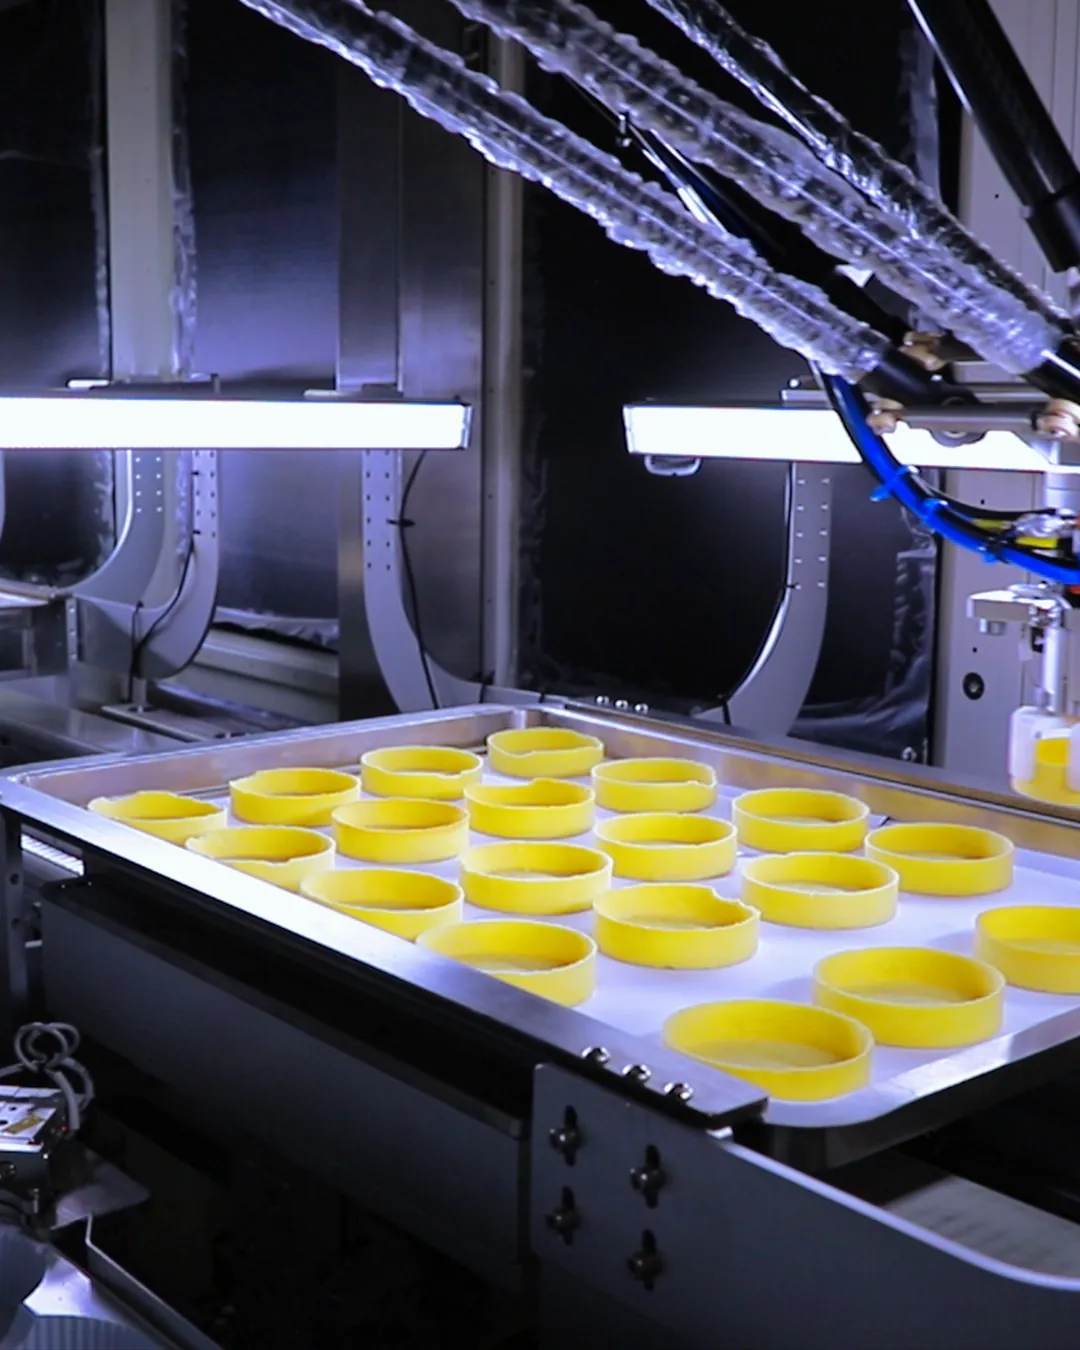
写真/映像:RobotPhoenix 本社提供(中国での撮影。日本国内の導入現場ではありません)

概要

ピッキング・仕分け・箱詰めの場面で、ワークの取り扱いと工程間の連携を検討します。Parallel/Deltaロボットの適用性も、この中で確認します。

映像・写真
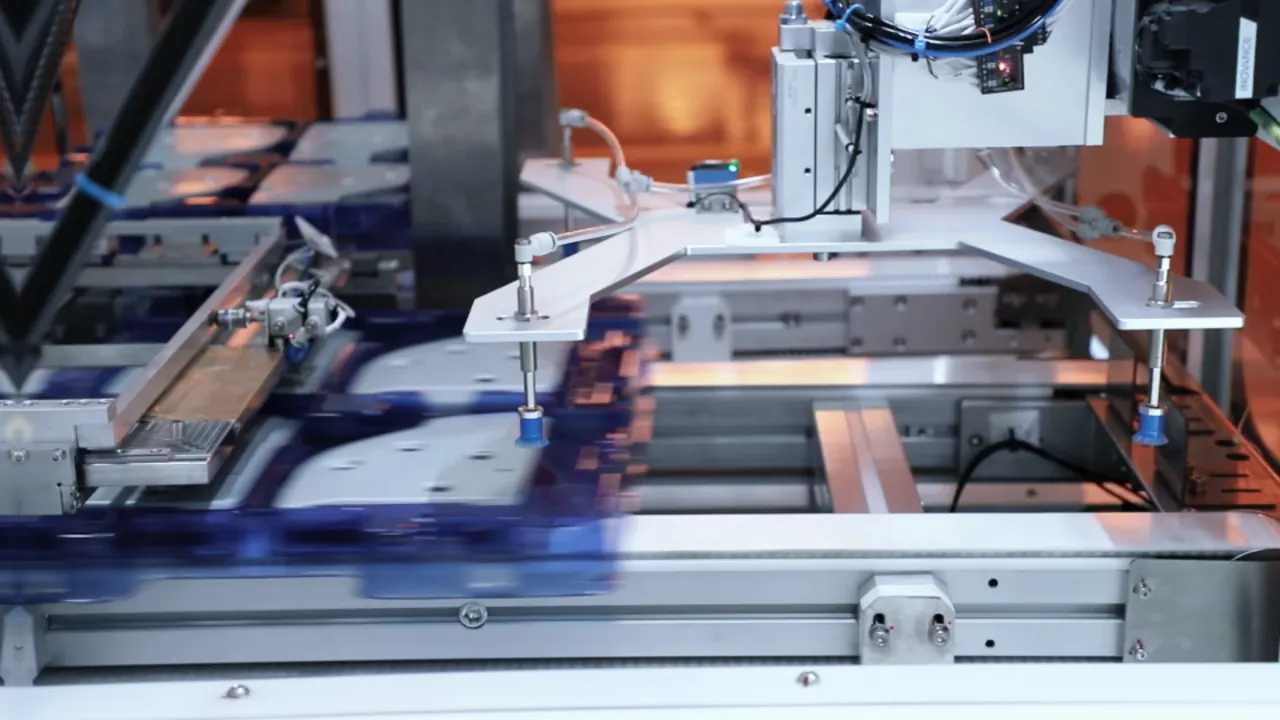
  • パラレルリンクロボットがプレス部品をトレーへ移載する様子
  • パラレルリンクロボットが、トレイ上のガラス部品を吸着して移載するデモ機

写真/映像:RobotPhoenix 本社提供(中国での撮影。日本国内の導入現場ではありません)

確認する項目

現場の課題

準備中課題の具体例は、正式資料の確認後に掲載します。

改善の方向性・適用条件

次の要件は、現場ごとに技術確認が必要です。

  • ワーク
  • タクト
  • ハンド
  • 画像認識
  • 箱・トレーの仕様

関連製品

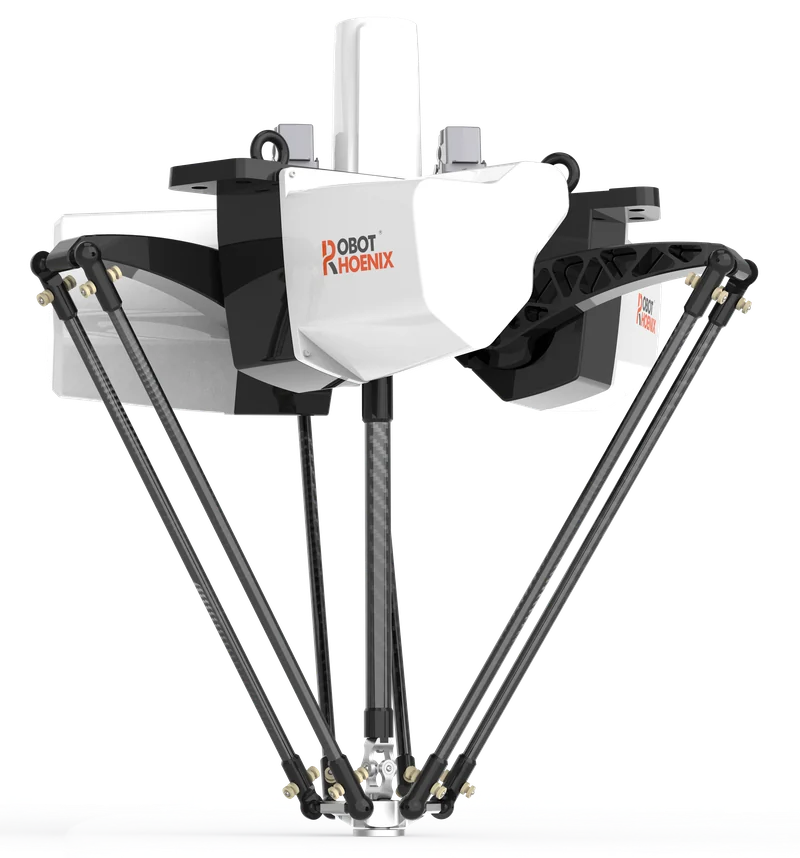
  • Bat800-S3の製品画像

    Parallel/Delta・Batシリーズ

    Bat800-S3

    動作範囲の直径800 mm、定格可搬質量3 kgの4軸高速モデル

    定格可搬質量(kg)
    3
    動作範囲(直径・mm)
    800
    軸数
    4
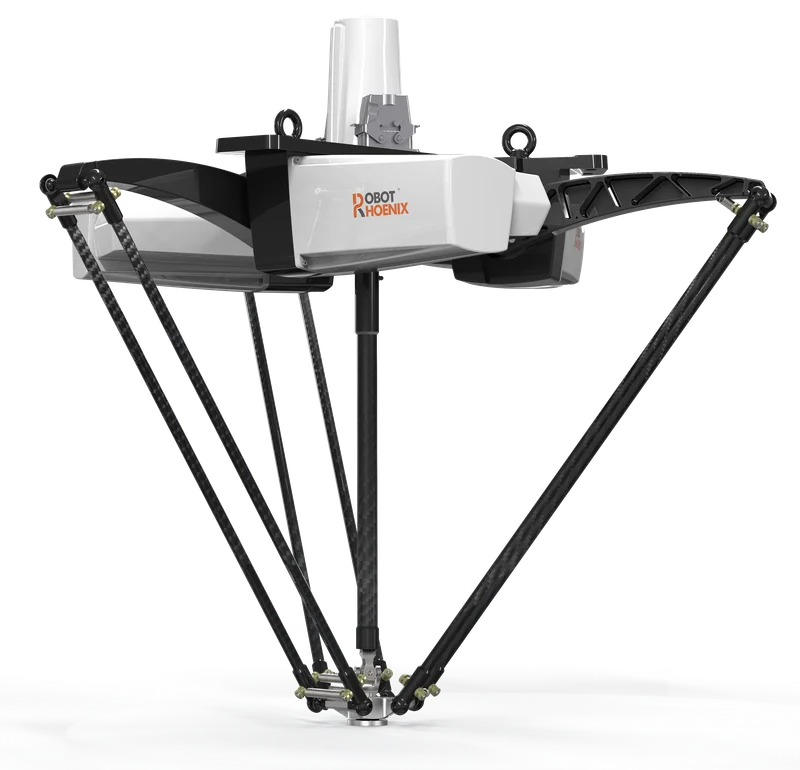
  • Bat1100-S3の製品画像

    Parallel/Delta・Batシリーズ

    Bat1100-S3

    動作範囲の直径1100 mm、最大サイクル260回/分のロングリーチモデル

    定格可搬質量(kg)
    3
    動作範囲(直径・mm)
    1100
    軸数
    4
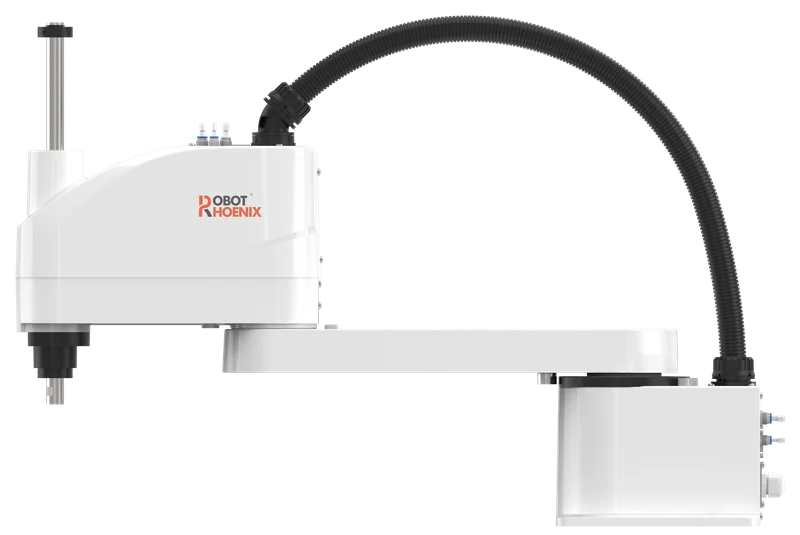
  • Python650-B6の製品画像

    SCARA・Pythonシリーズ

    Python650-B6

    アーム長650 mmの高精度SCARAロボット

    アーム長(第1・第2アームの合計)
    650mm
    繰り返し位置決め精度(第1・2軸)
    ±0.02mm
    繰り返し位置決め精度(第3軸)
    ±0.01mm

仕様:RobotPhoenix 本社英語サイト(robotphoenix.ai)の掲載値(2026年10月時点)。詳細は仕様書をご確認ください。
プロダクト一覧

関連資料

カタログ・仕様書は、資料ダウンロードのページからご覧いただけます。

Parallel/Delta・SCARAの資料

このソリューションについてのご相談

ご要望を簡潔にお知らせください。詳細な条件は、その後のご相談で確認します。

お問い合わせ