日用品
Household Products
日用品の取り出し・箱詰め・積み付けを、ワークの形状に合わせて検討します。
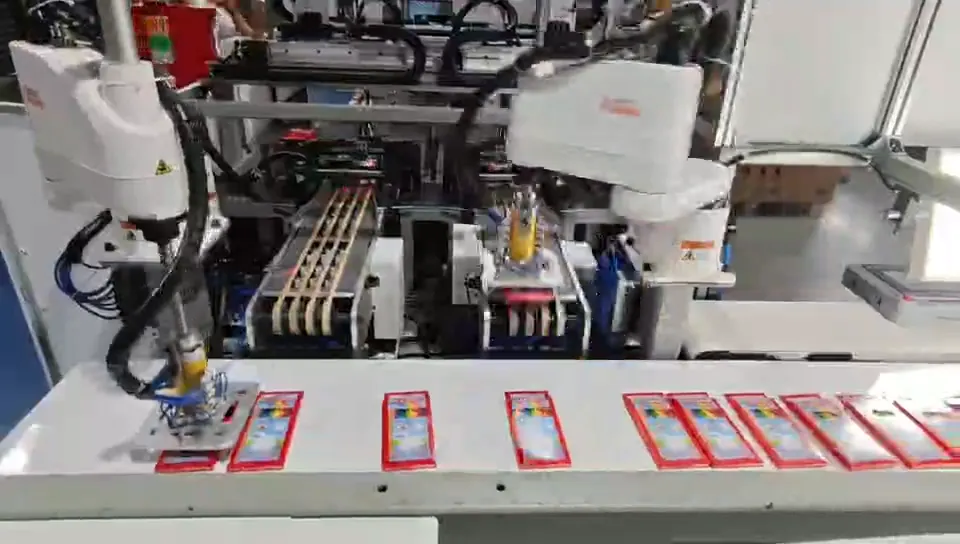
映像:RobotPhoenix 本社資料より(中国での撮影。日本国内の導入現場ではありません)
概要
日用品の現場では、包装された製品や箱入りの製品を、コンベヤ上から取り上げて所定の位置へ並べたり、箱へ詰めたりする工程が多くあります。
形状や大きさが多様なため、画像認識で位置を確認して取り上げる方法や、複数台のロボットで工程を分担する構成が検討されます。箱詰めのあとは、ケースのパレットへの積み付けまでを、一続きの工程として検討することもできます。
- 取り出し・整列
- 箱詰め
- パレタイジング
本社の導入例(中国)
本社が中国で手がけた工程の例です。映像は、この例のものです。
クレヨン(箱入り)の取り出し・定位置配置ワークステーション日本語校正前
課題日本語校正前
箱入りのクレヨンが、コンベヤで毎分55〜60個の速さでロボットの作業エリアへ送られます。ロボットは、画像認識で誘導するトラッキングピッキングを行い、反転コンベヤ上の所定の位置へ正確に置きます。
関連製品Python450-B6
特長日本語校正前
- 操作が簡単
- ワンクリックでの起動と、リアルタイムでの運転・保守に対応し、1名の作業者が複数の生産ラインを管理できます。
- 高精度な位置決め
- 1台のロボットに2Dビジョンカメラを組み合わせ、ワークの位置決め精度を高めます。
- コンベヤトラッキング
- 独自の高精度なコンベヤトラッキングのアルゴリズムにより、ワークの位置をリアルタイムで追跡します。
- 動的ピック&プレース
- 画像認識による誘導とコンベヤトラッキングを組み合わせ、ワークを動的に取り上げ、配置します。
- 2台の高効率な連携
- 2台のロボットが効率よく連携して動作します。現場の治具の構成、部品の供給方法、サイクルタイムの要件に合わせて対応できる構成とします。
出典:RobotPhoenix 本社英語サイト(robotphoenix.ai)の掲載内容を日本語に訳したもの。中国での導入例であり、日本国内の導入実績ではありません。 原文(英語)を見る
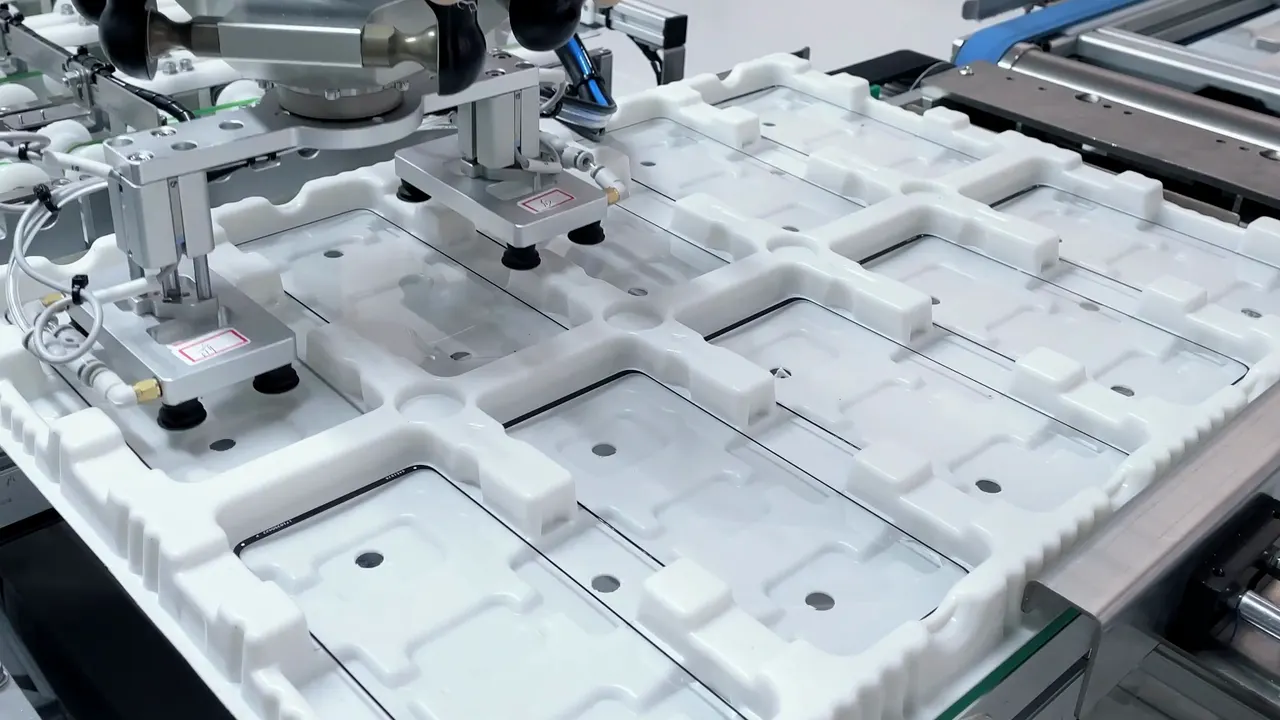
高速ピッキング・仕分箱詰
ピッキング・仕分けから箱詰めまで、工程間をつなぐ。
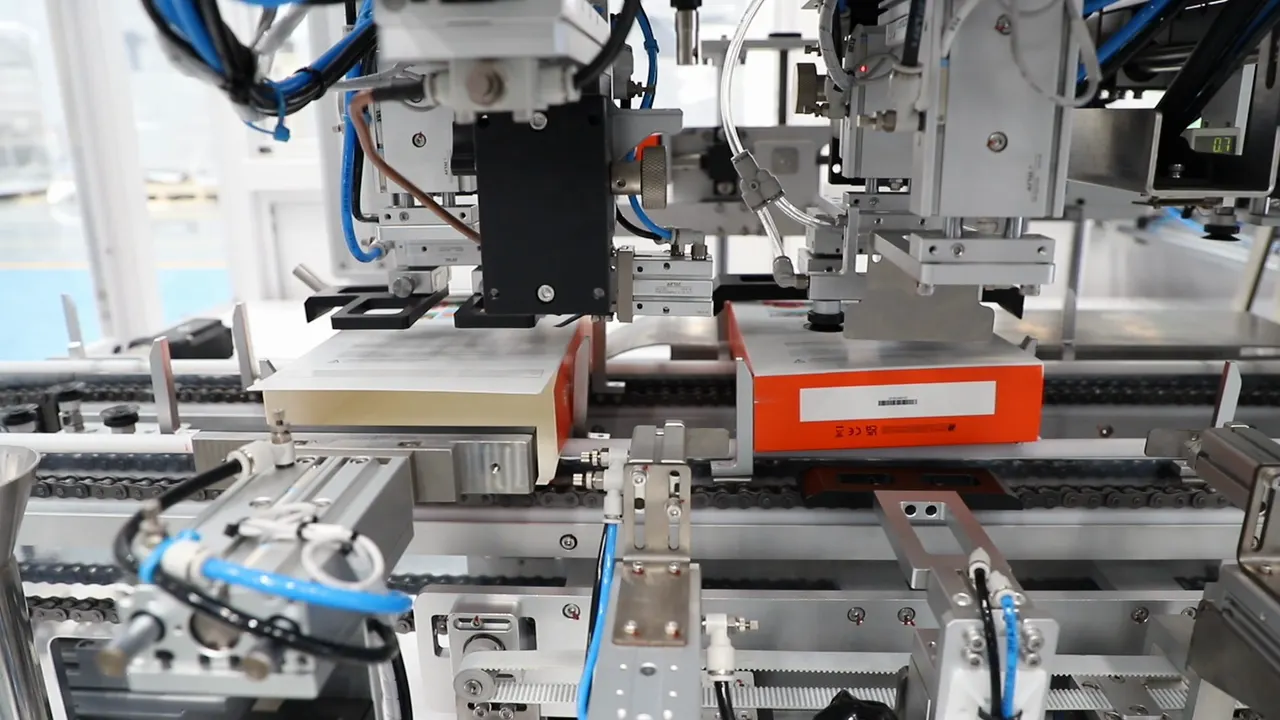
高速整列・供給
部品・製品の整列と、次工程への供給。
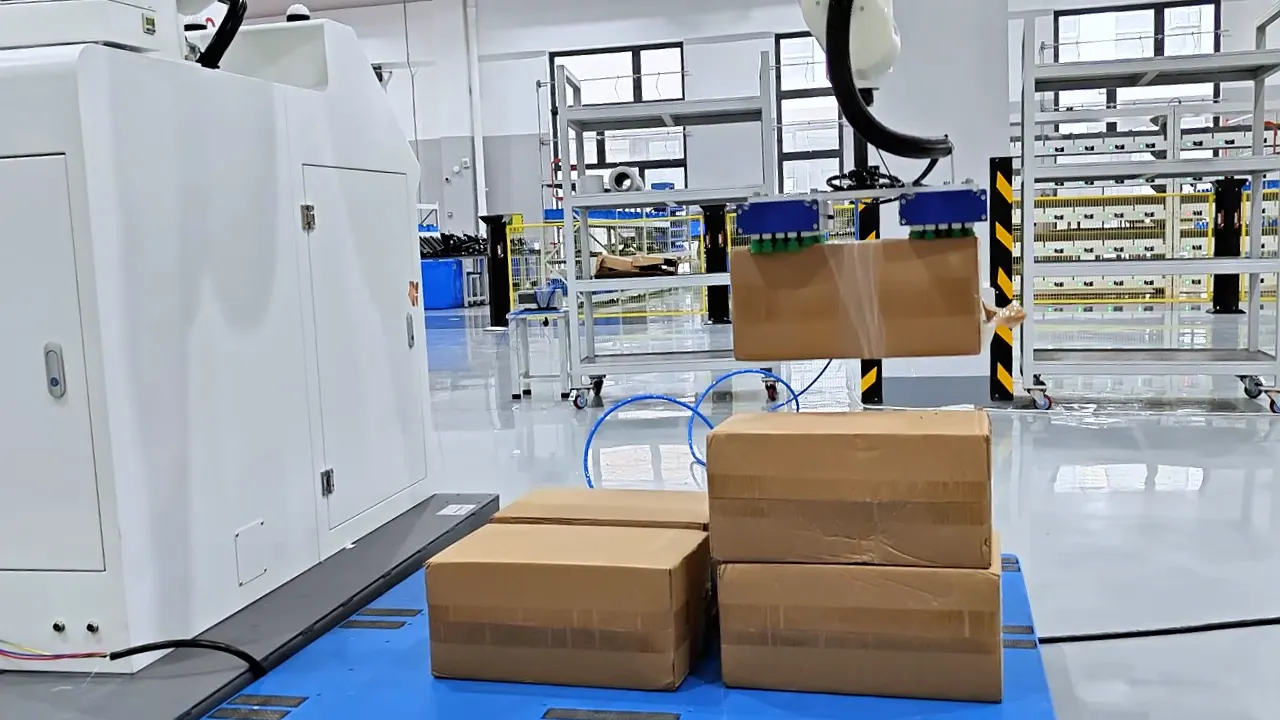
パレタイジング
重量物の積み付け工程を、現場条件に合わせて検討。
使用製品
この業種でご検討いただく主な製品です。最終的な機種は、ワークと現場条件を伺って選びます。
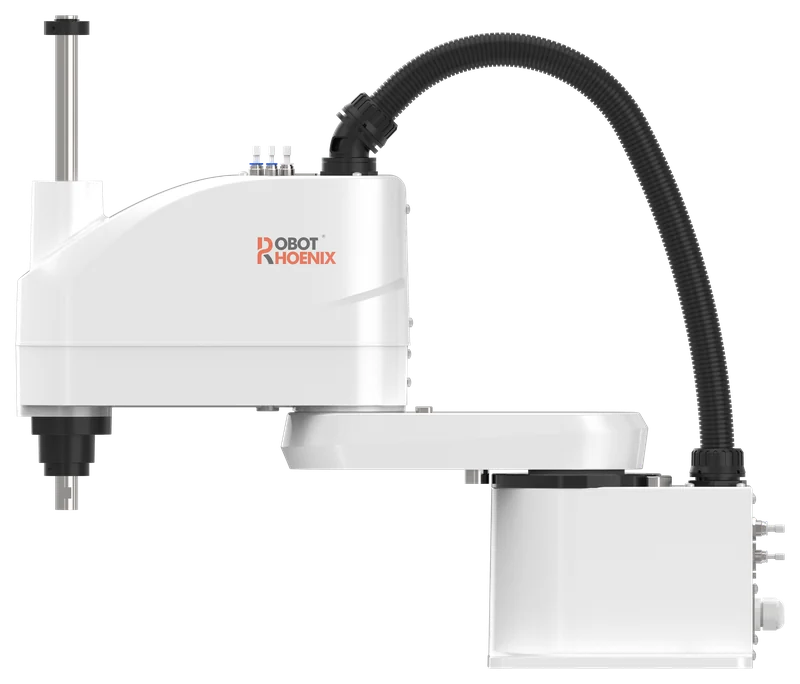
SCARA・Pythonシリーズ
Python450-B6
速度・精度・直線性に優れたアーム長450 mmのモデル
- アーム長(第1・第2アームの合計)
- 450mm
- 繰り返し位置決め精度(第1・2軸)
- ±0.02mm
- 繰り返し位置決め精度(第3軸)
- ±0.01mm
- 繰り返し位置決め精度(第4軸)
- ±0.01°
- 定格可搬質量
- 3kg
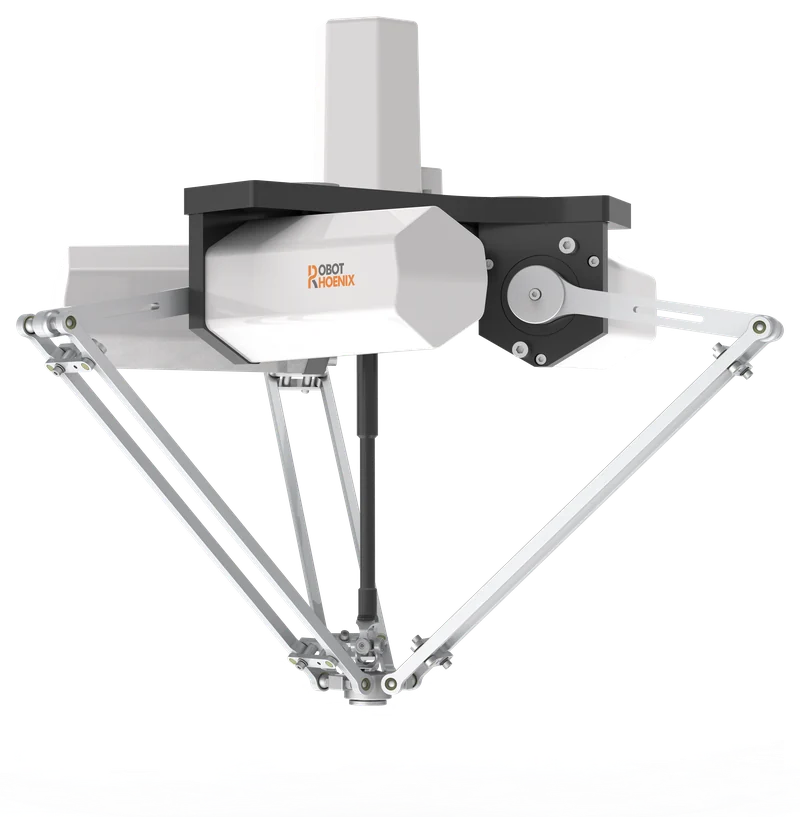
Parallel/Delta・Batシリーズ
Bat360-S1
コンパクトな4軸パラレルリンクロボット
- 定格可搬質量(kg)
- 1
- 動作範囲(直径・mm)
- 360
- 軸数
- 4
- 第4軸モーター下部取付
- あり
- 繰り返し位置決め精度(mm)
- ±0.05
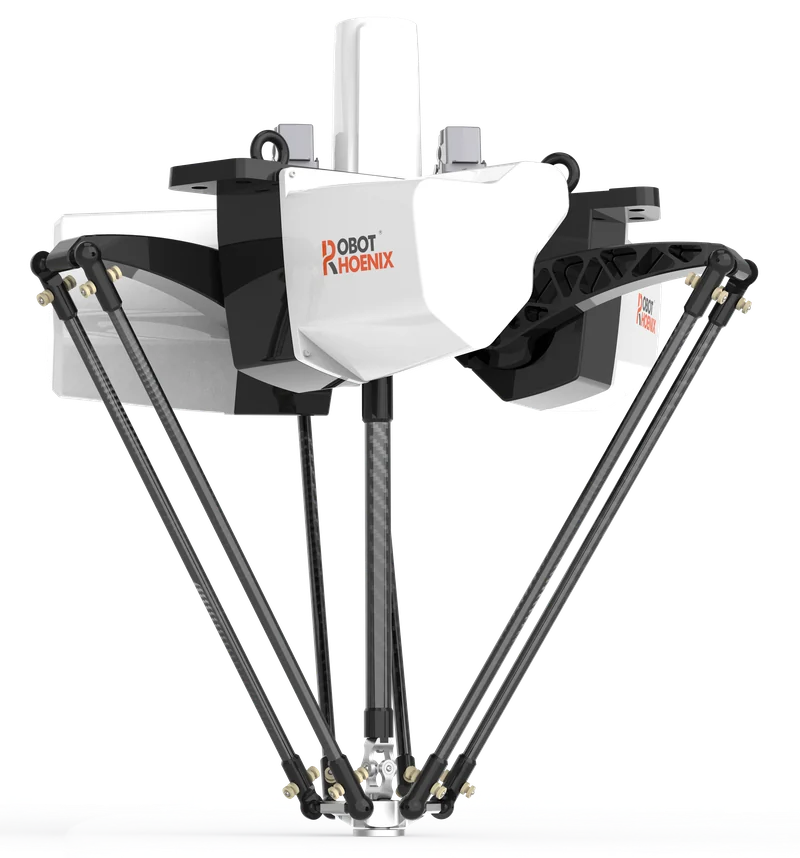
Parallel/Delta・Batシリーズ
Bat800-S3
動作範囲の直径800 mm、定格可搬質量3 kgの4軸高速モデル
- 定格可搬質量(kg)
- 3
- 動作範囲(直径・mm)
- 800
- 軸数
- 4
- 第4軸モーター下部取付
- なし
- 繰り返し位置決め精度(mm)
- ±0.05
仕様:RobotPhoenix 本社英語サイト(robotphoenix.ai)の掲載値(2026年10月時点)。詳細は仕様書をご確認ください。
カタログ・仕様書は、資料ダウンロードのページからご覧いただけます。
資料ダウンロード