その他・製造業
Other Manufacturing
業種を問わず、部品の供給・整列・箱詰め・搬送を検討します。
確認用
映像候補(ご確認用)
掲載する映像を1本お選びください。選ばれた映像だけを掲載します。
映像にカーソルを合わせる(スマートフォンでは映像をタップする)と、再生します。
候補A
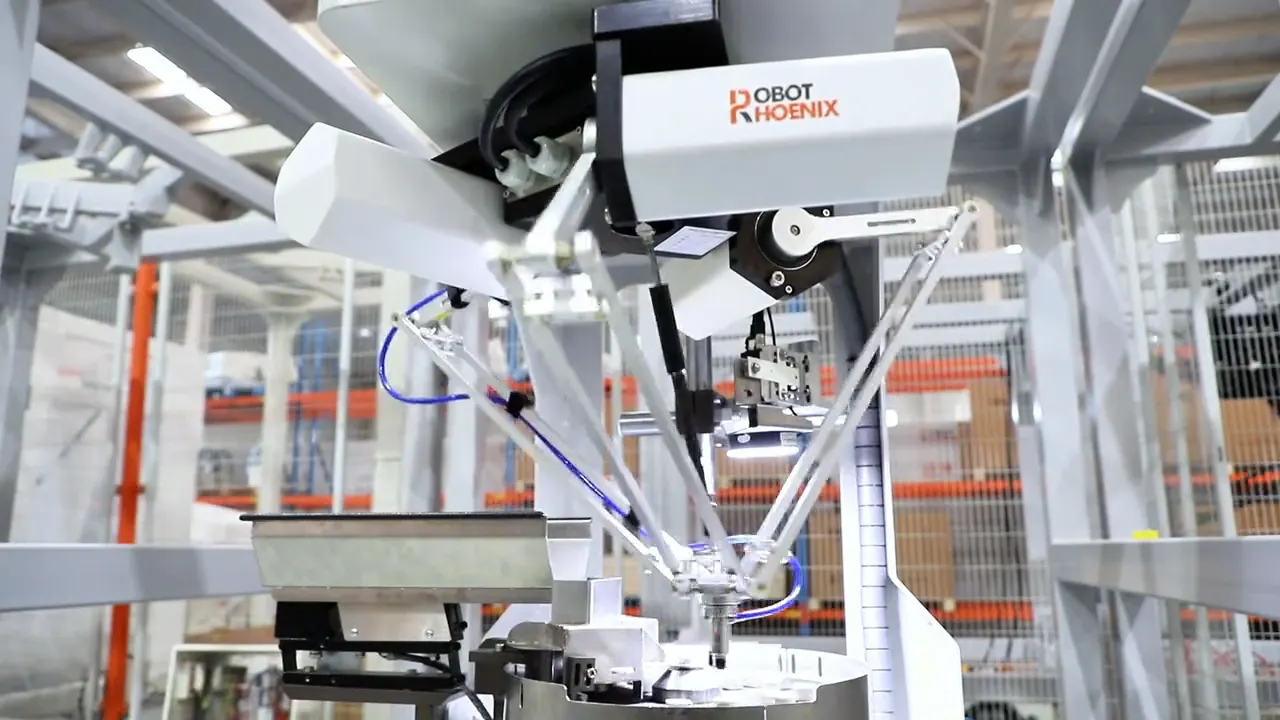
パーツフィーダからの部品供給
出典:本社提供の映像
候補B
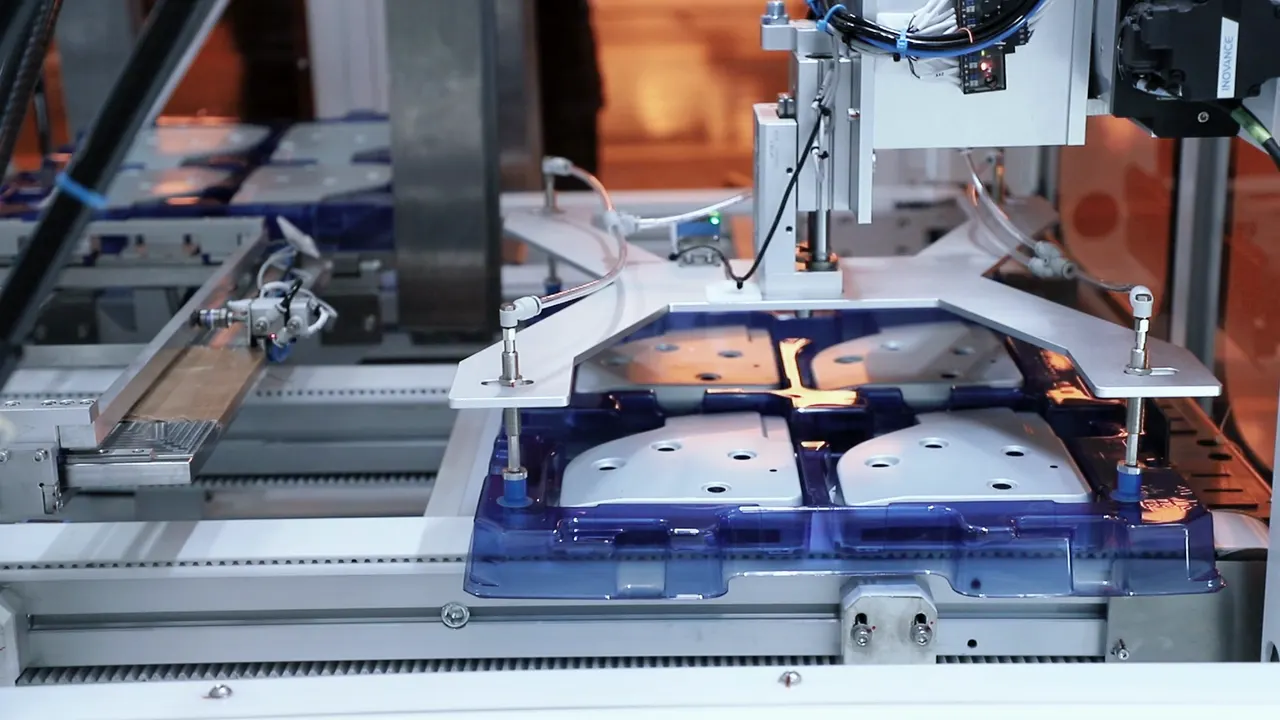
部品トレーの搬送
出典:本社提供の映像
候補C
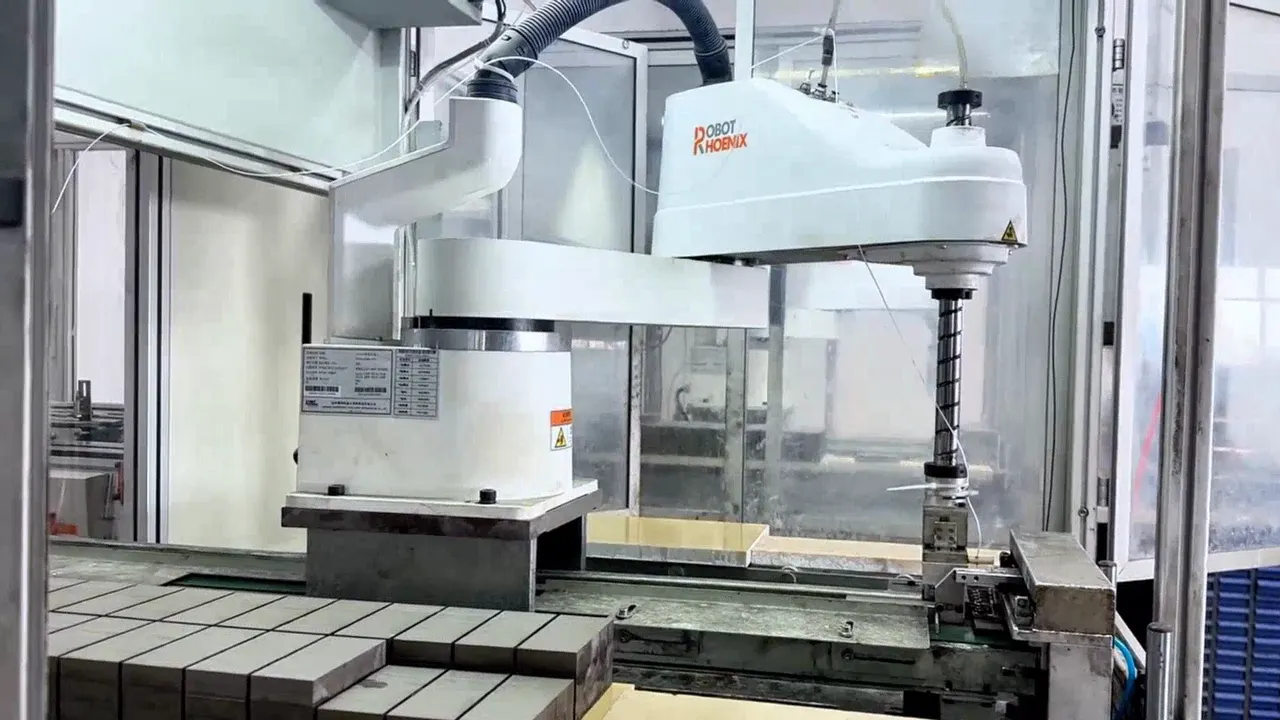
角形ワークの整列
出典:本社資料(中期業績会 PPT)
映像:RobotPhoenix 本社資料より(中国での撮影。日本国内の導入現場ではありません)
確認用
選ばれた映像1本が、ここに入ります。
選定後は、左に映像、右に業種の紹介という並びで掲載します。
概要
ここに挙げた業種のほかにも、機械部品・樹脂部品・金属部品など、さまざまな製造業の現場で、部品の供給・整列・箱詰め・搬送の工程にロボットが使われます。
対象物の形状・重さ・個数と、前後の工程によって、適した構成は変わります。ご相談の際は、対象物の写真や図面、現在の作業の流れ、希望のタクトをお知らせいただくと、検討が進めやすくなります。
ご紹介する映像は、本社が中国で撮影したものです。
- 供給・整列
- 箱詰め
- 搬送
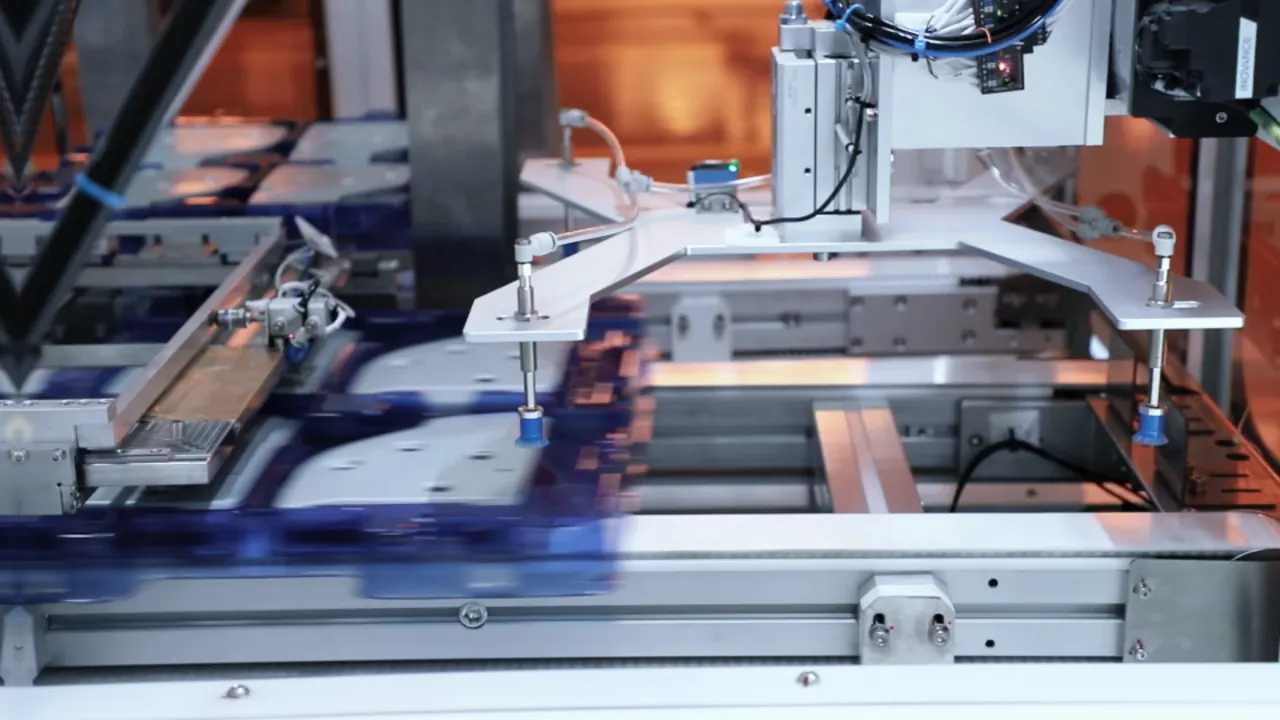
高速ピッキング・仕分箱詰
ピッキング・仕分けから箱詰めまで、工程間をつなぐ。
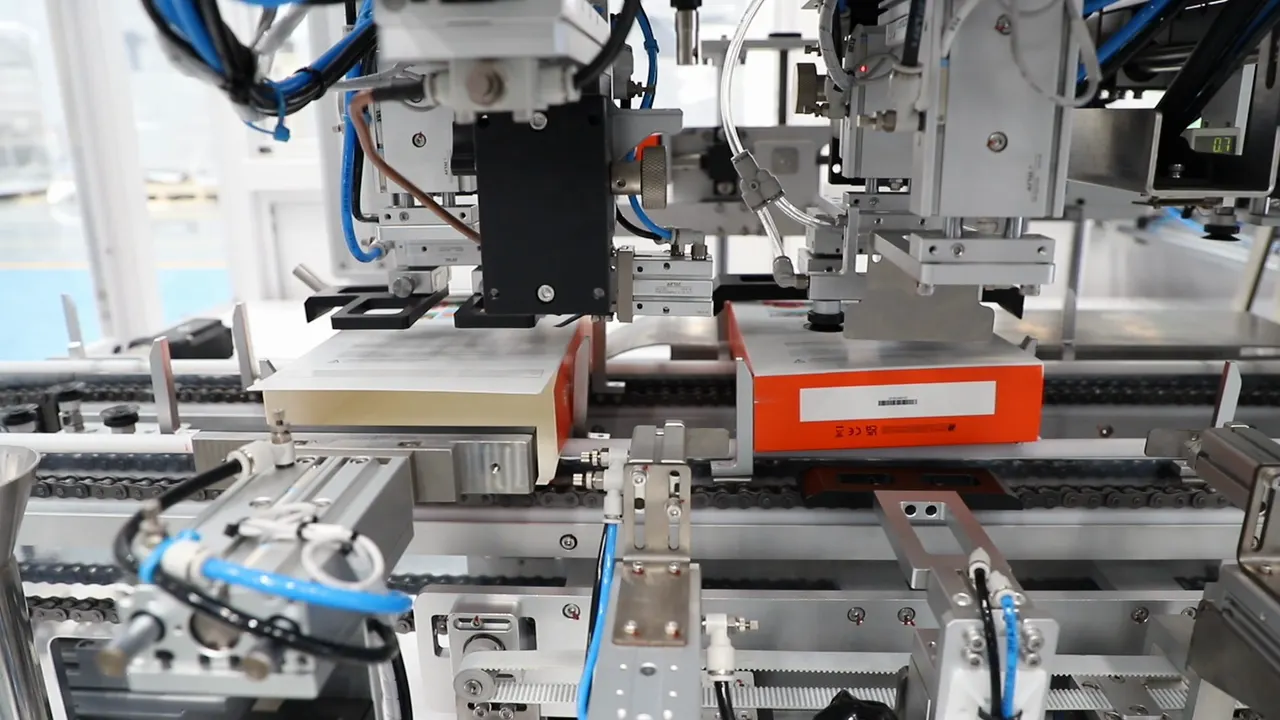
高速整列・供給
部品・製品の整列と、次工程への供給。
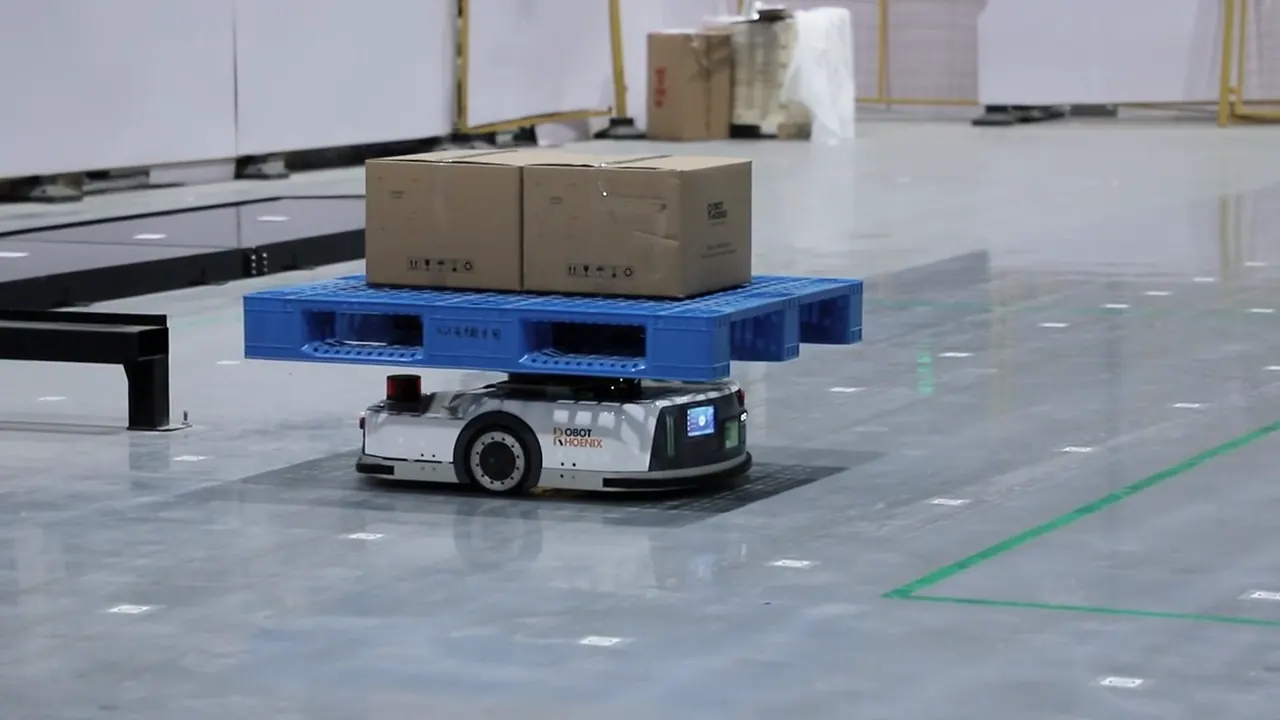
搬送自動化
AGV/AMRの搬送タスクと運行ロジック。
使用製品
この業種でご検討いただく主な製品です。最終的な機種は、ワークと現場条件を伺って選びます。
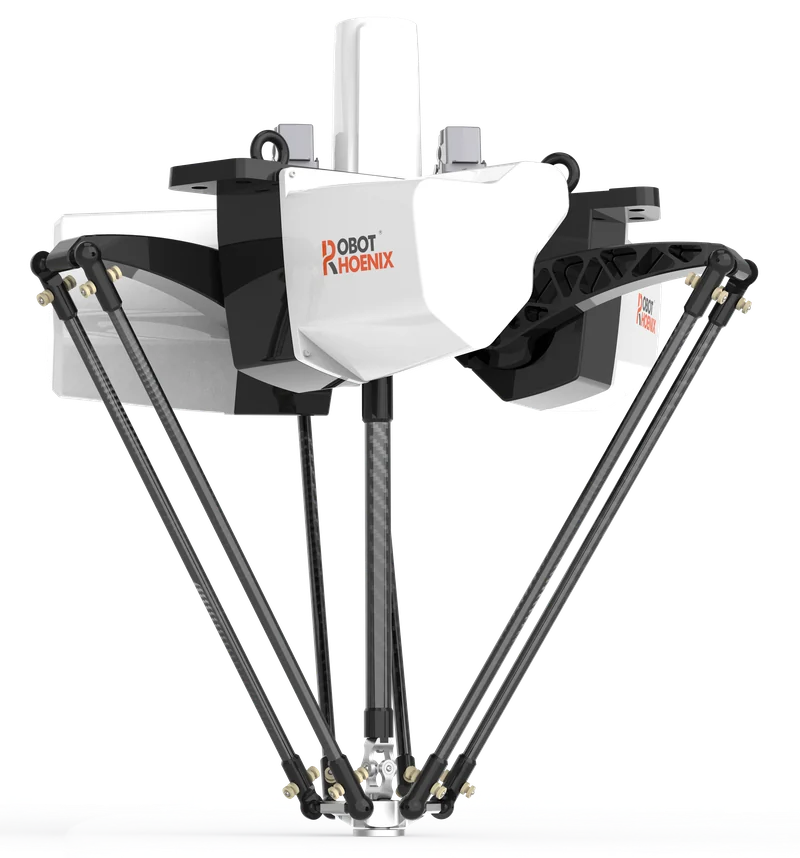
Parallel/Delta・Batシリーズ
Bat800-S3
動作範囲の直径800 mm、定格可搬質量3 kgの4軸高速モデル
- 定格可搬質量(kg)
- 3
- 動作範囲(直径・mm)
- 800
- 軸数
- 4
- 第4軸モーター下部取付
- なし
- 繰り返し位置決め精度(mm)
- ±0.05
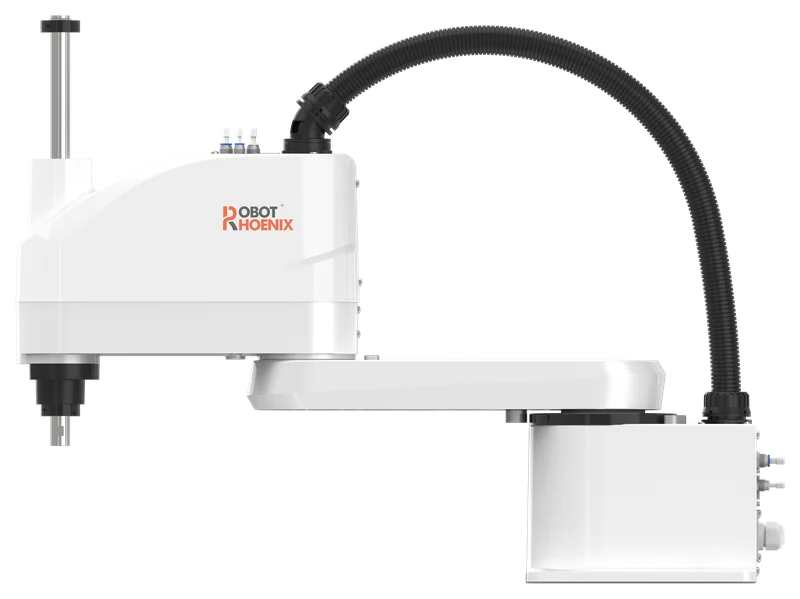
SCARA・Pythonシリーズ
Python550-B6
アーム長550 mm、定格可搬質量3 kgの標準モデル
- アーム長(第1・第2アームの合計)
- 550mm
- 繰り返し位置決め精度(第1・2軸)
- ±0.02mm
- 繰り返し位置決め精度(第3軸)
- ±0.01mm
- 繰り返し位置決め精度(第4軸)
- ±0.01°
- 定格可搬質量
- 3kg
仕様:RobotPhoenix 本社英語サイト(robotphoenix.ai)の掲載値(2026年10月時点)。詳細は仕様書をご確認ください。
カタログ・仕様書は、資料ダウンロードのページからご覧いただけます。
資料ダウンロード