概要日本語校正前
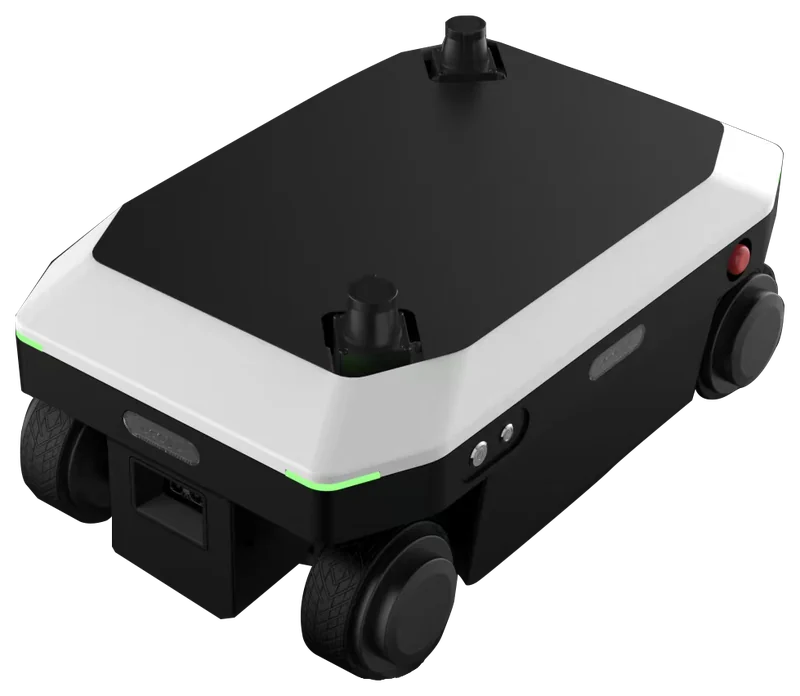
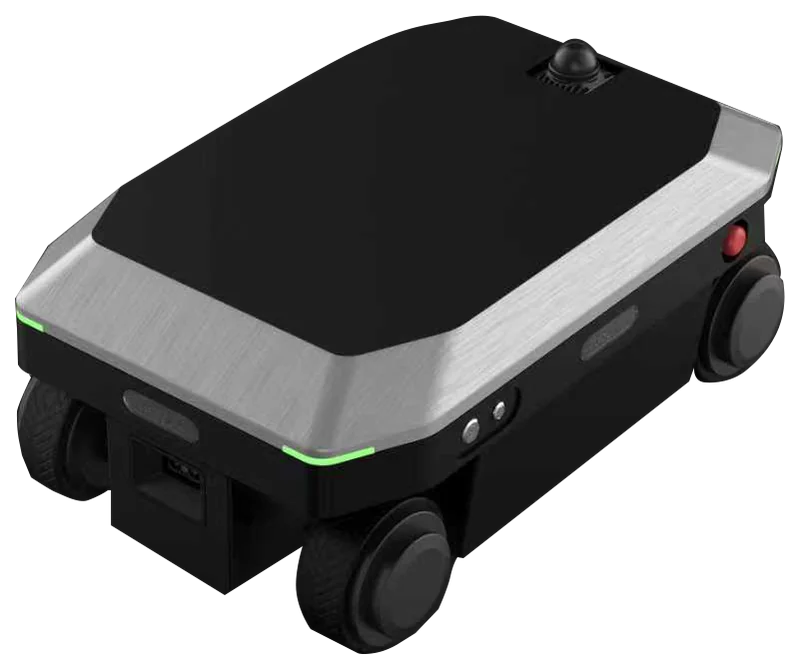
RobotPhoenix H100/H200 ヒューマノイドロボット用シャーシは、エンボディドインテリジェントロボットの開発と展開を加速するために設計された、次世代の移動プラットフォームです。先進のモーション制御技術、高性能な関節モジュール、インテリジェントな電源管理、柔軟なハードウェア構成を組み合わせ、将来のヒューマノイドロボット応用を構築するための信頼できる基盤を提供します。
モジュール式のヒューマノイドロボットプラットフォームとして設計されており、研究者、開発者、産業パートナーが、AIによる認識、自律動作、人とロボットのインタラクション、スマート製造、サービスロボット、エンボディドインテリジェンスの研究など、知的なロボット応用を探求できます。
RobotPhoenixの産業用ロボットとインテリジェントオートメーションの知見を土台に、H100/H200はロボットのハードウェアと人工知能の橋渡しをし、ロボットが環境をより深く理解し、複雑な動作を実行し、物理世界と自然にやり取りできるようにします。
※説明文は H100/H200 共通です。仕様表は総部サイトの記載(未記入の項目は省略)。
仕様
| 基本仕様 | |
|---|---|
| 外形寸法 | 720 × 550 × 335 (±2) mm |
| 旋回直径 | 850 mm |
| 質量 | 70 kg |
| 定格可搬質量 | 200 kg |
| 最低地上高 | 40 mm |
| 定格走行速度(定格荷重/空荷) | 72 / 90 m/min |
| 駆動構成 | 4輪全方向駆動 |
| ナビゲーション | LiDAR SLAM |
| 停止位置精度 | ±10 mm |
| 停止角度精度 | ±1° |
| バッテリー種別 | リン酸鉄リチウム/三元系リチウム(オプション) |
| 容量/定格電圧 | 20 / 48 + 40 / 48 Ah/V(オプション) |
| 前方LiDAR障害物検知(数量/設置高さ) | 310.5 mm |
| 走査角度 | 270° |
| 3Dビジョン障害物回避 | オプション(前/後/左/右) |
| 非常停止ボタン | 2(左右に各1) |
| 音・光による警報 | 標準 |
| 使用環境 | |
| 使用場所 | 屋内 |
| 床面の条件 | 硬いコンクリート、または導電性プラスチックの床を推奨。走行面には金属片・油汚れ・腐食性の液体などの障害物がないこと。床の継ぎ目は避け、避けられない場合は10 mm以下とする。床の最大勾配は8°、精密な位置決めを行う箇所では1°以下。ブレーキの安全性と位置決め精度を確保するため、床の滑り摩擦係数は0.5以上とする。 |
| 使用温度 | −10°C〜40°C |
| 充電時の温度 | 0°C〜40°C |
| 相対湿度 | 10%〜90%(結露なきこと) |
| 無線通信 | デュアルバンドWi-Fi 2.4 GHz/5 GHz、電波強度 > −70 dBm |
仕様:RobotPhoenix 本社英語サイト(robotphoenix.ai)の掲載値(2026年10月時点)。詳細は仕様書をご確認ください。項目名は日本語に訳しています(日本語校正前)。 本社サイトの該当ページ(英語)
特長日本語校正前
エンボディドインテリジェンスに対応したプラットフォーム
AIロボット開発に向けた高い柔軟性
先進的なモーション制御技術
信頼性の高いロボットハードウェア基盤
モジュール式で拡張可能な構成
シミュレーションから実環境への展開まで
主な用途日本語校正前
- エンボディドAIの研究
- ヒューマノイドロボットの開発
- スマート製造
- 教育・イノベーション
カタログ・仕様書
Camel-H200を含むヒューマノイドの製品資料は、資料ダウンロードのページからご覧いただけます。