概要日本語校正前
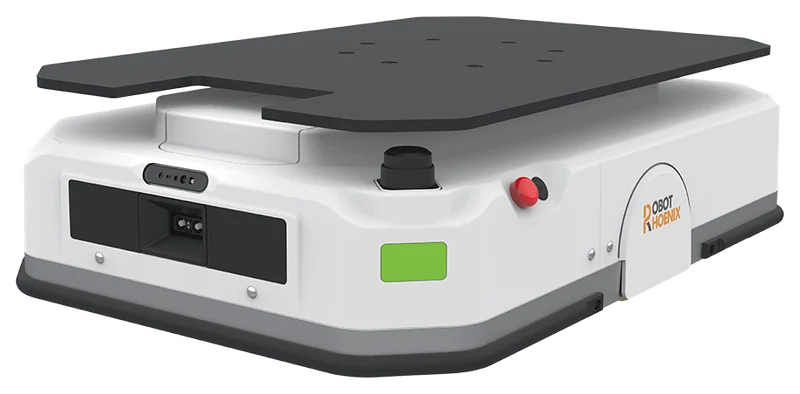
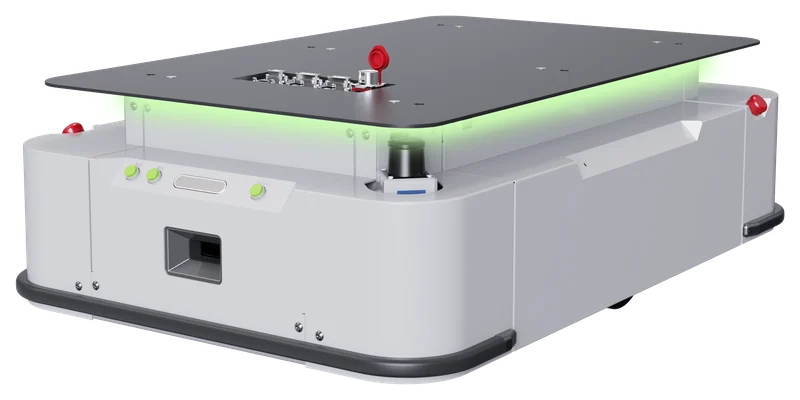
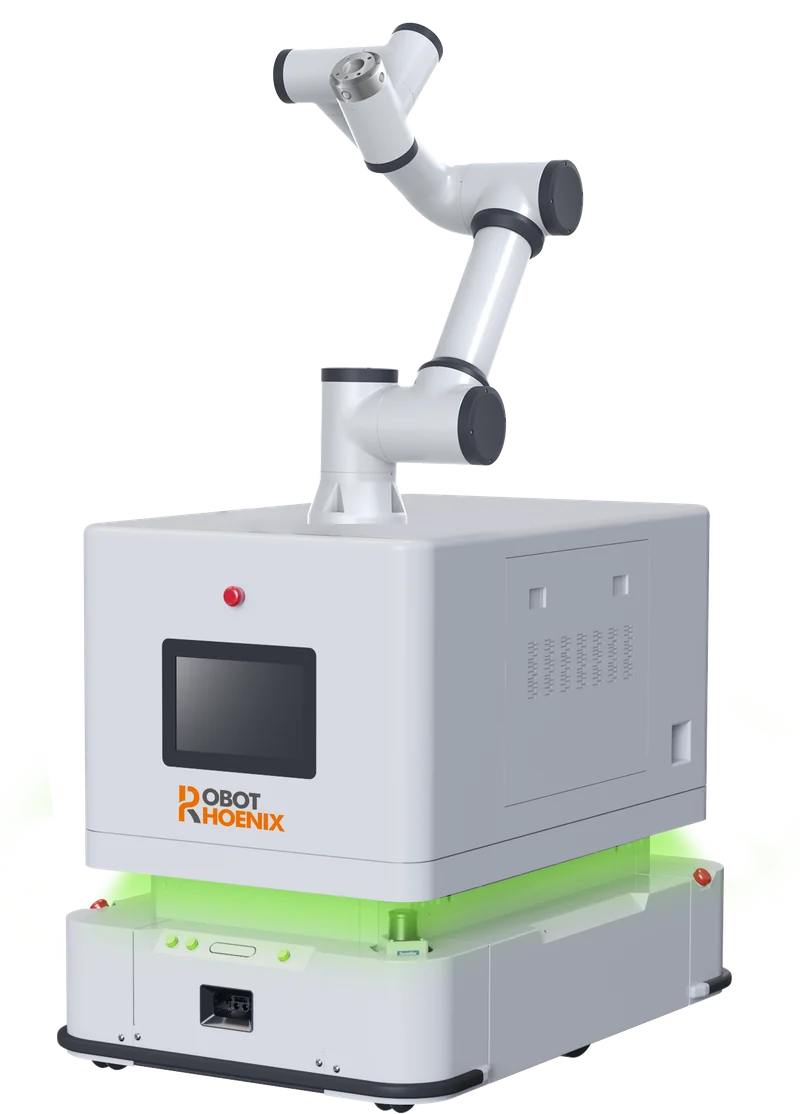
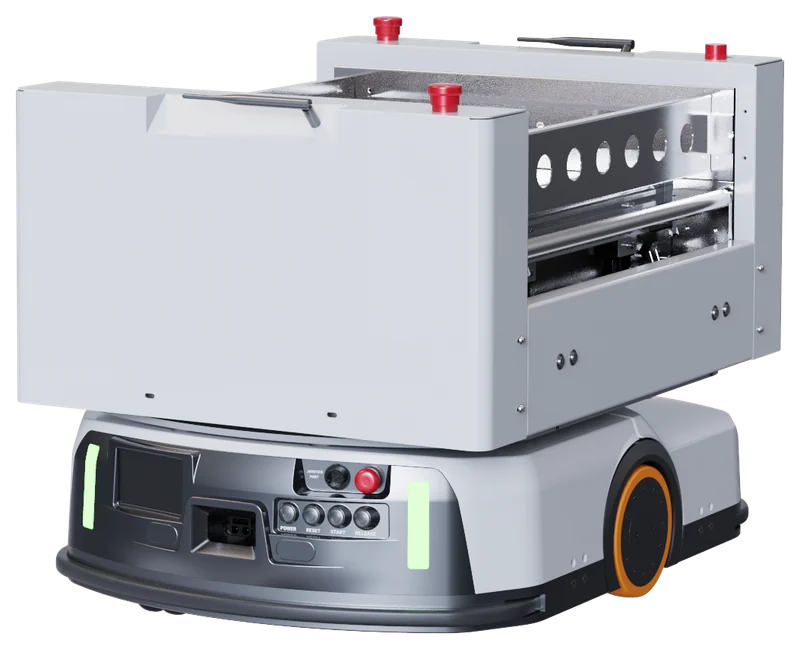
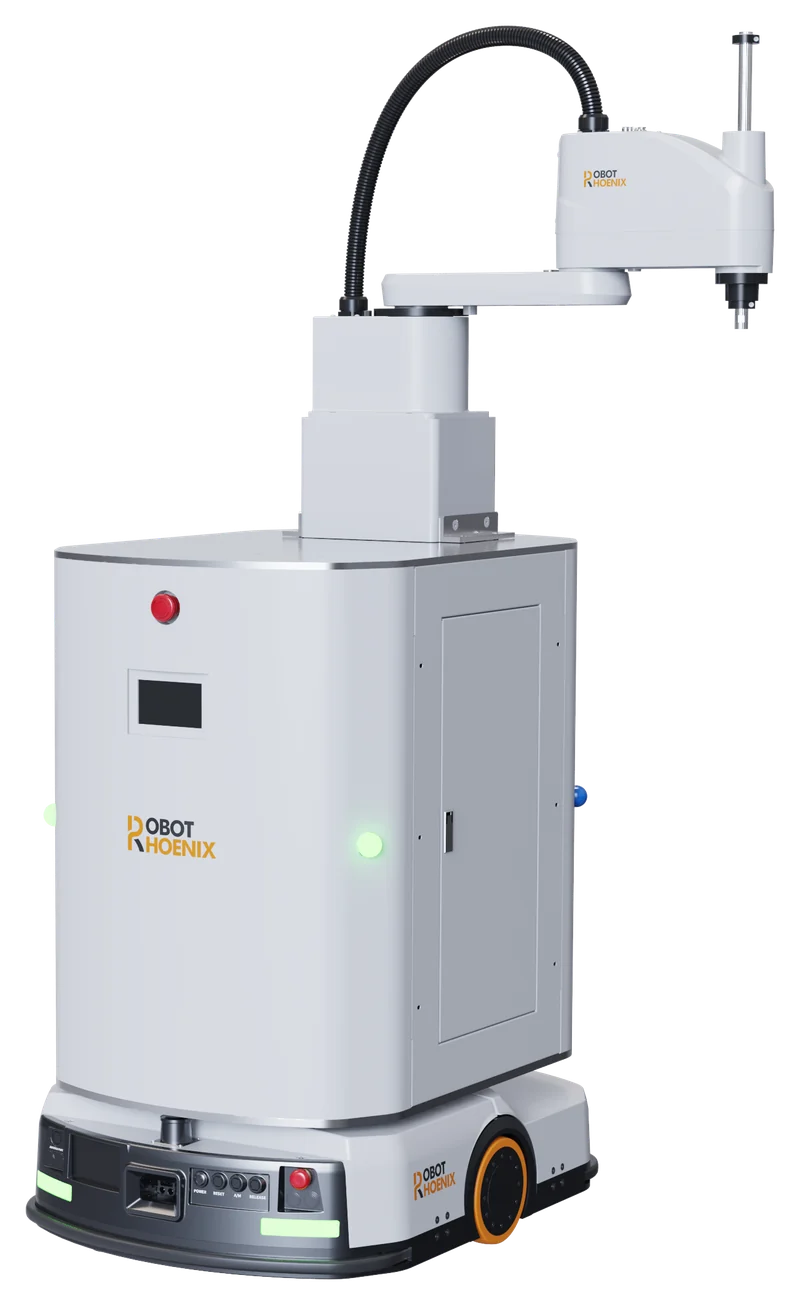
Camel600-SCR-B-L06は、産業現場での柔軟なマテリアルハンドリングと移動マニピュレーションに向けた、スマートな移動ロボットプラットフォームです。ロボットアームを除く定格可搬質量200 kg、自律ナビゲーション、ビジョンによる位置決めにより、変化の多い生産・物流の現場で効率的な移動とハンドリングを実現します。
レーザーSLAM/QRコード誘導と2輪差動駆動を備え、信頼性の高い自律移動と、精密なドッキング・位置決めを両立します。安全機能を統合し、定格稼働時間は最大6時間で、連続した構内物流や工場の自動化に適しています。
仕様
| 基本仕様 | |
|---|---|
| 外形寸法(L×W×H) | 950×650×500mm |
| 旋回直径 | 965mm |
| 自重 | 200kg(ロボットアームを除く) |
| 走行性能 | |
| 定格走行速度(空荷/満載) | 1.5/1.2m/s |
| 加速度(空荷/満載) | 0.3/0.3 m/s² |
| 駆動方式 | 2輪差動駆動 |
| 位置決め・ナビゲーション | |
| ナビゲーション方式 | レーザーSLAM/QRコード |
| 終端の位置決め方式 | ビジョン(3D/2D) |
| 停止位置精度/角度精度 | ±5mm/±1° |
| バッテリー | |
| 容量/定格電圧 | 24Ah/48V |
| 充放電サイクル | 1,500回(満充放電) |
| 定格稼働時間 | 6時間 |
| 充電時間(完全放電後) | 1.5時間 |
| バッテリー交換への対応 | なし |
| 安全保護 | |
| 非常停止ボタン | 2個(前後に各1個) |
| 接触保護 | 圧電式エッジスイッチ |
| レーザー障害物回避の範囲 | 前方260°/後方180° |
仕様:RobotPhoenix 本社英語サイト(robotphoenix.ai)の掲載値(2026年10月時点)。詳細は仕様書をご確認ください。項目名は日本語に訳しています(日本語校正前)。 本社サイトの該当ページ(英語)
特長日本語校正前
自社開発のビジョンシステム
自社開発のアーム
自社開発のシャーシ
主な用途日本語校正前
- マテリアルハンドリング・構内物流ソリューション:搬送自動化
- 移動マニピュレーション
カタログ・仕様書
Camel600-SCR-B-L06を含むAGV/AMRの製品資料は、資料ダウンロードのページからご覧いただけます。関連資料:AGV/AMR 製品資料(英語版)。