概要日本語校正前
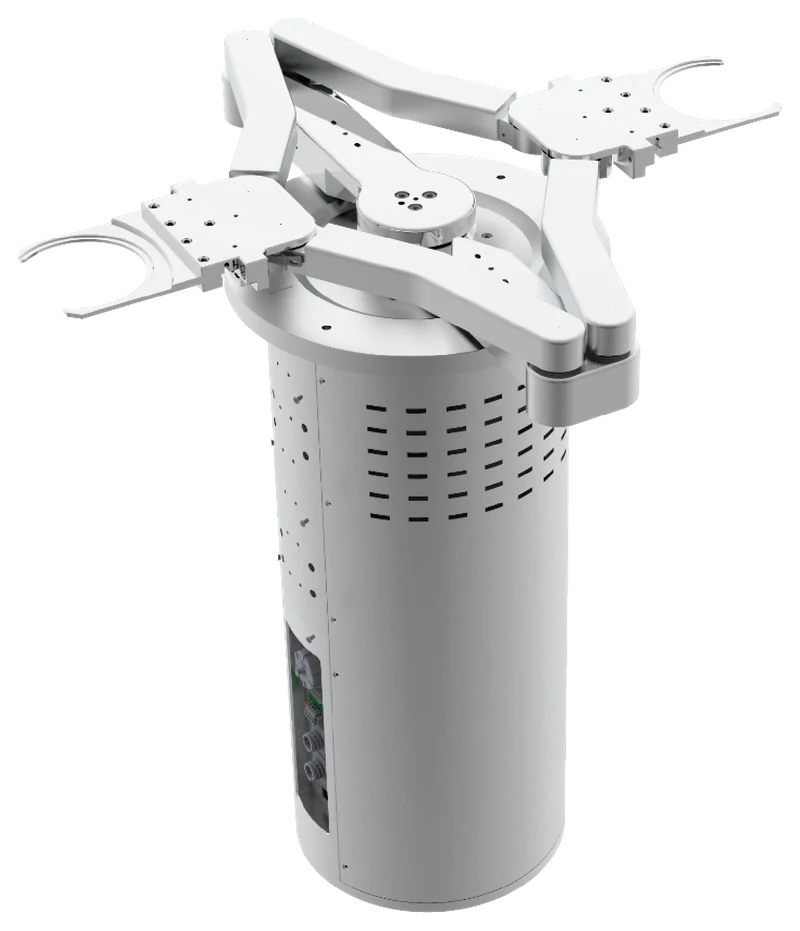
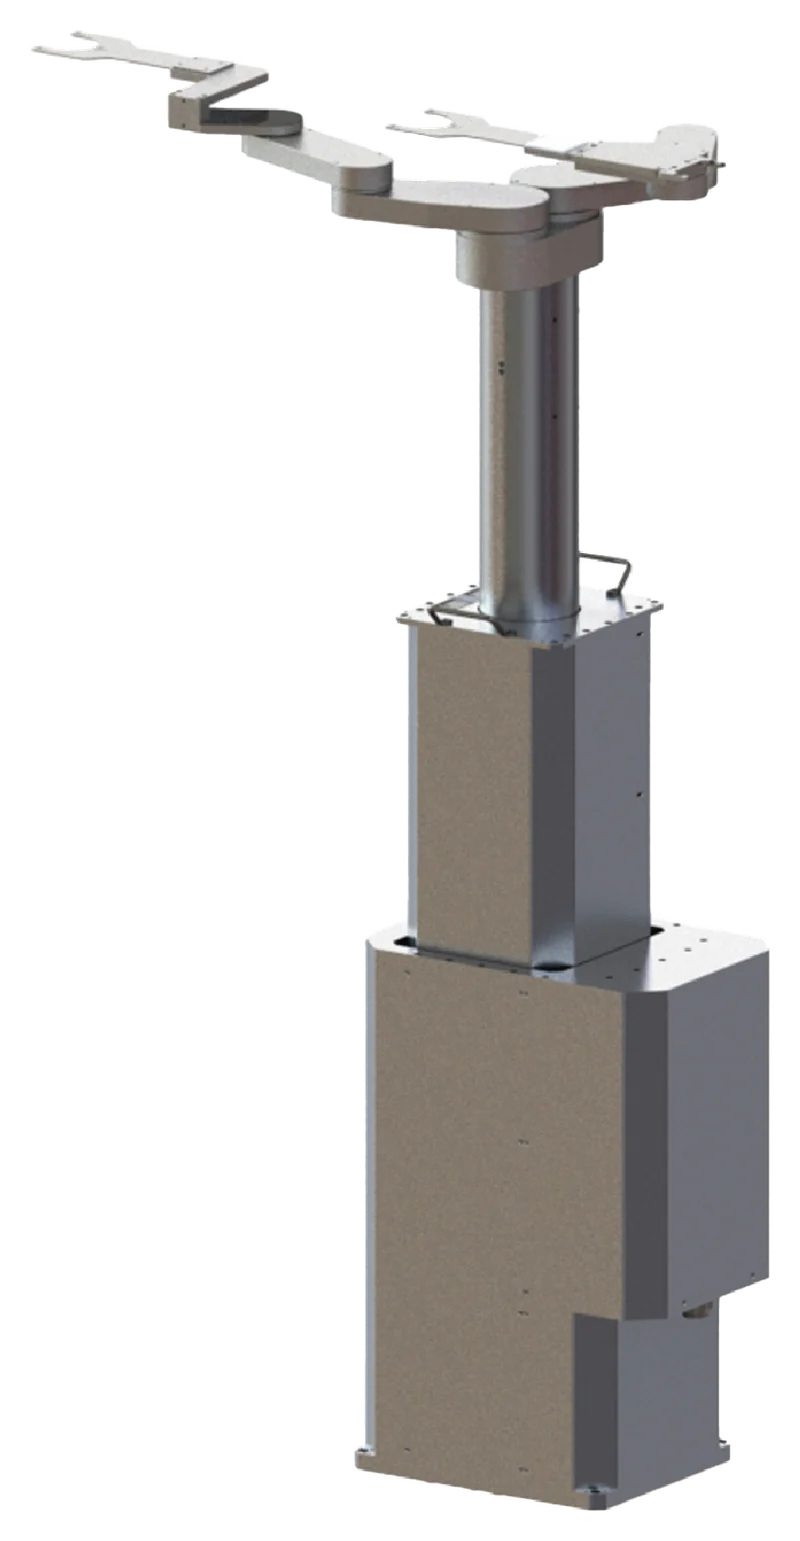
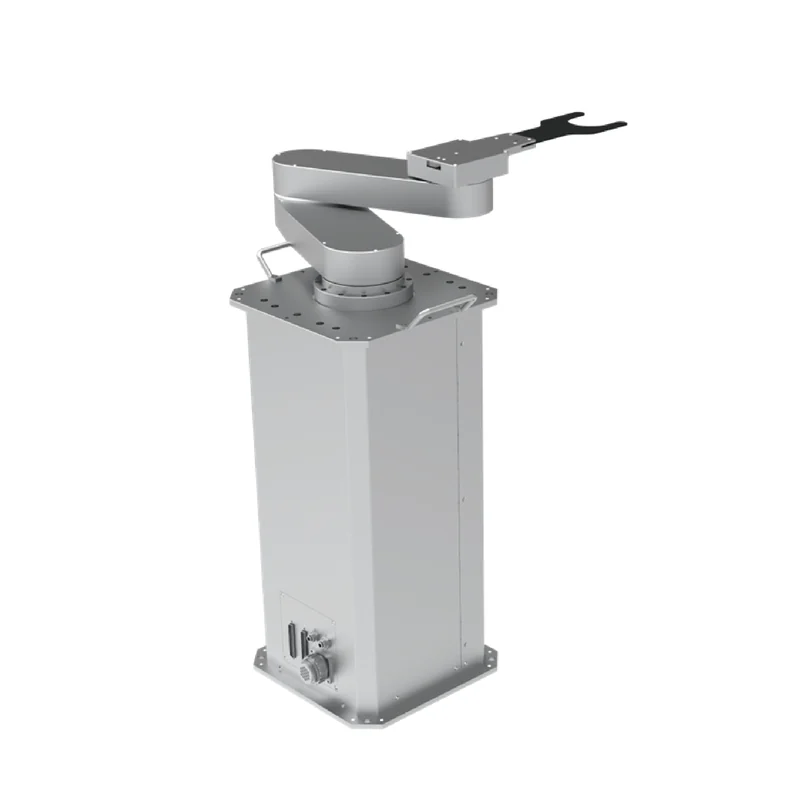
RW-A000Hは、信頼性が高く精密な半導体の自動化に向けた、高可搬質量のウェハ搬送ロボットです。低電圧サーボアームを備え、可搬質量は最大10 kg。上部または下部への取付に柔軟に対応し、AC 220 Vで動作します。
仕様
| 駆動方式(R/Z/T軸) | 低電圧サーボ |
|---|---|
| 動作範囲(R軸) | アーム長 190/260 mm |
| 動作範囲(Z軸) | 300/450/500mm |
| 動作範囲(T軸) | 0〜340° |
| 最大速度(R軸) | 700mm/s |
| 最大速度(Z軸) | 500mm/s |
| 最大速度(T軸) | 130°/s |
| 繰り返し位置決め精度(R/Z軸) | ±0.1mm |
| 繰り返し位置決め精度(T軸) | ±0.02° |
| 騒音 | ≤80dB |
| 電源 | 単相AC 220V、50/60Hz |
| ケーブル長 | 3m(標準) |
| エア供給(CDA) | Φ6クイック継手、0.4〜0.6MPa、10NL/min |
| 真空 | -50〜-70kPa |
| 搬送時の振動値 | <0.5g |
| I/Oインターフェース | 8IN;8OUT |
| 取付方式 | 上部/下部取付 |
| 可搬質量 | ≤10kg(エンドエフェクタを含む) |
| エンドエフェクタ | 高荷重フォーク(カスタマイズ可) |
仕様:RobotPhoenix 本社英語サイト(robotphoenix.ai)の掲載値(2026年10月時点)。詳細は仕様書をご確認ください。項目名は日本語に訳しています(日本語校正前)。 本社サイトの該当ページ(英語)
主な用途日本語校正前
カタログ・仕様書
RW-A000Hを含むウェハー搬送の製品資料は、資料ダウンロードのページからご覧いただけます。