概要日本語校正前
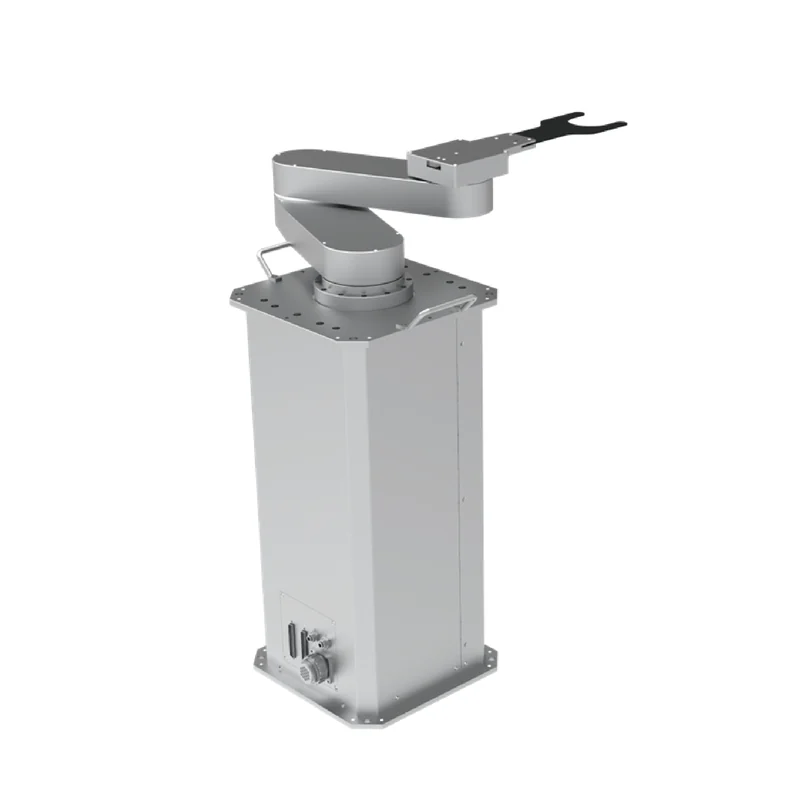
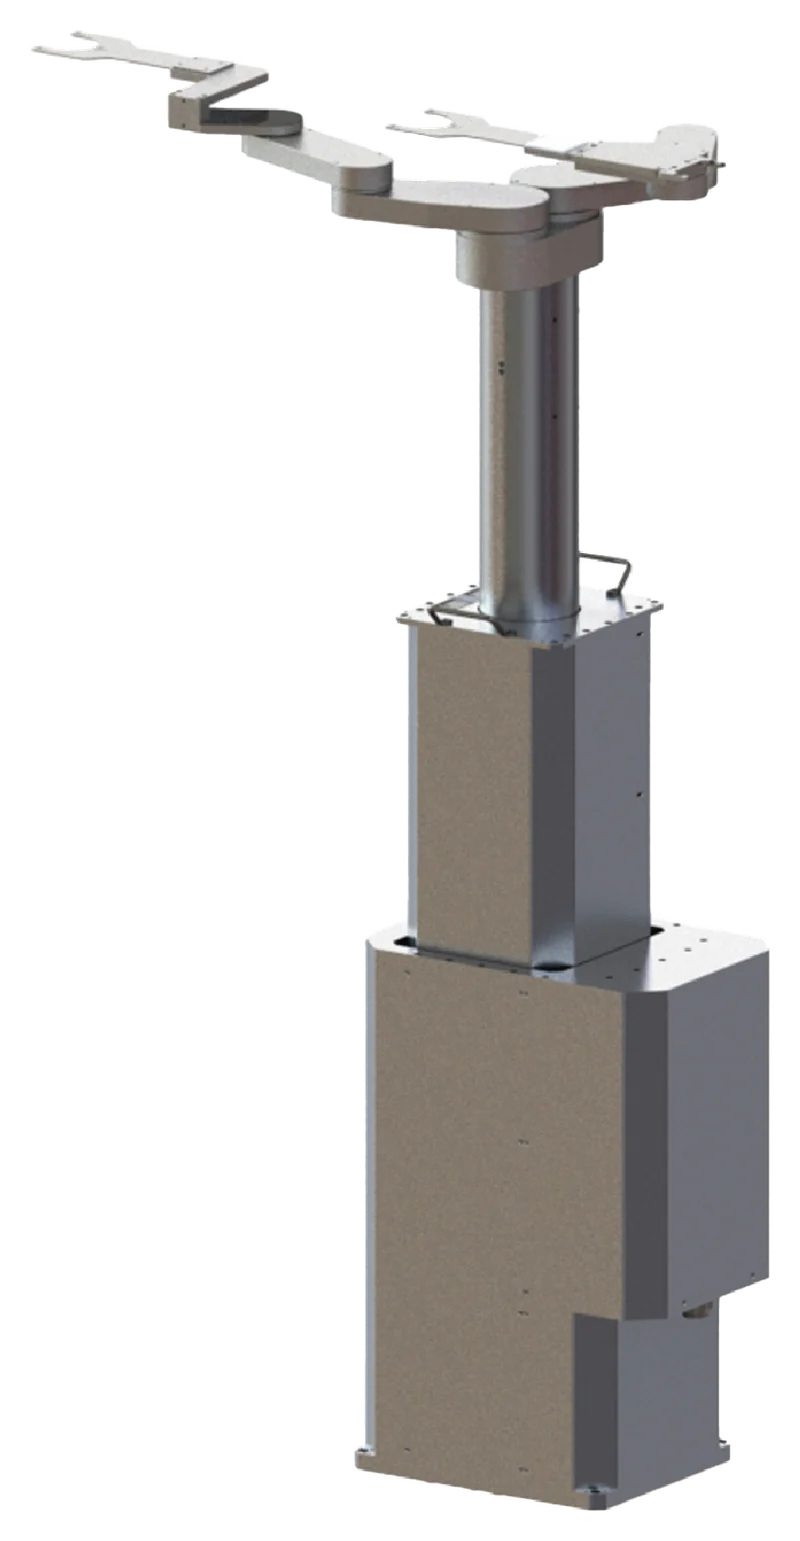
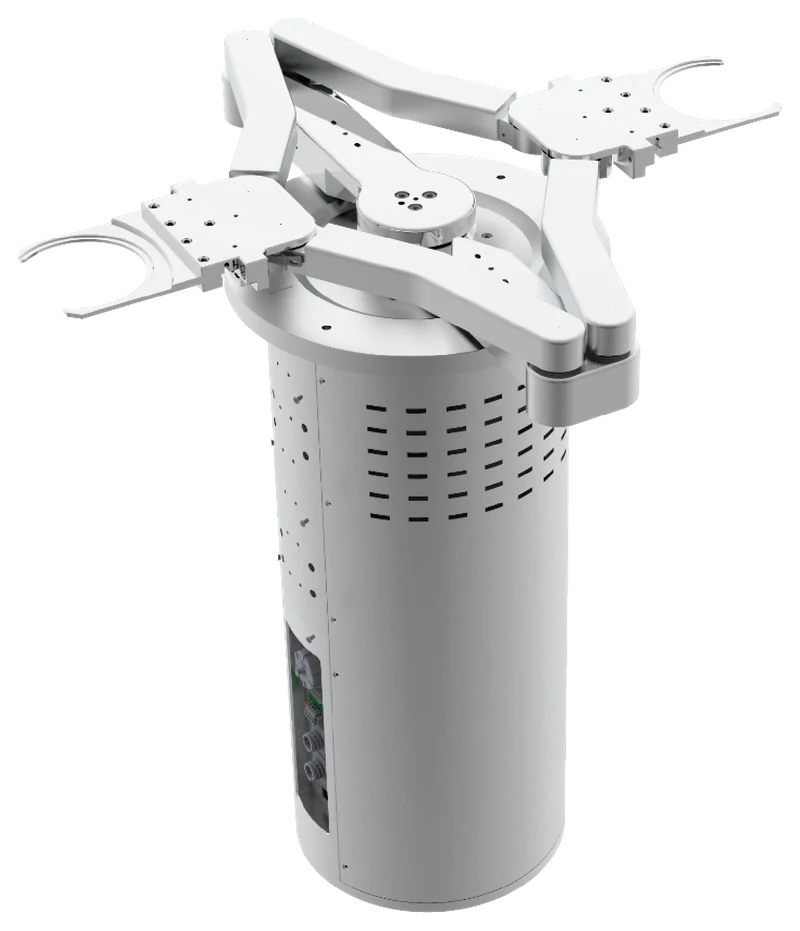
RW-V111B(ダイレクトドライブ)は、高精度な半導体用途に向けた、コンパクトなデュアルアームのウェハ搬送ロボットです。可搬質量0.5 kg、DC 48 V/DC 24 Vの電源で、上部取付による柔軟な組み込みに対応し、信頼性の高いウェハハンドリングを実現します。
仕様
| アーム形式 | デュアルアーム |
|---|---|
| 動作範囲(Z軸) | 40mm |
| 動作範囲(T軸) | 0〜360° |
| 動作範囲(R/W軸) | 351mm(カスタマイズ可) |
| 最大速度(Z軸) | 250mm/s |
| 最大速度(T軸) | 360°/s |
| 最大速度(R/W軸) | 1000mm/s |
| 繰り返し位置決め精度(Z軸) | ±0.05mm |
| 繰り返し位置決め精度(T軸) | ±0.006° |
| 繰り返し位置決め精度(R/W軸) | ±0.05mm |
| 可搬質量 | 0.5kg(エンドエフェクタを含む) |
| 制御軸数(サーボ) | 3 |
| 取付方式 | 上部取付 |
| 総質量 | 50kg |
| 真空度 | <1×10-⁶Pa |
| 本体リークレート | <1×10-⁹std.cc/sec He |
| ケーブル長(ロボット–コントローラ間) | 3m(標準) |
| I/Oインターフェース | 5IN;8OUT |
| 電源 | DC48V 25A、DC24V 5A |
仕様:RobotPhoenix 本社英語サイト(robotphoenix.ai)の掲載値(2026年10月時点)。詳細は仕様書をご確認ください。項目名は日本語に訳しています(日本語校正前)。 本社サイトの該当ページ(英語)
主な用途日本語校正前
カタログ・仕様書
RW-V111Bを含むウェハー搬送の製品資料は、資料ダウンロードのページからご覧いただけます。